Un robot de NTT compara posibles caídas antes de mover los objetos
NTT prueba un sistema que anticipa si una carga se desplomará antes de moverla. Un brazo físico compara acciones y mejora el resultado al colocar objetos.
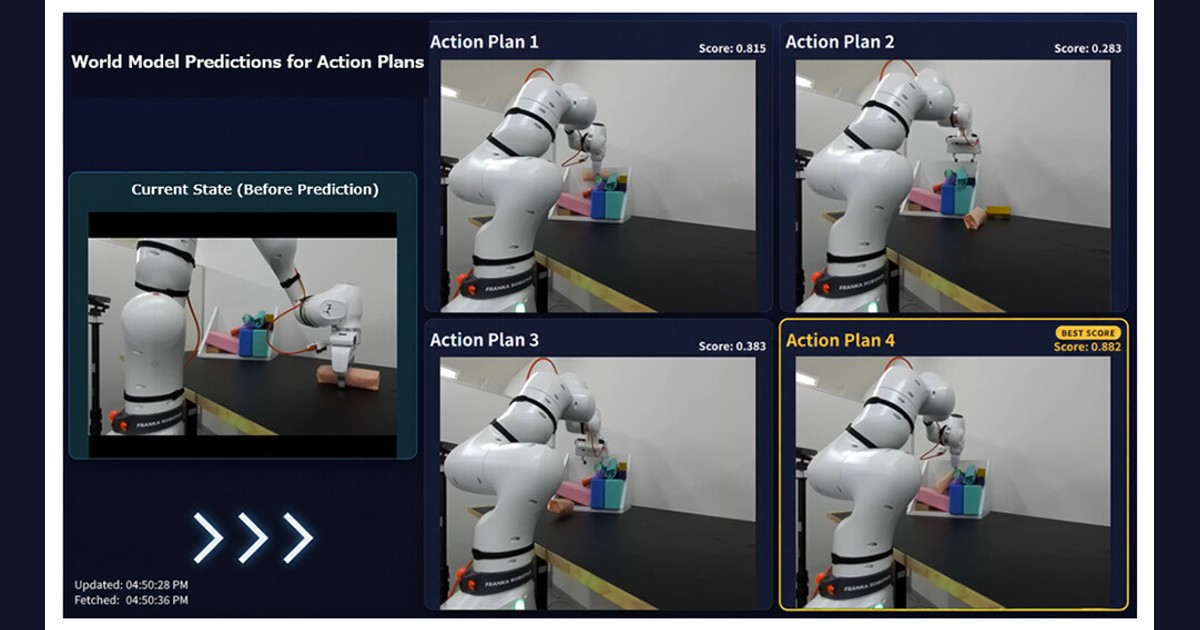
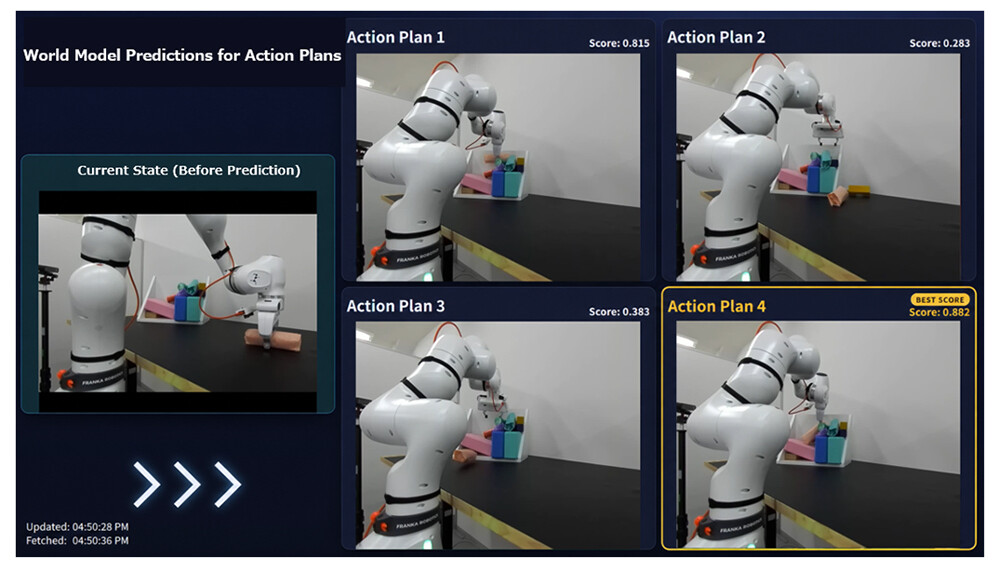
En una de las imágenes de NTT, un brazo tiene delante varios objetos de colores amontonados sobre una superficie. A su lado aparecen cuatro futuros posibles: en unos cae una pieza; en otro, la carga se mantiene. El robot utiliza esas predicciones para escoger cómo moverse antes de tocar el conjunto.
NTT presentó el sistema el 11 de noviembre [en]. Lo llama «modelo del mundo»: un programa que anticipa cómo cambiará lo que rodea al robot después de una acción. Aquí sirve para evitar que colocar un objeto termine tirando los demás.
El vídeo se genera antes del movimiento
La imagen de cabecera mezcla el estado actual del brazo con vídeos predichos. Esos cuatro resultados son anticipaciones del sistema, no cuatro fotografías de intentos ya ejecutados. Esa distinción permite entender la propuesta: comparar desenlaces sin tener que provocar primero cada caída.
El programa recibe varias acciones posibles, genera una previsión de sus consecuencias y las puntúa. Después, el controlador puede elegir una de ellas. La capa de predicción se añade al software que gobierna el robot; no sustituye el brazo ni presenta una máquina nueva.
Para que las imágenes respeten mejor lo que ocurriría sobre la mesa, NTT combina la generación de vídeo con cálculos físicos. Estima propiedades de los objetos, como su masa y su velocidad, y calcula cómo podrían moverse. El propósito es reducir errores como piezas que desaparecen o se deforman de manera imposible en la predicción.
Esta función añade una pregunta a la relación entre visión y movimiento que explicamos en nuestra guía de IA en robótica: además de dónde coger algo, qué pasará con el resto cuando el brazo lo desplace.
La estantería del ensayo todavía no es un aeropuerto
La compañía comunica que el éxito en una tarea de colocar objetos en estantes pasó del 73,1% al 92,3% al incorporar el sistema. Son resultados propios con un robot pequeño, no una tasa de fiabilidad aplicable a cualquier carga.
La cobertura de Impress Watch [ja] concreta que el ensayo utilizó objetos de formas irregulares. Ese detalle ayuda a situar la cifra: se evaluó una tarea de colocación concreta, con piezas difíciles de apilar. La nota no ofrece el número de intentos del ensayo de estantería, por lo que el porcentaje sigue sin describir por sí solo una jornada completa de trabajo.
El destino que NTT plantea con Mujin es cargar y descargar equipaje de aeropuerto. Las maletas cambian de forma y peso; lo que sostiene una pila puede dejar de hacerlo al mover una sola pieza. Las pruebas de campo siguen siendo un paso previsto, mientras que el resultado anunciado procede del montaje pequeño.
Frente al robot que aprende a preparar un filtro de laboratorio, esta investigación pone el foco en anticipar las consecuencias del movimiento. NTT prevé enseñarla en su R&D Forum, cuyo calendario oficial [en] abarca el 18–20 y el 24–25 de noviembre en Musashino, Japón.
Fuentes
- NTT — anuncio, funcionamiento y resultados del ensayo, 11 de noviembre de 2026 [en]
- Impress Watch — condiciones del ensayo con objetos irregulares, 11 de noviembre de 2026 [ja]
- NTT — calendario y sede del R&D Forum 2026 [en]
- Imagen: NTT — figura 4, brazo físico y predicciones de acciones, adaptada a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.