Spot saca al exterior su habilidad para mover un neumático
El RAI Institute enseña a Spot a mover un neumático con sus propias cámaras y ordenador. La demo sale del laboratorio, aunque aún confunde otros objetos.
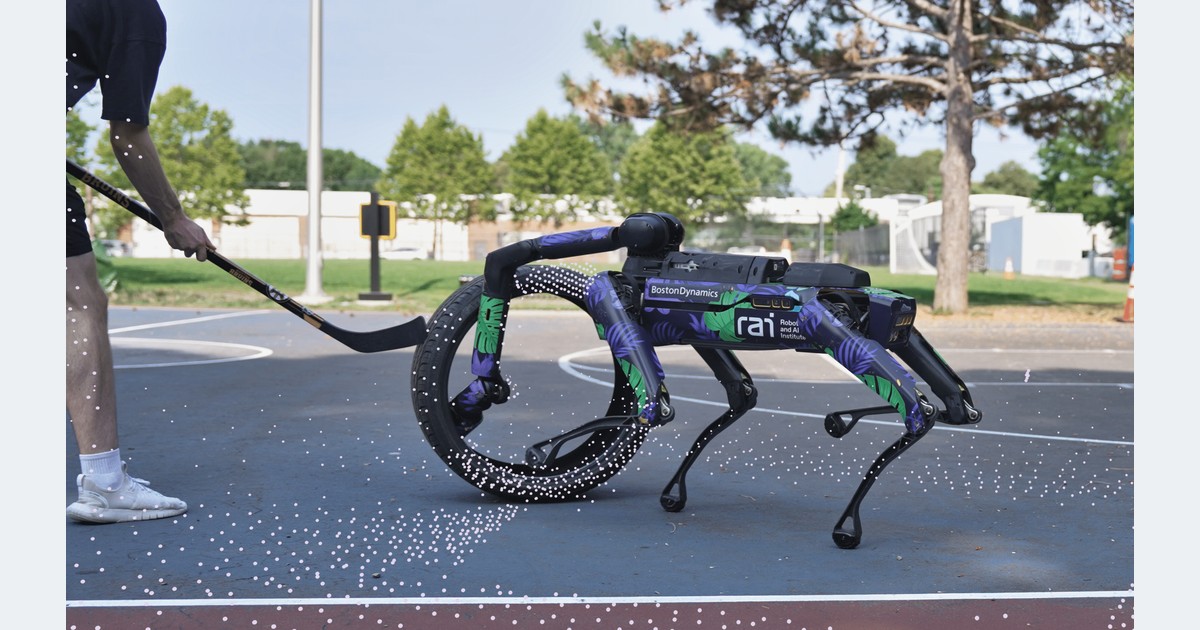
Un neumático de coche sirve para poner a prueba algo más que la fuerza de un robot. Spot lo levanta sobre el canto y lo hace rodar, coordinando el brazo con sus cuatro patas. El RAI Institute ha sacado esa habilidad al exterior: ahora utiliza las cámaras y el ordenador que lleva encima, sin depender de los equipos del laboratorio.
El instituto presentó el avance el 27 de octubre [en]. Es una demostración de investigación con el cuadrúpedo de Boston Dynamics. Una persona señala el destino y el robot encadena los movimientos necesarios para llevar allí el neumático.
Moverlo no exige cargarlo en el aire
El neumático pesa 15 kilos, frente a los 11 kilos de capacidad máxima puntual del brazo que cita RAI. Hacerlo rodar permite desplazarlo manteniendo apoyo en el suelo. La dificultad pasa a ser controlar su inclinación mientras el robot cambia de posición.
La imagen de cabecera ayuda a imaginar esa coordinación: Spot mantiene la pinza junto al neumático vertical, con las patas repartidas alrededor de su cuerpo. A la izquierda aparece una persona con un palo de hockey; los puntos superpuestos pertenecen a la visualización de percepción del instituto.
IEEE Spectrum recoge la demo en su selección semanal [en], aunque señala que resulta difícil apreciar cuánto participa directamente el torso. Coordinar patas y brazo no implica necesariamente empujar el objeto con todas las partes del cuerpo.
Salir del laboratorio cambia la información disponible
Antes, cámaras en el techo localizaban el neumático y un ordenador externo ayudaba a controlarlo. Ahora, la percepción y el cálculo viajan con Spot. El vídeo original del RAI Institute acompaña la explicación.
Es un problema distinto del que aborda Spot con FieldAI en obras cambiantes: aquí importa cómo actuar sobre un objeto, además de desplazarse. En nuestra sección de IA en robótica seguimos ambas capacidades, que deben coordinarse cuando una máquina mueve cosas mientras camina.
El ensayo sigue limitado a un neumático sobre terreno plano. RAI reconoce además que el sistema puede confundir otros objetos con él y perseguirlos. IEEE Spectrum destaca precisamente ese fallo: percibir un volumen no equivale todavía a reconocer qué objeto merece manipularse.
Fuentes
- RAI Institute — funcionamiento, comparación con el sistema anterior y límites de la demostración, 27 de octubre [en]
- IEEE Spectrum, Evan Ackerman — selección de vídeos y observaciones sobre la manipulación y la percepción [en]
- Imagen: RAI Institute — Spot con el neumático y visualización de percepción en la cancha; adaptación a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.