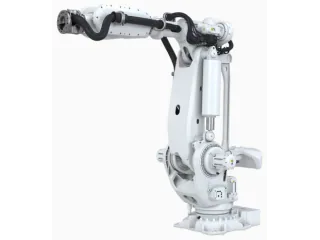
ABB IRB 7710-360/3.3: carga y alcance para una célula industrial
ABB IRB 7710-360/3.3 ofrece 360 kg y 3300 mm para manipulación de piezas. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
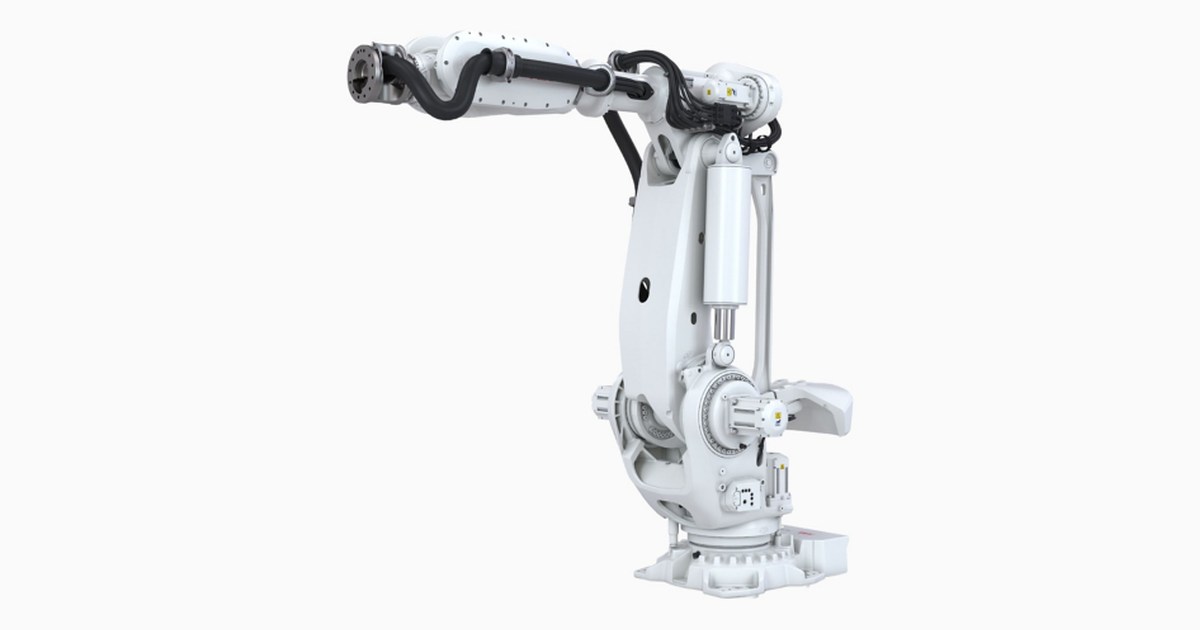
El ABB IRB 7710-360/3.3 combina 360 kg de carga y 3300 mm de alcance para manipulación de piezas, según las especificaciones del fabricante. Estas dos cifras permiten comprobar si el conjunto de herramienta y pieza cabe en el brazo y si llega a los puntos de trabajo previstos. La trayectoria real depende también de cómo se coloca el robot junto a la máquina o el transportador.
Comparar la herramienta y los puntos de trabajo
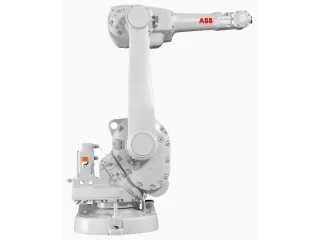
Como referencia, el IRB 7710-310/3.5 combina 310 kg y 3500 mm. Frente a sus cifras, el IRB 7710-360/3.3 publica 360 kg y 3300 mm. La elección intercambia alcance por capacidad de carga: conviene situar los puntos de trabajo antes de escoger el brazo para la herramienta más pesada. En otra serie de ABB, el IRB 7720-510/3.3 publica 510 kg y 3300 mm.
Movimiento y colocación del útil
ABB publica para estas familias una precisión de trayectoria de hasta 0,6 mm con OmniCore y una arquitectura modular que comparte la huella de instalación con otros robots grandes. La precisión de trayectoria y el tamaño de la base responden a decisiones distintas del proceso.
Preparar el soporte y el control
La referencia indica el controlador OmniCore. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.