HUNTER 2.0: por qué sus 40 km bajan a 20 con carga
AgileX distingue 40 km vacío y 20 km cargado para HUNTER 2.0. Qué implican su dirección Ackermann, protección IP22 y capacidad de integración mediante CAN.
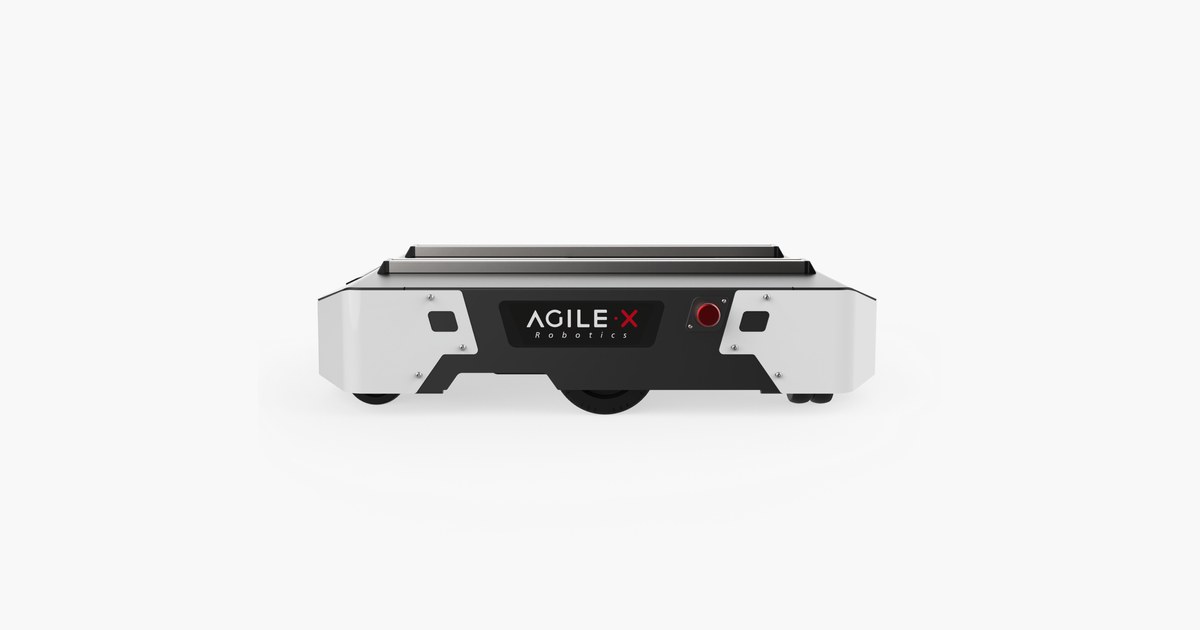
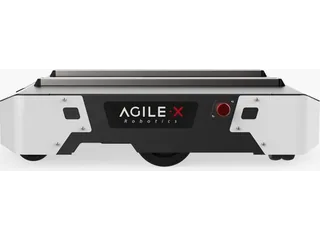
El HUNTER 2.0 de AgileX publica 40 km de recorrido sin carga y 20 km a plena carga, según la tabla oficial en chino. El fabricante da 150 kg de capacidad y cuatro horas de autonomía. Las cifras deben conservar sus condiciones al comparar esta base con otra.
La plataforma usa dirección Ackermann. Sus ruedas delanteras orientan el movimiento, de modo que necesita espacio para describir una curva. Un pasillo donde cabe la carrocería no garantiza que pueda realizar allí cualquier maniobra.
Medir la curva, además del ancho
AgileX publica 650 mm de batalla, 605 mm de ancho de vía y 100 mm de distancia al suelo. Esos campos ayudan a describir la geometría, pero el radio de giro y la carga completa deben contrastarse con el plano y el montaje elegidos.
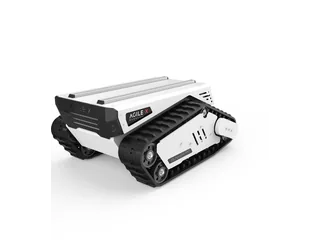
Antes de diseñar una ruta, interesa representar aproximación, giro y salida de cada puesto. La forma de maniobrar difiere de una base de orugas capaz de rotar en el sitio, como BUNKER Pro 2.0.
Para recoger datos en un recorrido repetido, también conviene registrar las desviaciones al girar. Eso permite ajustar el modelo de movimiento con el sistema de localización del proyecto.
El entorno y la electrónica añadida
La página publica IP22, con personalización disponible. No conviene trasladar una prestación de otra base de AgileX al HUNTER 2.0. Una aplicación exterior necesita comprobar las condiciones de exposición y la configuración propuesta.
La batería indicada es de 24 V y 30 Ah, de litio-ferrofosfato, con tres horas de carga publicadas. Un ordenador, láser o cámara añadidos consumen energía y forman parte del cálculo de funcionamiento.
AgileX describe integración mediante CAN y SDK. El transporte autónomo requiere además percepción, localización y control de la tarea; el acceso a comandos no resuelve esos trabajos.
Para elegir la base, interesa probar primero la curva más ajustada de la ruta y después medir el recorrido con la carga prevista.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.