
Caterpillar recurre a FieldAI para inspeccionar obras y fábricas
Caterpillar y FieldAI colaboran en inspección autónoma y gemelos digitales. El acuerdo apunta a obras y fábricas, pero aún no cuantifica robots ni despliegues.
Caterpillar y FieldAI colaboran para llevar inspección autónoma y captura de datos a obras y fábricas. El acuerdo, anunciado el 2 de septiembre por Caterpillar [en], combina la experiencia industrial y los datos operativos del fabricante con el software de autonomía de FieldAI. No presenta una nueva excavadora autónoma ni una flota comercial cuantificada.
Entre las aplicaciones iniciales figuran inspecciones, gemelos digitales de instalaciones y detección de riesgos. Las compañías también prevén utilizar simulación para mejorar operaciones, apoyándose en computación de NVIDIA y Omniverse. Por ahora no identifican centros concretos, número de robots, calendario de implantación o resultados medidos.
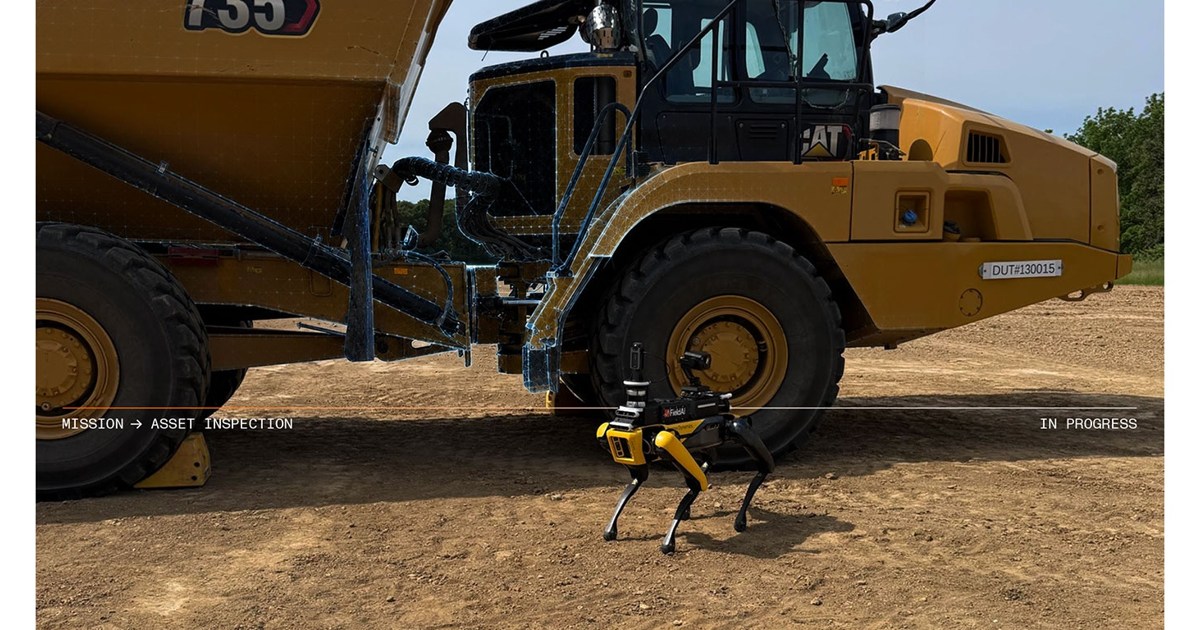
La imagen oficial muestra un cuadrúpedo junto a un camión articulado Cat, con una superposición gráfica de inspección. Ilustra el tipo de trabajo planteado: observar un activo industrial desde un robot móvil. No acredita que ese camión se conduzca solo ni que la captura mostrada corresponda a una operación comercial continuada.
El recorrido sirve para alimentar una inspección
La documentación de FieldAI para construcción [en] explica mejor qué puede producir ese recorrido: escaneos tridimensionales de 360 grados, seguimiento del avance y comparación entre el modelo BIM y lo que se está construyendo. La empresa describe configuración de misiones, replanteamiento dinámico de rutas y comunicación con equipos remotos. Son funciones de su oferta general; el anuncio de Caterpillar no confirma que todas estén implantadas en sus instalaciones.
Para quien gestiona una fábrica, esa separación permite formular una petición concreta al proveedor. Un robot que consigue recorrer un pasillo aporta movilidad; una inspección útil debe entregar además el dato que necesita mantenimiento, asociado al equipo correcto y con suficiente calidad para tomar una decisión. Una fotografía repetida desde un punto poco útil puede llenar un archivo sin resolver ninguna incidencia.
También cambia la integración necesaria. Si el objetivo es comparar el estado de una instalación entre jornadas, habrá que relacionar cada captura con su ubicación y su momento. Si se quiere detectar una desviación respecto al diseño, hace falta un modelo de referencia válido. Esas condiciones permiten evaluar el servicio completo, además de observar cómo se desplaza el cuadrúpedo.
McLaren aporta un antecedente con tareas definidas
Existe una referencia externa a esta nueva alianza. McLaren Construction anunció su propio acuerdo con FieldAI [en] para utilizar cuadrúpedos en obras británicas. Su alcance inicial incluye imágenes de 360 grados, nubes de puntos y verificación del avance, con análisis de desviaciones entre el modelo y la obra. La constructora busca localizar problemas de instalación antes y reducir trabajos que deban repetirse.
Como contamos al cubrir el despliegue previsto por McLaren, las tareas de logística, manipulación y coordinación entre robots pertenecen a una ampliación futura. Ese antecedente ayuda a entender la propuesta de FieldAI, pero no es una prueba del rendimiento del acuerdo con Caterpillar.
Para un comprador español de soluciones de robótica industrial, el anuncio abre una vía de seguimiento, no una oferta local con condiciones de entrega. Antes de presupuestar una implantación, tendría sentido pedir una misión de inspección definida sobre un activo propio y un ejemplo del informe que recibiría el equipo. Ese entregable permite comprobar si la captura automática encaja en el trabajo de mantenimiento que ya existe.
Fuentes
Más artículos
McLaren desplegará robots autónomos en sus obras británicas
McLaren Construction ampliará el uso de cuadrúpedos con IA de FieldAI para inspeccionar obras, comparar modelos y detectar antes los fallos.
FANUC adapta el CRX-3iA para soldar columnas de acero
FANUC presenta un sistema de soldadura de columnas con el CRX-3iA, fijación magnética y detección de juntas. Su demostración en Tokio comenzará el 16 de septiembre.