Comau NJ4-110: una muñeca hueca que no elimina los límites de giro
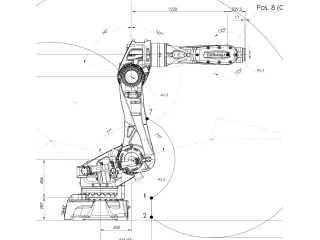
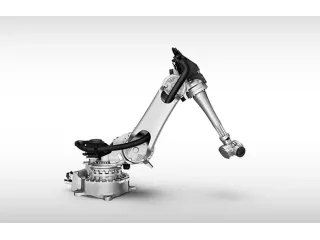
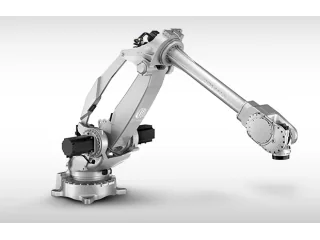
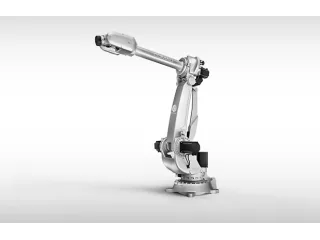
El Comau NJ4-110-2.2 combina 110 kg de carga y 2.210 mm de alcance. Su muñeca hueca ayuda a estudiar conexiones, con recorridos de giro que siguen teniendo límites.
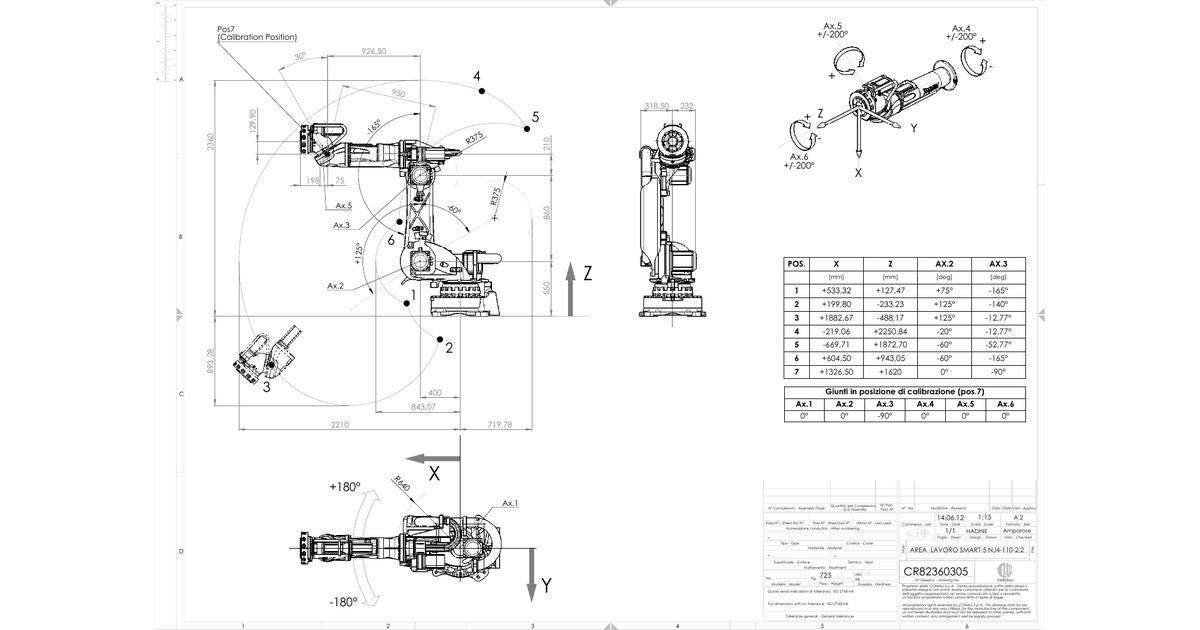
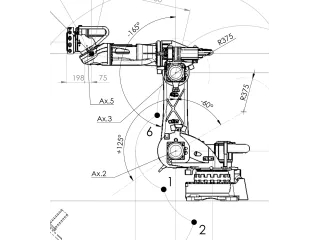
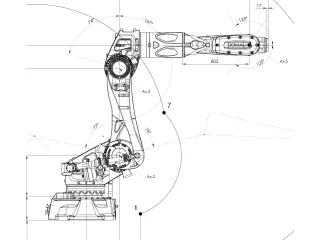
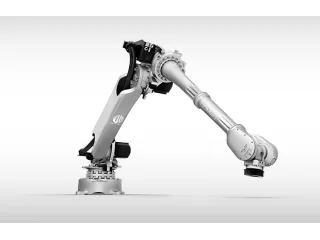
El Comau NJ4-110-2.2 ofrece seis ejes, 110 kg de carga máxima y 2.210 mm de alcance horizontal. El catálogo de Comau lo sitúa entre los robots de muñeca hueca. Esa arquitectura puede resultar interesante al integrar una herramienta con conexiones que deben acompañar el movimiento, por ejemplo en operaciones de soldadura por puntos.
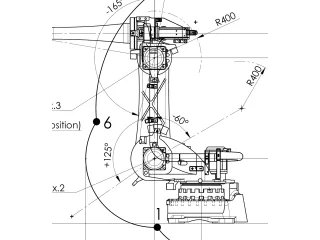
Una muñeca hueca no implica giro continuo sin restricciones. La tabla del modelo publica recorridos de ±200 grados en los ejes cuarto, quinto y sexto. El mazo, los conectores y la herramienta deben estudiarse dentro de esos límites, con la configuración que se suministre para el proceso.
Probar las posturas extremas con el útil instalado
La simulación debería incluir el equipo final y los elementos que sobresalen de él. Después conviene recorrer aproximaciones y cambios de orientación con las conexiones representativas, observando tensiones e interferencias. El objetivo es conservar una trayectoria útil y un acceso de mantenimiento que permita sustituir el mazo cuando corresponda.
Comau publica una masa de 685 kg, repetibilidad de 0,07 mm y protección IP65. La oferta admite montaje en suelo o techo, de modo que el soporte y la disposición deben confirmarse con la trayectoria real. Los 110 kg de muñeca incluyen la herramienta; cualquier carga adicional en el antebrazo corresponde a otro punto de montaje.
El NJ4-110 merece evaluarse cuando la distribución de conexiones condiciona la operación y su radio cubre las estaciones previstas. La prueba útil mostraría el proceso completo con todas las orientaciones, además de medir el asentamiento y verificar la colocación. La muñeca hueca aporta una posibilidad de integración, mientras los límites de giro y carga ayudan a definir qué resultado puede pedirse al conjunto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.