Comau NJ-450-2.7: el centro de gravedad importa con piezas pesadas
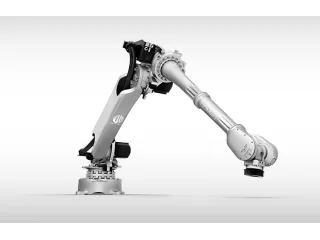
El Comau NJ-450-2.7 combina 450 kg de carga y 2.703 mm de alcance. Dos piezas del mismo peso pueden exigir condiciones distintas por su forma y centro de gravedad.
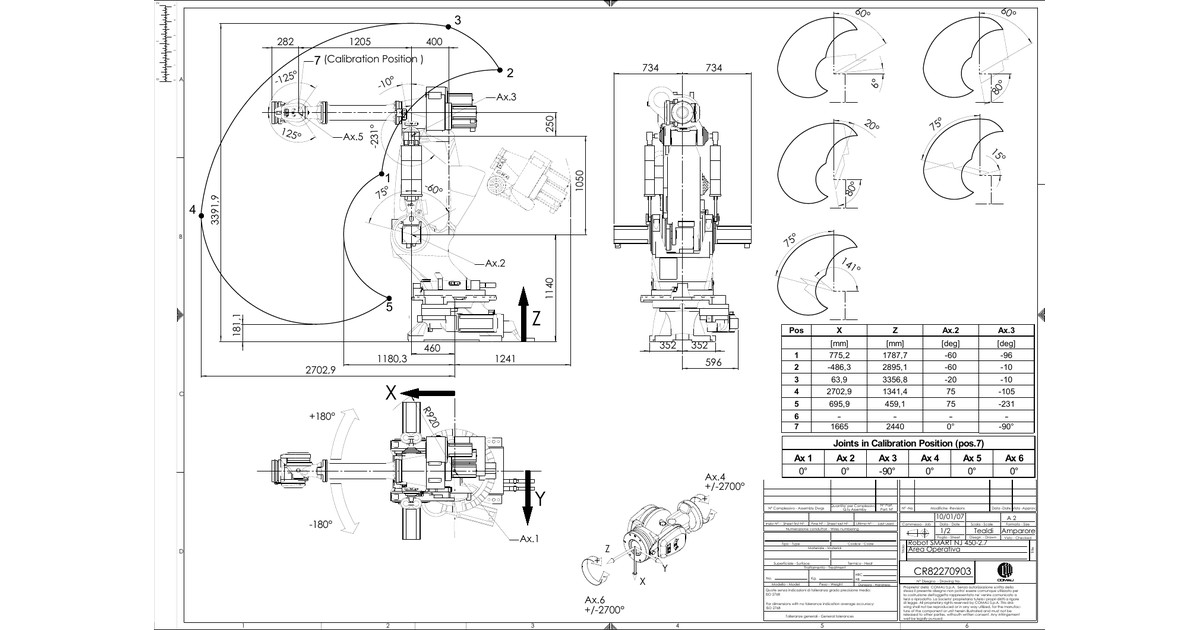
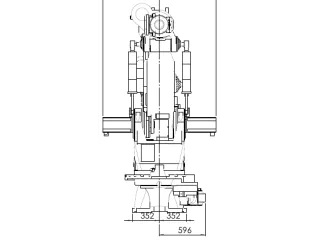
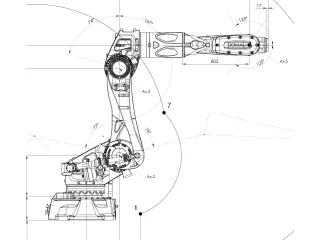
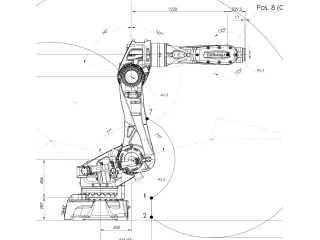
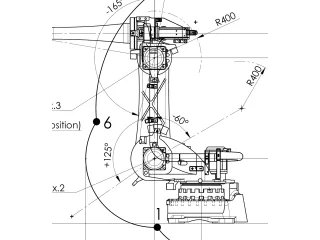
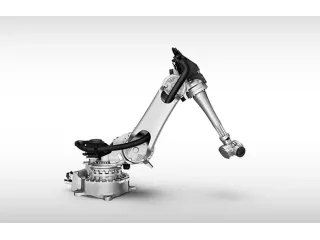
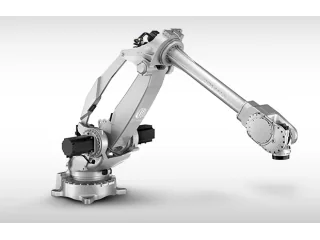
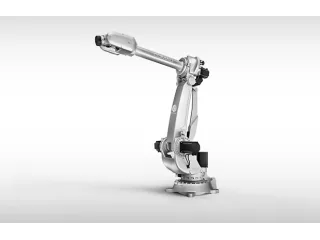
El Comau NJ-450-2.7 ofrece seis ejes, 450 kg de carga máxima y 2.703 mm de alcance horizontal. Su interés para mover piezas pesadas necesita relacionarse con la forma del producto. Dos conjuntos del mismo peso pueden generar momentos e inercia diferentes si uno es compacto y el otro queda extendido lejos de la brida.
La herramienta influye en esa distribución. Un adaptador largo puede facilitar el acceso a una máquina, pero aleja el centro de gravedad y añade masa. Antes de fijar aceleraciones hay que contrastar las condiciones del fabricante con la configuración completa, además de reservar peso para pinza y conexiones.
Dibujar cómo cambia la carga al girar
La prueba debería incluir todas las orientaciones necesarias para recoger y entregar. Un útil que mantiene un bloque estable en una postura puede comportarse de otra manera durante un giro. También interesa comprobar el espacio del producto y el estado abierto de la herramienta al retirarse de la estación receptora.
Comau publica una masa de 2.400 kg, repetibilidad de 0,15 mm y montaje en suelo. La rigidez de bancada y anclajes forma parte del resultado. Medir el asentamiento tras la parada ayuda a decidir cuándo puede comenzar la siguiente operación, sin confundir la llegada del robot con una colocación ya estable.
El NJ-450-2.7 merece evaluarse si su radio contenido encaja con estaciones próximas y deja margen de carga para una herramienta adecuada. La comparación debería utilizar piezas representativas, incluir agarre y confirmación de entrega y registrar el ciclo completo. Ese ensayo permite decidir por la distribución real del peso y por la geometría de la transferencia, además de por el máximo de 450 kg que publica la ficha.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.