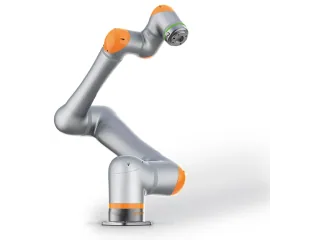
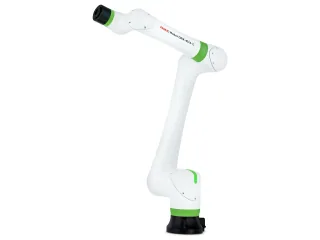
EFORT ECR5: carga y alcance para tareas compartidas
EFORT ECR5 ofrece 5 kg y 928 mm para automatización colaborativa. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
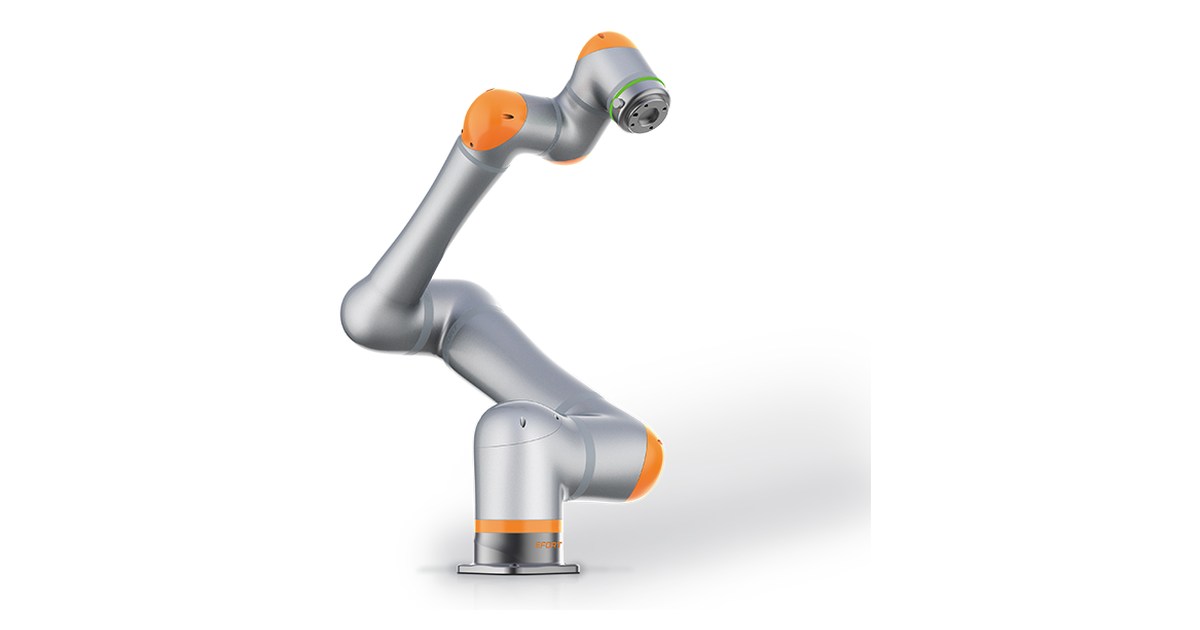
El EFORT ECR5 ofrece 5 kg de carga y 928 mm de alcance para automatización colaborativa, según las especificaciones del fabricante. Esas cifras ayudan a elegir la herramienta y situar los puntos de recogida. La forma de compartir la tarea con una persona depende de la aplicación y de las funciones de seguridad que se integren en la célula.
Orientar el útil o trasladarlo en el plano
El ESR5-4-550T publica 5 kg y 550 mm para montaje y manipulación horizontal. La carga máxima coincide, pero las geometrías sirven para movimientos diferentes. El ECR5 combina posición y orientación del útil con seis ejes; el ESR5-4-550T emplea cuatro ejes SCARA para desplazamiento horizontal, altura y giro. La trayectoria de la pieza permite decidir cuál necesita el puesto.
Movimiento y colocación del útil
Con 6 ejes, el ECR5 puede combinar posición y orientación de la herramienta. Para entrar en una máquina conviene comprobar el recorrido completo, incluida la retirada de la pieza y el espacio alrededor de la muñeca.
Repartir la tarea con personas
Para el ECR5, el fabricante contempla las siguientes posiciones: suelo, montaje invertido. Elegir la posición de la base cambia el acceso a los 928 mm publicados y el espacio que queda para el equipo; la simulación debe partir del montaje realmente elegido.
La referencia indica el controlador collaborate - Cabinet. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
La aplicación del ECR5 debe fijar la velocidad y el comportamiento cerca de personas con la herramienta instalada. La condición colaborativa del brazo no determina por sí sola cómo se comparte el puesto durante esa operación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.