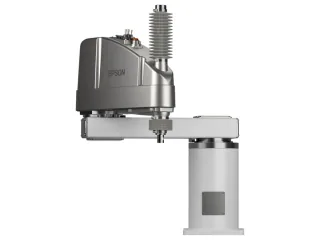
Epson GX20C — 850 mm: carga y alcance del brazo SCARA
Epson GX20C — 850 mm ofrece 20 kg y 850 mm para montaje y manipulación horizontal. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
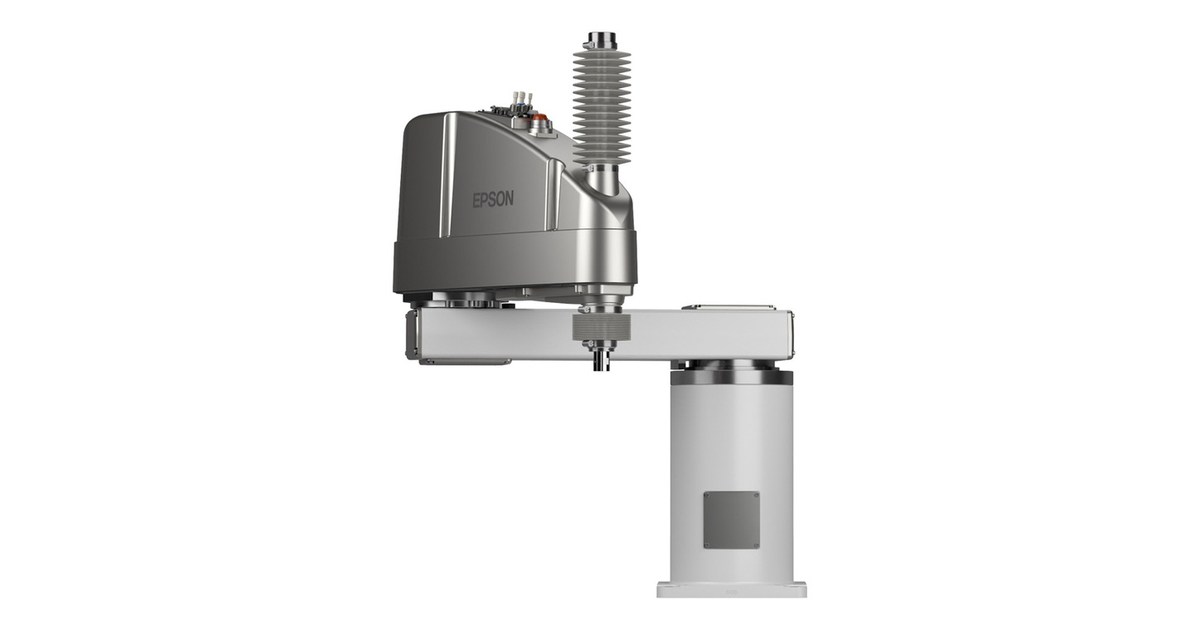
El Epson GX20C — 850 mm coloca piezas entre puntos de trabajo con 850 mm de longitud de brazo y 20 kg de carga máxima, según las especificaciones del fabricante. Su geometría SCARA lo orienta al montaje y la manipulación horizontal; la longitud elegida debe cubrir tanto el punto de recogida como el de entrega.
Movimiento y ciclo de referencia
Los 4 ejes del GX20C — 850 mm combinan movimiento en el plano, desplazamiento vertical y giro del útil. Esta configuración sirve para operaciones entre puntos con la herramienta orientada sobre el plano de trabajo.
El catálogo distingue una carga nominal de 10 kg y una máxima de 20 kg. La nominal y la máxima describen condiciones diferentes; el ciclo de referencia debe leerse con la carga y la trayectoria empleadas en su ensayo.
La repetibilidad publicada es de ±0,025 mm en el plano XY. Expresa la capacidad de regresar a una posición bajo las condiciones de la especificación; la tolerancia del proceso incluye además la fijación de la pieza y el montaje de la herramienta.
El ciclo de referencia figura como 0,37 s (ciclo de catálogo). Es un movimiento de ensayo del fabricante: el tiempo de la operación completa también incorpora agarre, espera y liberación de la pieza.
Epson incorpora encoders sin batería en esta generación. Ese cambio afecta al mantenimiento de la posición de los ejes y acompaña a la selección del brazo, además de las diferencias de longitud y carga.
Elegir la longitud con la misma carga
El LS20-B — 800 mm publica la misma carga, 20 kg, y 800 mm de longitud de brazo. El GX20C — 850 mm aporta 50 mm más. Esa diferencia resulta útil si la herramienta debe llegar a un punto que queda fuera del brazo corto; el volumen de trabajo y las colisiones siguen limitando la trayectoria.
Montaje y control
Para el GX20C — 850 mm, el fabricante contempla las siguientes posiciones: mesa, techo, pared. Elegir la posición de la base cambia el acceso a los 850 mm publicados y el espacio que queda para el equipo; la simulación debe partir del montaje realmente elegido.
La referencia indica el controlador RC800A. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.