Epson GX4 de 350 mm: preparar un proceso con un brazo SCARA
GX4 de 350 mm es un SCARA de cuatro ejes con carga máxima de 4 kg. Cómo interpretar repetibilidad, ciclo de prueba y opciones de integración.
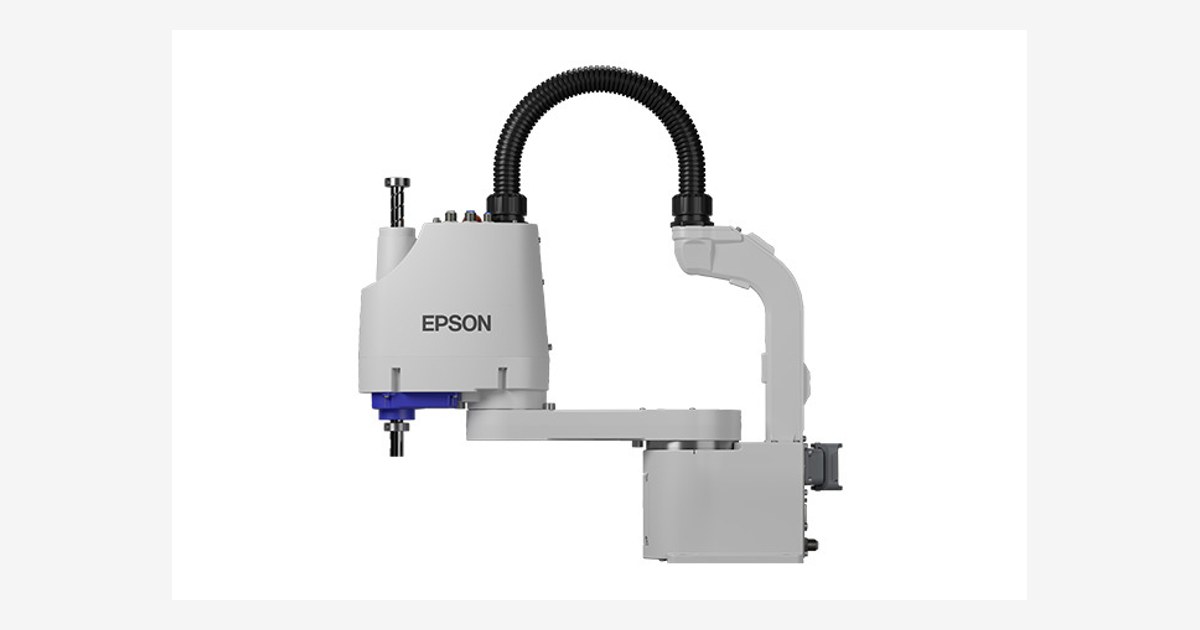
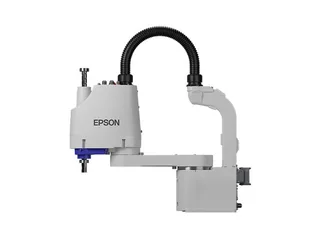
El Epson GX4 de 350 mm es un robot SCARA de cuatro ejes para manipular piezas en un área de trabajo compacta. La ficha distingue 2 kg de carga nominal y 4 kg de carga máxima; no conviene usar la cifra máxima como condición universal de todos los ciclos.
Esta guía se refiere a la variante de 350 mm, separada de las versiones de 250 y 300 mm. Epson ofrece además distintas ejecuciones y opciones de montaje que deben identificarse en la oferta.
La orientación de la tarea decide la geometría
Un SCARA permite desplazamientos en el plano, movimiento vertical y giro de la herramienta. Antes de seleccionar el brazo, comprueba si la recogida y la inserción pueden resolverse manteniendo la orientación que permite esa geometría.
Dobot Magician E6 tiene seis ejes. Esa diferencia resulta útil para estudiar tareas que necesitan inclinar una herramienta; no convierte automáticamente a uno de los dos equipos en mejor solución para todos los procesos.
El útil y la pieza también condicionan carga, inercia y acceso. Para evaluar una inserción, incluiría tolerancias de pieza y sujeción, además de la repetibilidad publicada del robot.
El ciclo anunciado lleva condiciones
Epson publica un ciclo de prueba de 0,35 segundos con recorrido horizontal de 300 mm, vertical de 25 mm, carga de 2 kg y condiciones de rendimiento especificadas. No es el tiempo de una línea completa con detección, agarre y verificación.
La ficha documenta controlador RC700-D y software Epson RC+. Visión, alimentación de piezas y otras funciones aparecen como opciones de integración: la lista del pedido debe distinguirlas del equipo incluido.
En industria, GX4 interesa para tareas repetitivas de manipulación de piezas pequeñas. El catálogo de robots permite comparar alcance y geometría. Antes de solicitar el conjunto, conviene definir un ciclo con piezas reales, condiciones de entrada y criterio de resultado, para que la demostración responda al proceso que se quiere automatizar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.