FAIRINO FR10: un brazo largo para visitar varias estaciones
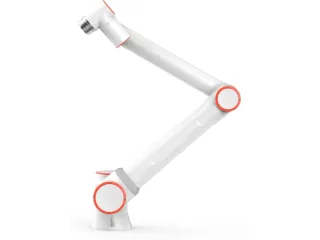
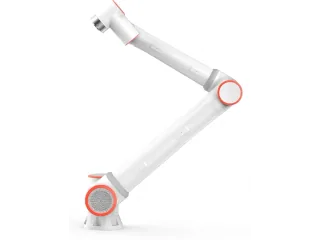
El FAIRINO FR10 ofrece 10 kg de carga nominal y 1.400 mm de alcance. Para unir estaciones separadas, interesa comprobar trayectorias, útil y señales de máquina.
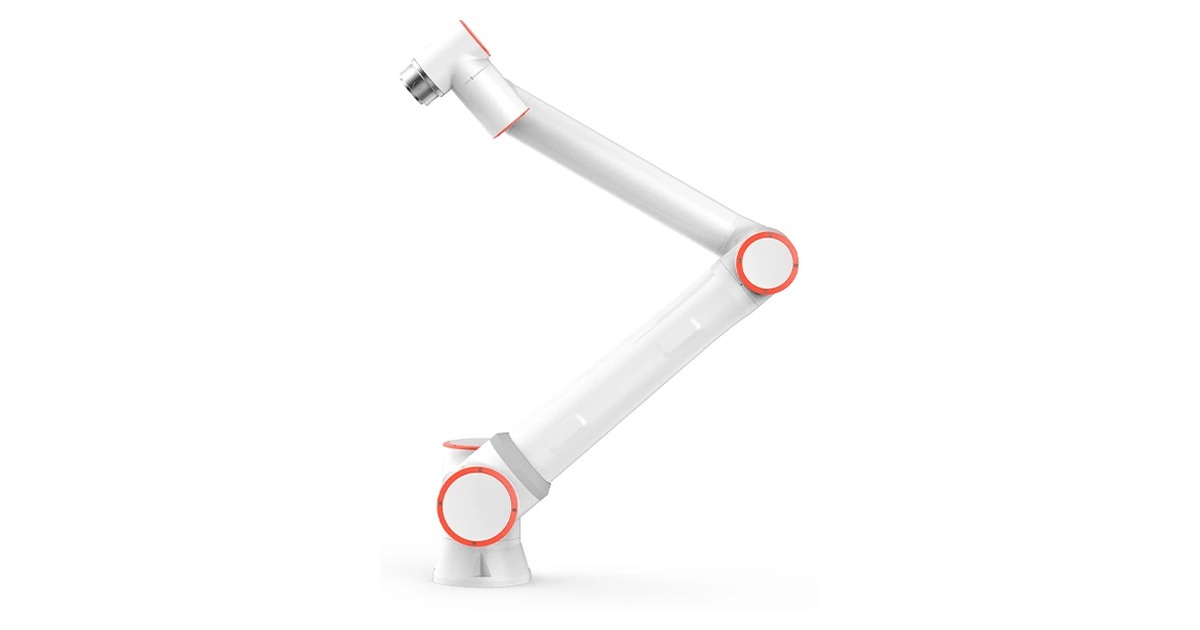
El FAIRINO FR10 publica 1.400 mm de alcance con 10 kg de carga nominal. Es una combinación orientada a una estación donde las piezas se desplazan entre puntos separados, como una bandeja de entrada, una máquina y una posición de salida. El diseño debe reservar espacio para la trayectoria completa del codo.
Su ficha de producto indica seis articulaciones, unos 40 kg de masa y repetibilidad de ±0,05 mm. El radio puede permitir cubrir más posiciones desde una base fija. La orientación del útil y la altura de las paredes de una bandeja siguen limitando cuáles de ellas resultan accesibles.
Recoger una pieza también exige salir
Al estudiar una posición dentro de una máquina interesa comprobar la entrada y la retirada con la pieza sujeta. Una trayectoria que llega con la pinza vacía puede no dejar espacio para sacar una pieza más larga. El modelo mecánico descargable facilita incorporar esa geometría a la simulación de la célula.
FAIRINO ofrece SDK, protocolos del controlador y recursos ROS1/ROS2 desde su centro de descargas. Para coordinar varias estaciones, las señales de pieza disponible, herramienta cerrada y operación terminada deben quedar ligadas al programa de movimiento. Esa sincronización evita que una máquina arranque mientras el robot aún ocupa su apertura.
La carga de 10 kg es nominal; la página recoge además un máximo de 14 kg que exige condiciones específicas. Para comparar con otro brazo conviene usar la cifra nominal y sumar herramienta, adaptadores y producto. Más alcance permite cambiar la distribución, pero también puede aumentar la distancia recorrida en cada ciclo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.