FAIRINO FR3: un brazo de mesa con acceso desde el software
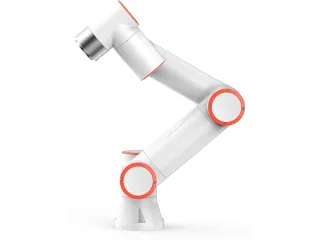
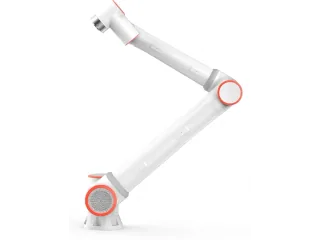
El FAIRINO FR3 ofrece seis ejes, 3 kg de carga nominal y 622 mm de alcance. Sus interfaces permiten preparar pruebas con software y una herramienta ligera.
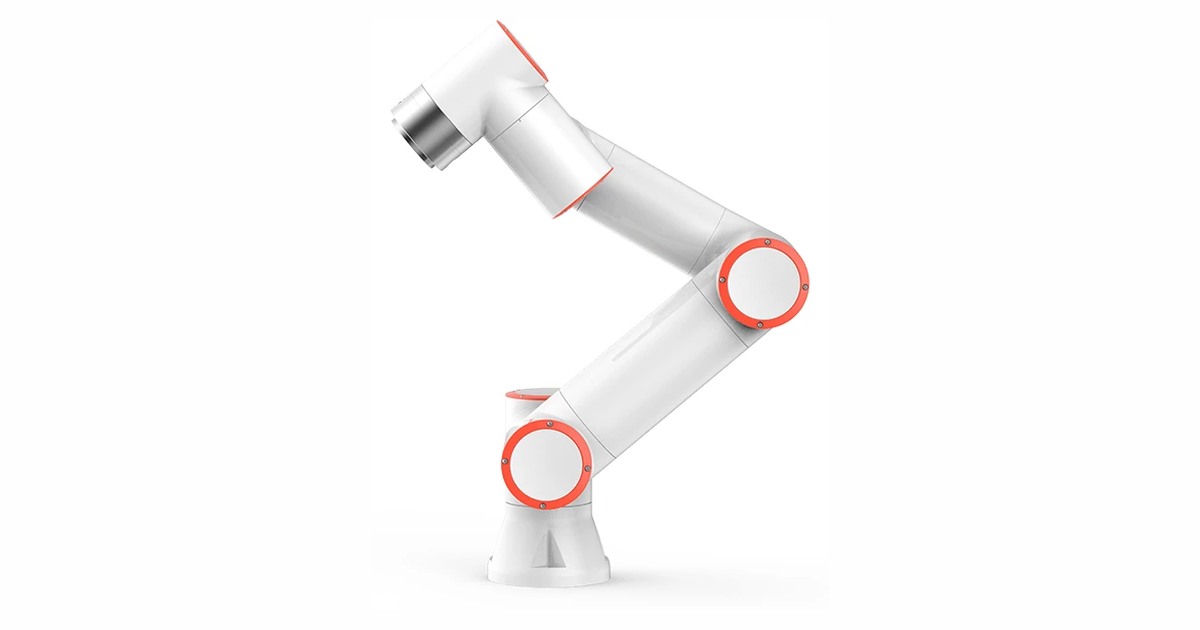
El FAIRINO FR3 ofrece un brazo de seis ejes para puestos donde la pieza y la herramienta son ligeras. Publica 3 kg de carga nominal y 622 mm de alcance. La posibilidad de controlarlo con software propio amplía su interés para bancos de ensayo y estaciones pequeñas que necesitan coordinar varios dispositivos.
La ficha oficial enumera SDK para C#, C++, Python y ROS/ROS2, además de programación desde una pantalla o una aplicación web. El centro de descargas recoge también protocolos de comunicación y modelos mecánicos. Disponer de esas interfaces permite plantear la conexión con una aplicación; hay que implementar y comprobar la secuencia de movimientos y señales.
Programar el brazo y preparar el puesto
Una API puede recibir la orden de mover una pieza cuando termina una medida. La fijación debe garantizar que la pieza permanece donde espera el programa. Si el operador la coloca en otra posición, el robot necesita una referencia o un mecanismo de localización; no la obtiene por utilizar Python o ROS.
El FR3 pesa aproximadamente 15 kg sin cable. Su base mide 128 mm y la repetibilidad declarada es de ±0,02 mm. Estas cifras ayudan a dimensionar un banco, pero las vibraciones de la mesa y la calibración de la herramienta afectan al resultado del ensayo.
La tabla distingue 3 kg nominales de un máximo de 5 kg. Utilizar la cifra mayor exige conocer sus condiciones; no debe tomarse como la carga continua equivalente. Una pinza, una cámara y los adaptadores también cuentan dentro del presupuesto que debe transportar la muñeca.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.