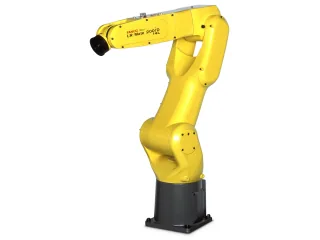
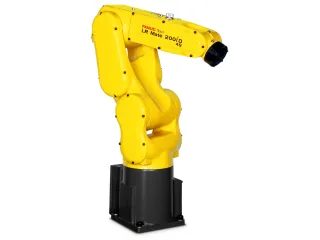
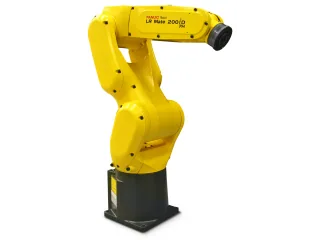
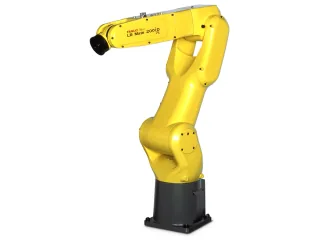
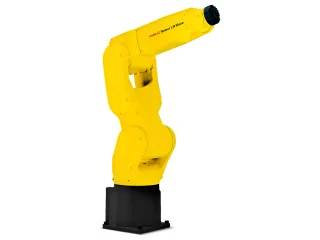
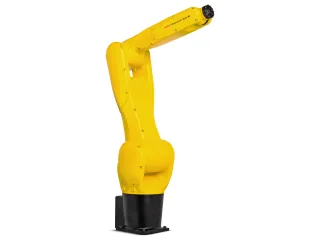
FANUC LR Mate 200iD/14L: carga y alcance para una célula industrial
FANUC LR Mate 200iD/14L ofrece 14 kg y 911 mm para manipulación de piezas. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
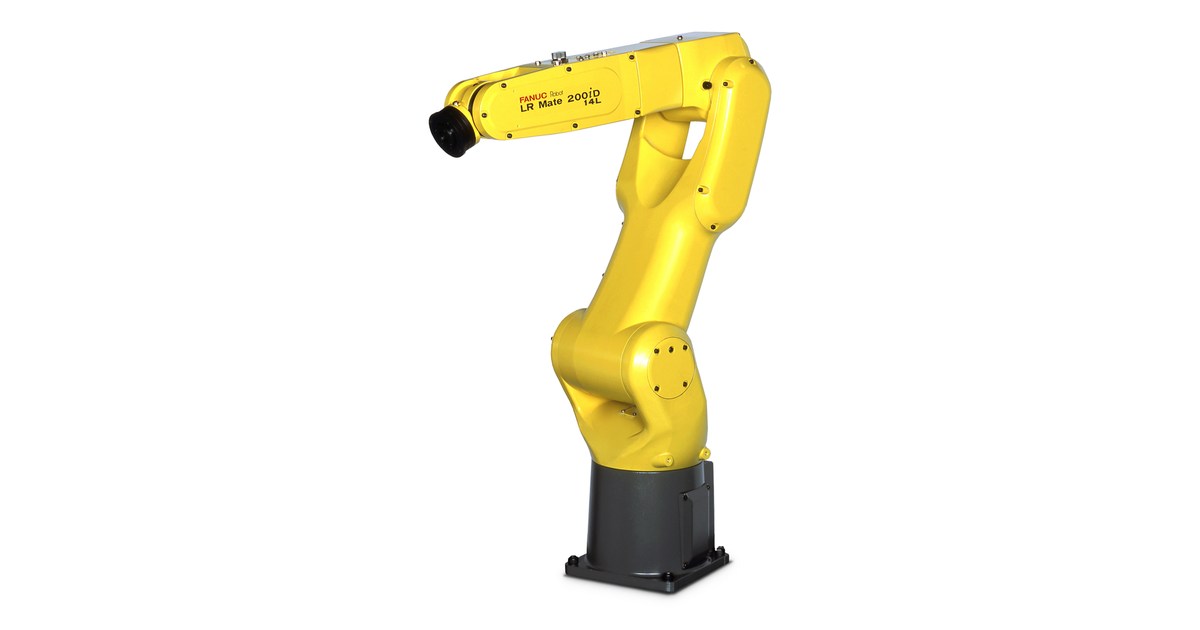
El FANUC LR Mate 200iD/14L combina 14 kg de carga y 911 mm de alcance para manipulación de piezas, según las especificaciones del fabricante. Estas dos cifras permiten comprobar si el conjunto de herramienta y pieza cabe en el brazo y si llega a los puntos de trabajo previstos. La trayectoria real depende también de cómo se coloca el robot junto a la máquina o el transportador.
Elegir la longitud con la misma carga
El LR Mate/14-7D publica la misma carga, 14 kg, y 717 mm de alcance. El LR Mate 200iD/14L aporta 194 mm más. Esa diferencia resulta útil si la herramienta debe llegar a un punto que queda fuera del brazo corto; el volumen de trabajo y las colisiones siguen limitando la trayectoria.
Movimiento y colocación del útil
Con 6 ejes, el LR Mate 200iD/14L puede combinar posición y orientación de la herramienta. Para entrar en una máquina conviene comprobar el recorrido completo, incluida la retirada de la pieza y el espacio alrededor de la muñeca.
La repetibilidad publicada es de ±0,01 mm. Expresa la capacidad de regresar a una posición bajo las condiciones de la especificación; la tolerancia del proceso incluye además la fijación de la pieza y el montaje de la herramienta.
Preparar el soporte y el control
La masa del LR Mate 200iD/14L se publica como 27 kg y las posiciones previstas son suelo, techo, montaje inclinado. Ese peso pertenece al robot; al estudiar el soporte deben añadirse herramienta, pieza y esfuerzos transmitidos por el movimiento.
La referencia indica el controlador R-30iB Plus Controller. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.