Franka Research 3: aprender a manipular con control de fuerza
El brazo de siete ejes de Franka permite acceder a sensores y control en tiempo real. ROS 2 y una integración de Husarion aclaran lo que exige ponerlo a trabajar.
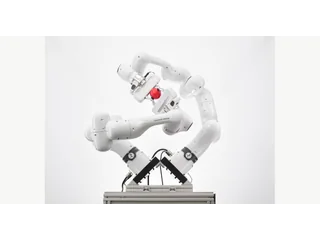
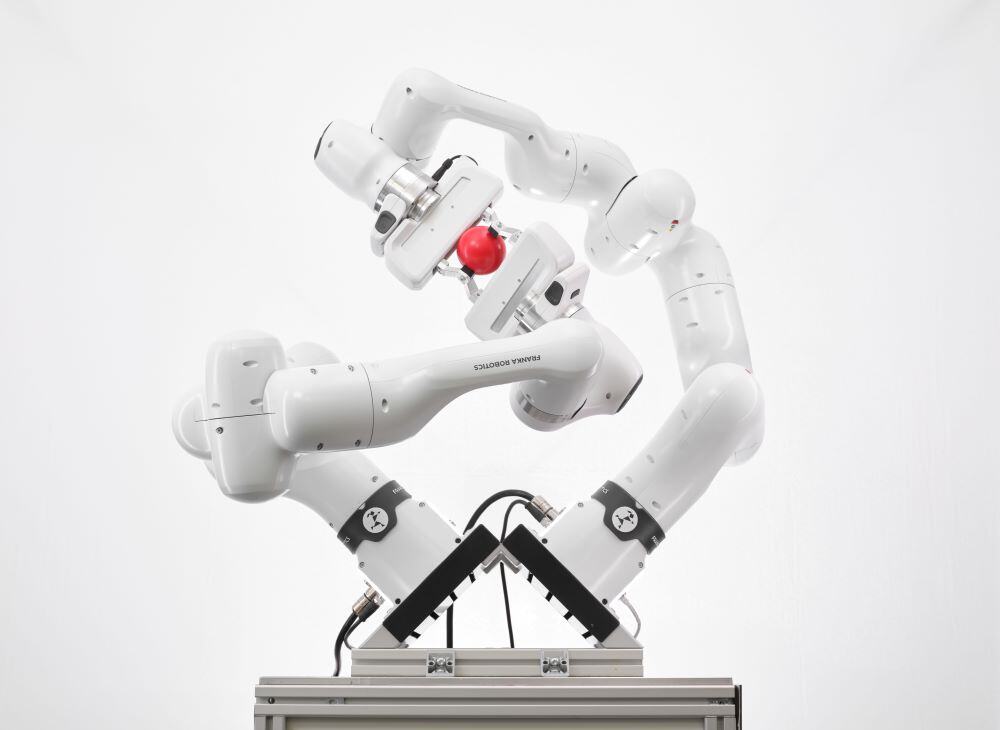
Franka Research 3 permite investigar cómo cambia una manipulación al medir y controlar las fuerzas de contacto. El brazo de siete ejes de Franka Robotics combina sensores de par en las articulaciones con acceso al control en tiempo real. Para un laboratorio, esa apertura permite trabajar sobre el comportamiento del robot, además de programar una trayectoria.
La ficha actual de FR3 publica una carga de 3 kg, alcance de 855 mm y control a 1 kHz. Son características de una plataforma comercial de investigación. No describen por sí solas una célula que ya reconozca cualquier objeto y ejecute una operación completa.
Medir contacto permite cambiar la respuesta
Una tarea de inserción ilustra para qué sirve el acceso a la fuerza. Si una pieza encuentra resistencia, la estrategia puede modificar el movimiento o detenerse en lugar de insistir únicamente en alcanzar una posición. El resultado depende del controlador, la herramienta y la preparación de la pieza; el sensor aporta información, no la solución de montaje terminada.
Los siete ejes ofrecen más posibilidades de postura que una arquitectura de seis para una misma posición del extremo. Esa flexibilidad puede ayudar a evitar un obstáculo o mantener el codo en una zona prevista. Planificar la postura sigue siendo parte de la aplicación y exige representar correctamente el espacio disponible.
El manual de FR3 con System Image 5.8 explica que FCI enlaza el robot con un ordenador externo mediante Ethernet. La interfaz permite enviar órdenes y obtener medidas a baja latencia. Una biblioteca de control y una aplicación de visión pueden tener necesidades de ejecución distintas; conviene definir qué proceso toma cada decisión.
Ensayar el software antes de mover el brazo
La documentación de franka_ros2 ofrece una configuración de MoveIt y una opción de hardware simulado para comprobar la instalación. Esa vía permite revisar el modelo y la planificación sin comenzar con movimientos físicos.
La geometría representada debe corresponder al equipo real. Añadir una pinza cambia el punto que se controla y el volumen que puede chocar. Un plan que funciona con el modelo del brazo desnudo no verifica automáticamente el recorrido de una herramienta larga ni de la pieza agarrada.
También interesa identificar la versión de ROS 2 y del software del robot antes de preparar una reproducción de resultados. La ficha de Franka anuncia mejoras de software, pero un proyecto documentado con una versión concreta necesita comprobar su compatibilidad con el entorno instalado.
Un brazo sobre una base móvil añade otra integración
Husarion publica una guía propia para integrar FR3 con Panther. Requiere configurar la red, activar FCI y utilizar una configuración que representa brazo y vehículo en RViz. Es una evidencia de integración concreta, diferente de una promesa genérica de compatibilidad.
Mover la base cambia dónde se encuentra el espacio de trabajo del brazo. La demostración de planificación conjunta sirve para preparar esa coordinación; no certifica una manipulación autónoma en cualquier entorno. El proyecto debe comprobar la estabilidad del soporte, la herramienta y las condiciones que permiten ejecutar la misión.
En Industria y Logística aparecen robots pensados para otras escalas de carga y ciclos. La guía de YuMi aborda la cooperación entre dos brazos; FR3 concentra aquí el interés en el acceso al control y a las medidas. La comparación útil empieza por el experimento que se necesita reproducir y por los datos que deberá registrar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.