Gecko lleva su inspección robótica a la fabricación de Anduril
Anduril incorpora inspección de Gecko para fabricar componentes de submarinos. El acuerdo conecta los ensayos con ArsenalOS antes del futuro astillero Arsenal-2.
Anduril está incorporando la inspección robótica de Gecko Robotics a sus procesos de fabricación de componentes para submarinos en California, según el acuerdo anunciado el 8 de octubre. La integración con ArsenalOS, el software de producción de Anduril, pretende reducir las esperas para revisar piezas y conservar sus datos de calidad. Ese trabajo servirá también para preparar el futuro astillero Arsenal-2 de Maryland, cuya apertura inicial se prevé para 2030.
La novedad respecto al contrato de Gecko para inspeccionar buques de la Marina estadounidense es el lugar que ocupa la medición: entra en el proceso de fabricar componentes, antes de que se instalen y acumulen años de servicio. El anuncio no publica todavía resultados de productividad obtenidos en Anduril.
California prepara los procesos que se trasladarán a Maryland
El comunicado de Gecko [en] identifica una fábrica de desarrollo de Anduril en Orange County, California. Bill Noderer, responsable de construcción naval de Anduril, afirma que ya están incorporando la tecnología de ensayos no destructivos a flujos reales de producción y conectándola con ArsenalOS. Eso acredita una integración en marcha según el cliente, sin detallar cuántos robots trabajan ni qué piezas han pasado la aceptación final.
Anduril anunció Arsenal-2 el 6 de octubre [en]. La instalación de Maryland fabricará componentes del programa Virginia y depende de permisos y construcción antes de su inicio previsto de operaciones en 2030. California permite desarrollar los métodos de fabricación y los sistemas de calidad mientras se prepara ese astillero. No debe confundirse el trabajo actual con una planta de Maryland ya operativa.
El escaneo conserva el estado de la pieza recién fabricada
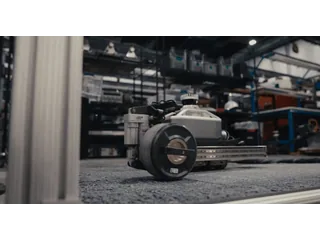
En una entrevista con Breaking Defense [en], Troy Demmer, presidente y cofundador de Gecko, explica que sus robots recogen información bajo la superficie, por ejemplo dentro de una soldadura. La finalidad es registrar el estado real de un componente al terminar su fabricación.
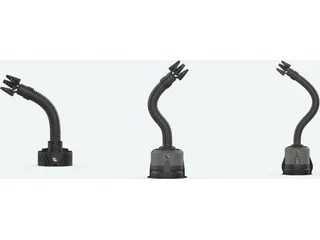
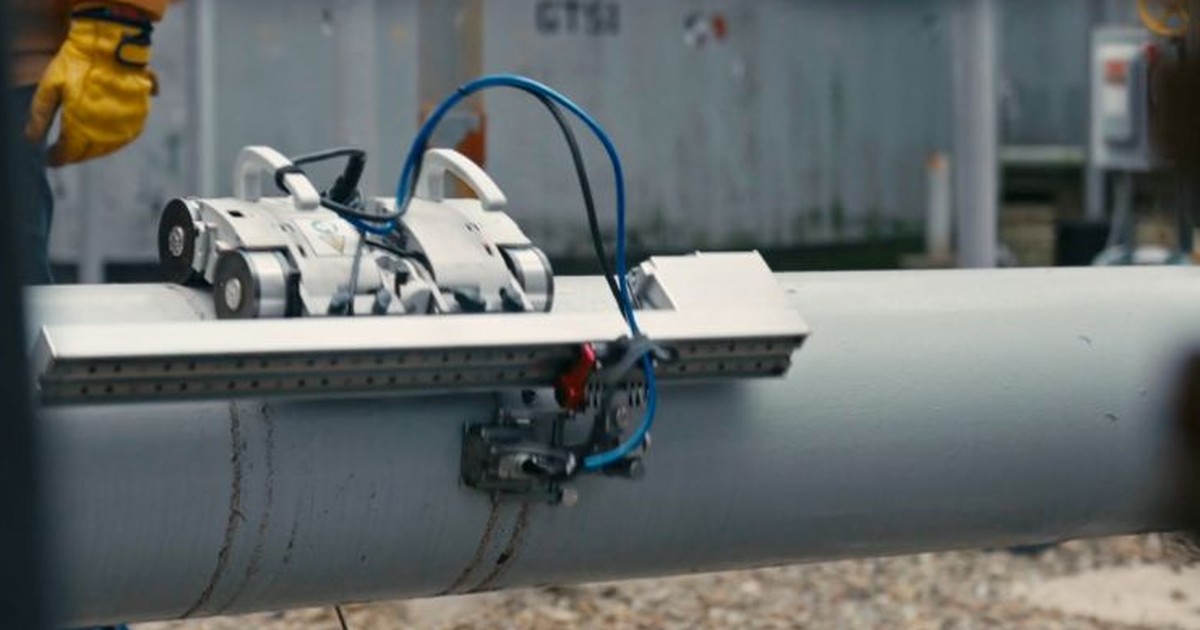
La documentación de Rapid Auto Weld de Gecko [en], publicada en 2023, describe robots con ultrasonidos de matriz en fase que recorren soldaduras y sus zonas afectadas por el calor. Los codificadores registran la posición del escaneo para poder repetirlo. Es una explicación de su tecnología de inspección; el acuerdo con Anduril no identifica un modelo concreto ni confirma que toda esa oferta esté instalada allí.
Relacionar cada lectura con su ubicación permite volver al punto que necesita revisión. Conservarla junto al historial de fabricación ofrece además una referencia para comparar inspecciones posteriores. Esa utilidad depende de mantener identificados el componente y sus registros: un mapa de datos pierde valor si no se puede vincular a la pieza que acabó montada.
El ahorro del 90% procede de ensayos anteriores
Gecko cita una reducción de hasta el 90% en los plazos de inspección de componentes forjados con otros clientes. Hay un antecedente concreto: su anuncio con BPMI de julio de 2025 [en] atribuía ese resultado a pruebas iniciales para la cadena de suministro naval. No es una medición del acuerdo recién anunciado con Anduril.
Reducir el tiempo de escaneo puede liberar una etapa de producción. Para saber cuánto acelera la entrega de componentes también habría que conocer las esperas de revisión, los segundos ensayos y las reparaciones necesarias. El porcentaje anterior no permite calcular por sí solo cuántas piezas adicionales entregará esta fábrica.
Manejar el robot y aceptar el componente son trabajos distintos
Gecko también sostiene que una persona sin experiencia previa en ensayos no destructivos puede empezar a ser productiva tras apenas una hora de formación. El anuncio no define qué operaciones cubre esa preparación ni publica un procedimiento de cualificación para Anduril.
La explicación de NAVSEA sobre SUBSAFE [en] sitúa el control de materiales, la documentación y la verificación del cumplimiento entre los pilares de su programa de seguridad de submarinos. Aprender a manejar una herramienta no acredita, por tanto, la autoridad para aceptar un componente ni sustituye esos controles.
Para los lectores que siguen la robótica industrial, el cambio útil es conectar la medición física con el proceso que autoriza la siguiente operación. El dato que permitiría evaluar esta integración sería el tiempo entre terminar una pieza y liberarla para su entrega, incluyendo revisión y retrabajos, además del tiempo que tarda el robot en recorrerla.
Fuentes
- Gecko Robotics — acuerdo del 8 de octubre con Anduril e integración de inspecciones [en]
- Anduril — fábricas de California y Maryland, calendario y ArsenalOS [en]
- Breaking Defense — entrevista a Troy Demmer sobre el registro del componente fabricado [en]
- Gecko Robotics — funcionamiento de Rapid Auto Weld y localización de mediciones [en]
- Gecko Robotics y BPMI — ensayos previos con componentes forjados, julio de 2025 [en]
- NAVSEA — programa SUBSAFE, documentación y verificación del cumplimiento [en]
- Imagen: fotograma del vídeo oficial Gecko Advanced Manufacturing; ilustra su tecnología de inspección, sin identificar una instalación de Anduril [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.