Gecko prueba límites para la IA que dirige su robot Komodo
Gecko ensaya NVIDIA OpenShell en Komodo para limitar movimientos y reservar decisiones al operador. El piloto de inspección todavía no está en producción.
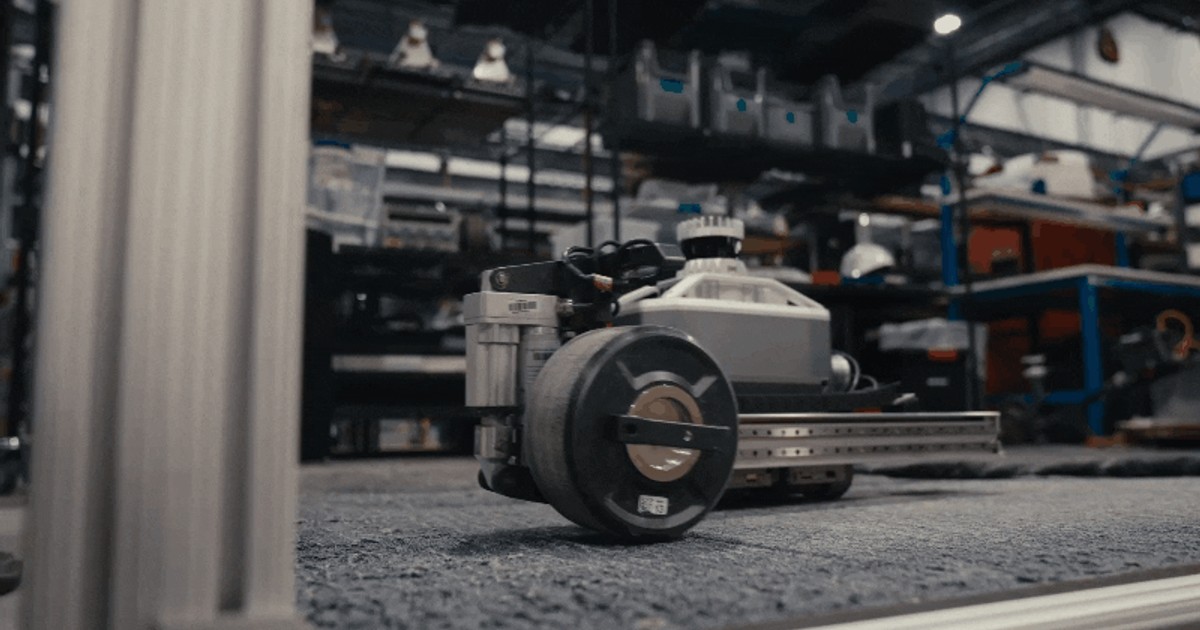
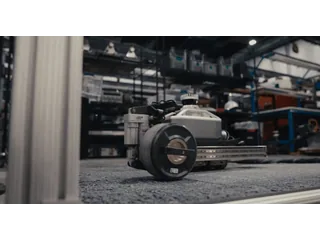
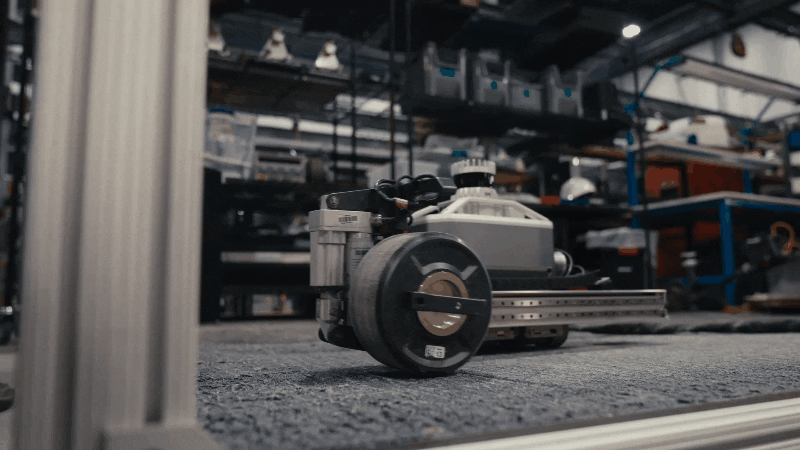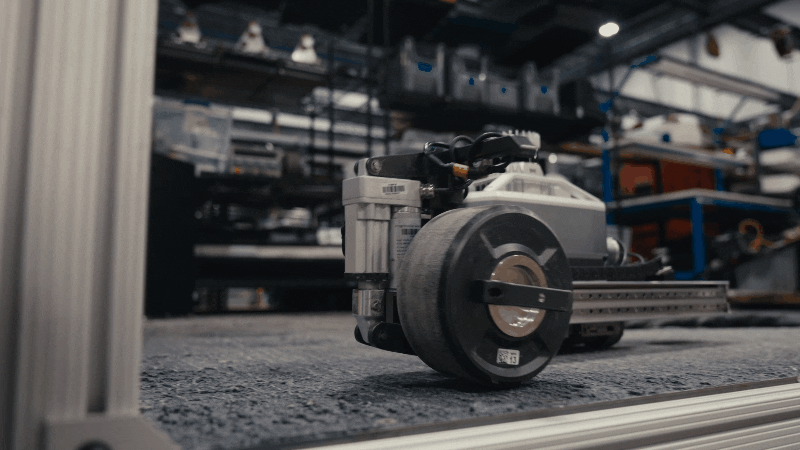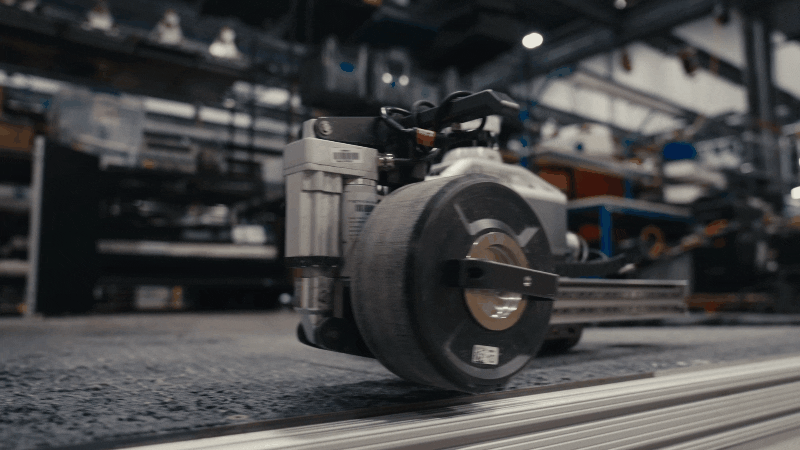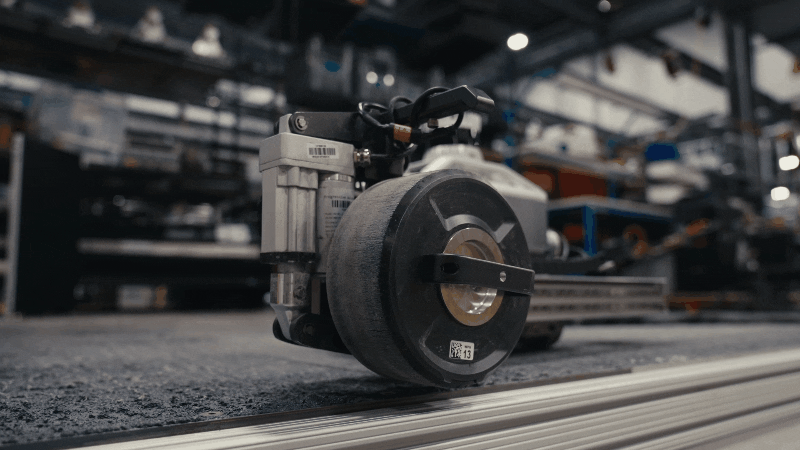
Gecko Robotics está probando NVIDIA OpenShell en Komodo para impedir que un agente de IA mande al robot fuera de la zona permitida y para conservar decisiones en manos del operador. Los controles se han ensayado con una máquina real en Pittsburgh, pero la empresa precisa que todavía no se han desplegado en producción.
El anuncio del 28 de septiembre [en] presenta una colaboración para introducir límites ejecutables entre el agente y el hardware. Komodo ya es un sistema utilizado por la Marina estadounidense; eso no significa que la nueva capa de control autónomo esté operativa en esos trabajos. La noticia actual trata de esa capa, distinta del contrato de inspección naval que ya contamos.
El operador conserva la decisión de acelerar el escaneo
Komodo mide espesores para detectar corrosión bajo el revestimiento antideslizante de las cubiertas. En su explicación técnica del piloto [en], Gecko describe tres controles: corregir órdenes que excederían el perímetro, someter un aumento de velocidad de escaneo a revisión humana y detener el robot cuando una persona entra en el umbral previsto. Para reanudar esa última situación, el operador debe comunicar que el entorno vuelve a ser seguro.
La velocidad afecta a la densidad de datos de inspección. Terminar antes puede significar medir menos; el agente no recibe autoridad para decidir por sí solo que ese intercambio resulta aceptable.
La meta es que una persona supervise varios Komodo. Sigue siendo un hito pendiente, sin una cifra publicada de productividad obtenida con esta integración.
Los permisos se aplican fuera del agente
NVIDIA ya había vinculado OpenShell con sus herramientas para automatizar el desarrollo de IA física. El piloto de Gecko lleva ese control de permisos a órdenes dirigidas a hardware real.
El blog técnico de NVIDIA sobre OpenShell 0.1.0 [en] explica cómo separa la ejecución del agente de la aplicación de las reglas. Un supervisor externo comprueba las solicitudes de salida; el entorno aislado limita archivos y procesos. Las credenciales reales pueden mantenerse fuera del espacio donde trabaja el modelo.
Eso permite concretar permisos más allá de autorizar una conexión: una política puede permitir lecturas de una API y bloquear escrituras. OpenShell registra las decisiones y admite propuestas de ampliación de permisos, pendientes de revisión humana por defecto. El agente no puede aprobar su propia solicitud.
En robótica, esa separación ofrece una forma de conservar la planificación flexible sin conceder acceso ilimitado al control de la máquina. La integración debe traducir las restricciones del lugar en reglas y comprobaciones. El software general de aislamiento, por sí solo, no aporta la geometría de una cubierta ni determina qué calidad de medición necesita una reparación.
Una prueba independiente muestra cuánto importa la configuración
La consultora australiana Sorami publicó el 29 de septiembre una evaluación de OpenShell 0.1.2, con registros y banco de pruebas disponibles [en]. Sus ensayos se realizaron en un Mac con máquinas virtuales y un agente local pequeño, sin robots. No validan el comportamiento de Komodo.
En una prueba con un script malicioso, un dato ficticio salió del entorno en diez de diez ejecuciones sin OpenShell y en ninguna de diez con la política por defecto. Sin embargo, la salida fue posible al permitirla mediante determinadas configuraciones, como reglas de lectura y escritura o aprobación automática. Sorami declara que no encontró una evasión de los controles documentados.
El resultado acota la promesa: el límite efectivo depende de los permisos concedidos. En una inspección, permitir cambios de velocidad o movimiento sin la revisión prevista alteraría precisamente la autoridad que Gecko quiere reservar al operador. Falta comprobar esa combinación de controles y supervisión en las condiciones del trabajo real, antes de presentar el piloto como una mejora ya disponible en sus servicios industriales.
Fuentes
- Gecko Robotics — anuncio de colaboración con NVIDIA y estado del sistema Komodo [en]
- Gecko Robotics — controles físicos, pruebas en Pittsburgh y objetivo de supervisión [en]
- NVIDIA — arquitectura y permisos de OpenShell 0.1.0 [en]
- Sorami — evaluación independiente de OpenShell 0.1.2 y límites del experimento [en]
- Sorami — repositorio con metodología, registros y resultados [en]
- Imagen: fotograma de la demostración oficial de Komodo en el piloto de Gecko [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.