HC20DTP: distinguir alcance absoluto y efectivo de un cobot
Yaskawa HC20DTP publica 1.900 mm de alcance absoluto y 1.700 mm efectivo. Qué significa la diferencia al preparar manipulación y paletizado.
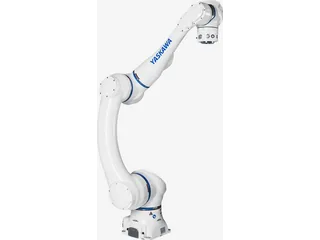
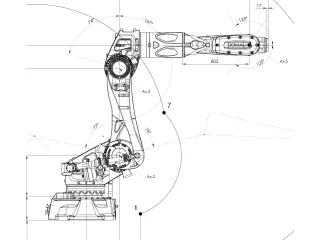
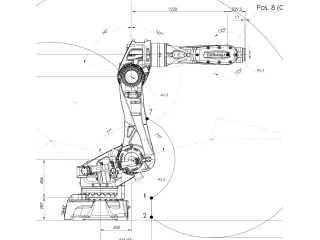
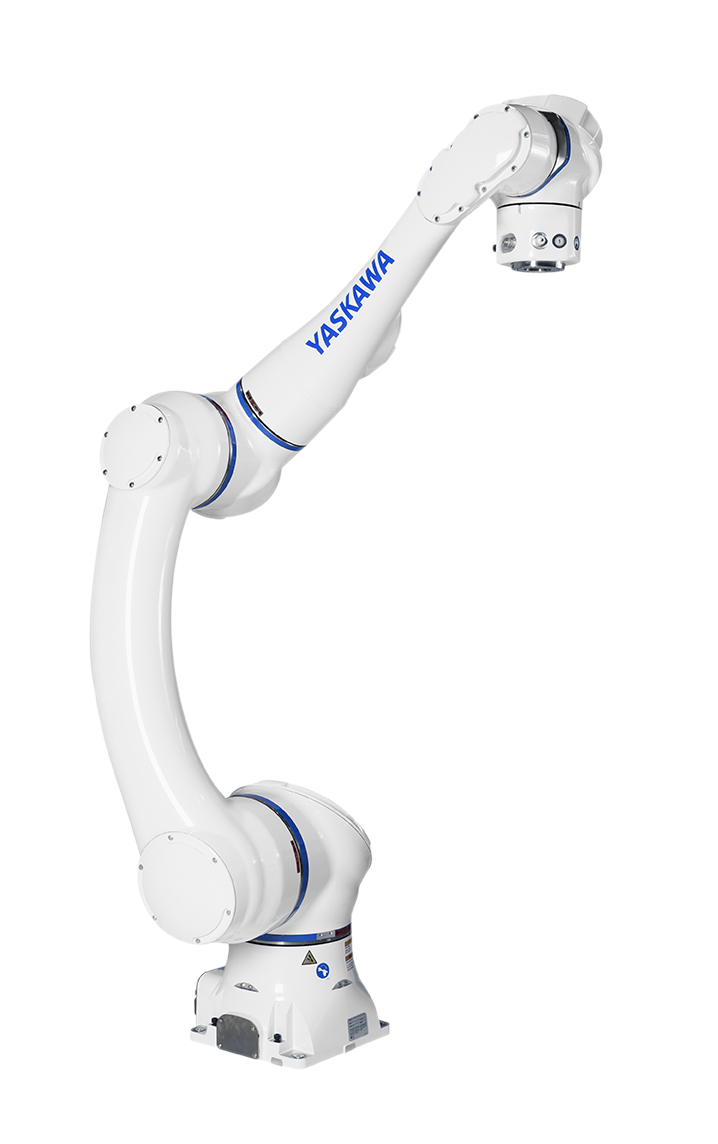
El Yaskawa HC20DTP es un brazo colaborativo de seis ejes y 20 kg de carga. Su documentación distingue 1.900 mm de alcance absoluto y 1.700 mm de alcance efectivo, medidos entre referencias diferentes del robot.
La diferencia importa al dimensionar una estación. Una tabla que conserve solo el máximo de 1.900 mm puede inducir a pensar que la herramienta llega a cualquier punto dentro de ese radio en cualquier postura.
El alcance necesita una referencia
Antes de diseñar el recorrido, identifica qué punto de la herramienta utiliza la simulación y cómo se relaciona con las referencias del fabricante. La pinza añade longitud y masa, y puede cambiar las orientaciones que se necesitan para recoger una caja.
Yaskawa incorpora botones Direct Teach en la muñeca para registrar posiciones durante el guiado manual. Enseñar puntos ayuda a preparar una secuencia; después hay que definir entradas, confirmaciones y respuesta ante una condición que no se cumpla.
La ficha describe conmutación entre funcionamiento supervisado y modos de mayor rendimiento. La velocidad utilizable en una instalación debe corresponder al proceso, al acceso de personas y a la configuración aplicada.
Una prueba de tarea concreta
FANUC CRX-20iA/L también publica una carga de 20 kg. Esa coincidencia no basta para comparar estaciones: además de alcance, conviene estudiar postura, útil, recorrido y condiciones de operación.
Para un paletizado, incluiría la recogida, las esquinas alejadas y la última capa en la prueba. El éxito de la primera caja no demuestra que el conjunto resuelva toda la altura prevista.
Las conexiones y la alimentación deben figurar en la propuesta del integrador, junto con quién mantiene y programa el sistema. Un brazo colaborativo sigue formando parte de una aplicación que debe diseñarse y comprobarse completa.
En industria, esta guía destaca una precisión de la ficha que cambia el diseño. El catálogo de robots permite comparar modelos conservando tanto la carga como la definición del alcance, sin convertir dos medidas distintas en una cifra intercambiable.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.