Kassow KR1205: atender una prensa sin ocupar su acceso frontal
El Kassow KR1205 aporta siete ejes, 5 kg de carga y 1.200 mm de alcance. Un caso de Promess muestra cómo se integra junto a una prensa para conservar su acceso.
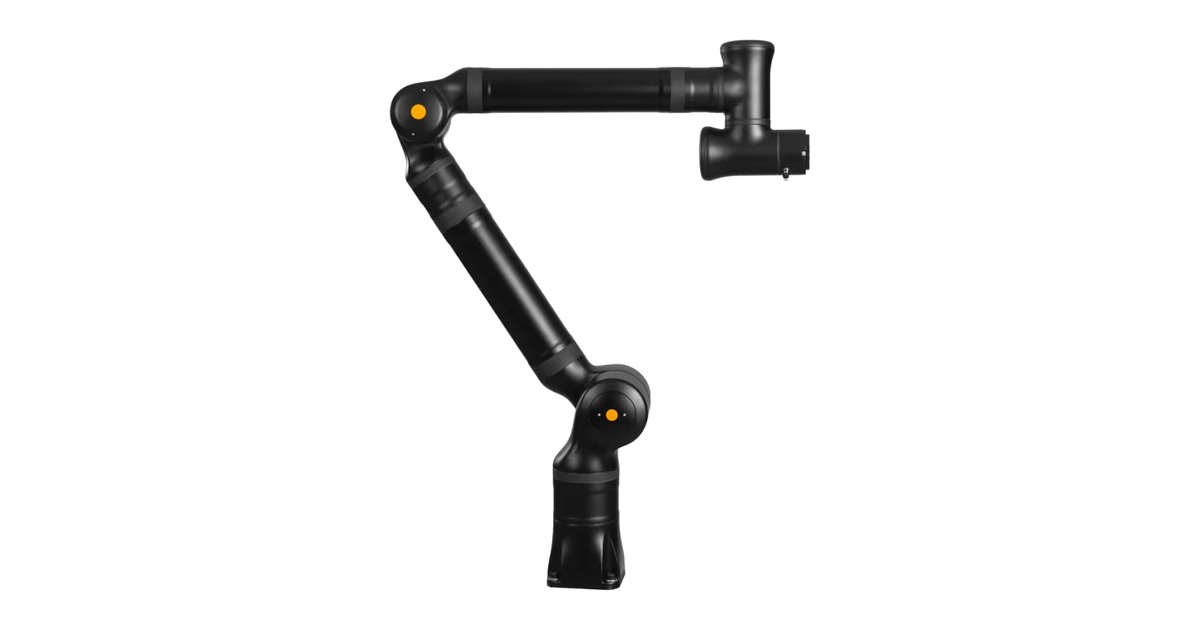
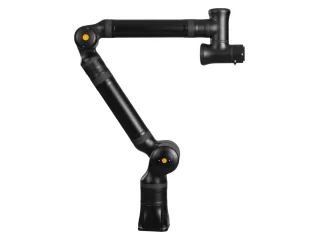
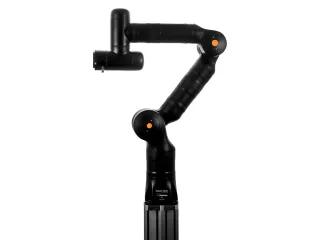
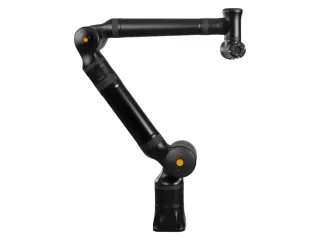
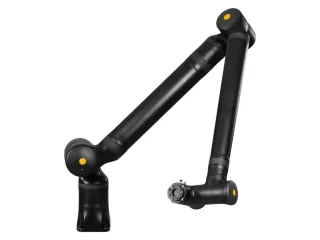
El Kassow KR1205 es un cobot de siete ejes con 5 kg de carga máxima y 1.200 mm de alcance. Su propuesta resulta especialmente comprensible en una estación que alterna carga automática y uso manual: interesa que el brazo pueda acercarse a la máquina sin instalar su base justo delante del operario.
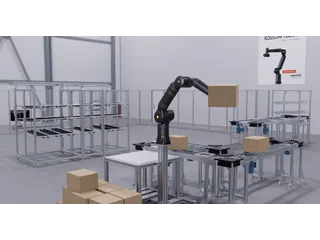
Kassow documenta un caso de Promess, fabricante de servoprensas, donde el KR1205 se coloca junto al puesto. El robot carga y descarga componentes, se comunica mediante entradas y salidas digitales y acciona una puerta de elevación. La integración publicada utiliza una pinza OnRobot 2FG7 y contempla elementos adicionales de protección del puesto.
El acceso libre depende de toda la integración
El caso ilustra una utilidad del séptimo eje: variar la postura del codo para trabajar desde un lateral. No permite concluir que cualquier prensa se pueda automatizar con la misma disposición. La abertura, la carrera de la puerta, el volumen del útil y la posición de las bandejas deben estudiarse con la máquina concreta.
También conviene definir quién controla cada paso. El permiso de entrada, la confirmación de puerta cerrada y el final de prensado necesitan una secuencia clara, junto con la respuesta ante una pieza mal colocada. El robot transporta componentes; las condiciones de prensado y aceptación corresponden al proceso completo.
La base del KR1205 tiene una huella publicada de 130 × 130 mm. Con solo 5 kg disponibles en la muñeca, la herramienta debe dimensionarse sin perder de vista el peso del componente. La comparación más útil sería demostrar el cambio entre operación manual y automática, medir el ciclo completo y comprobar que el acceso frontal continúa siendo práctico cuando el brazo está instalado.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.