Kassow KR810: un séptimo eje para elegir dónde queda el codo
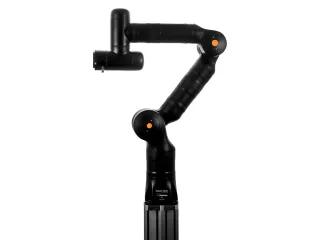
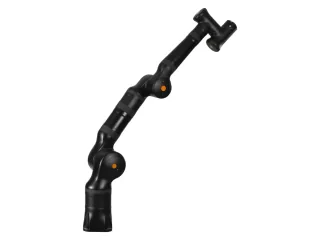
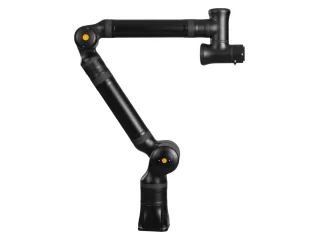
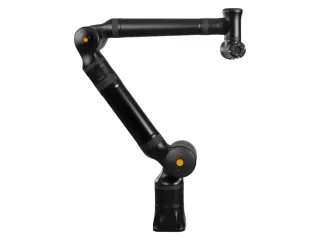
El Kassow KR810 combina siete ejes, 850 mm de alcance y 10 kg de carga. Su articulación adicional ayuda a estudiar el espacio que ocupa el codo al mover el útil.
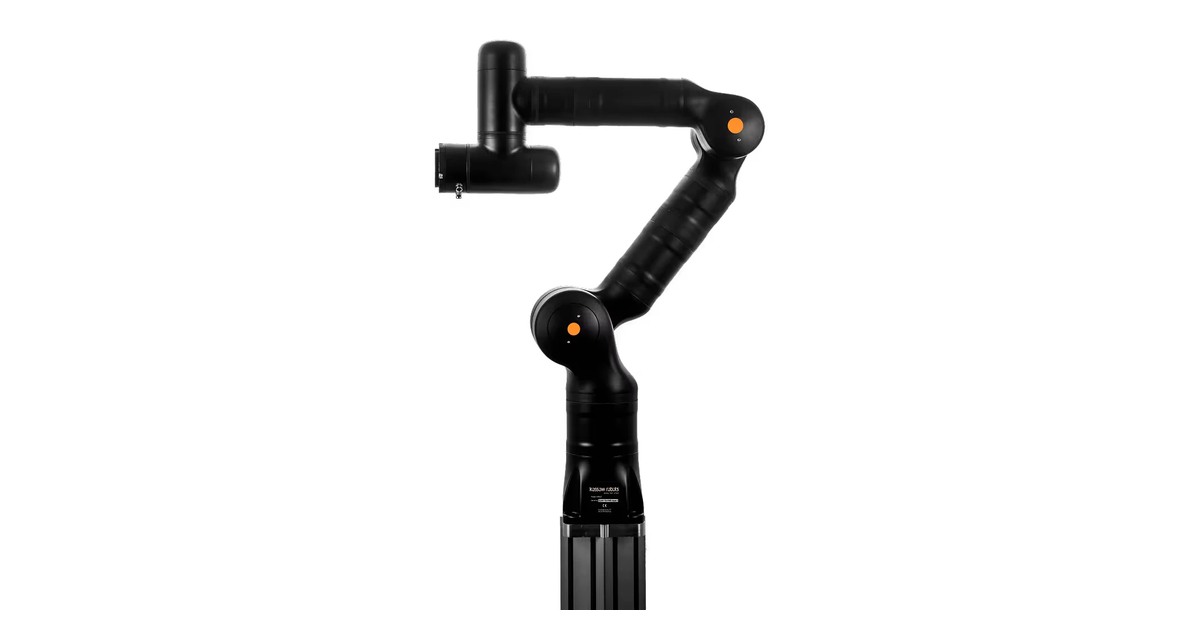
El Kassow KR810 es un robot colaborativo de siete ejes, 850 mm de alcance y 10 kg de carga máxima. Su interés para una estación compacta está en poder cambiar la postura del brazo mientras mantiene una posición de herramienta. Esa libertad adicional merece atención cuando hay una puerta, un soporte o un equipo cerca del recorrido.
Con siete ejes se puede elegir entre distintas configuraciones de codo para una misma pose del útil, dentro de los límites del robot. Eso no convierte cualquier rincón en accesible: la pieza, la pinza y el resto del brazo también tienen volumen. La ventaja tendría que demostrarse sobre una disposición de celda concreta.
Programar la postura, además del destino
Una prueba útil consistiría en recoger el mismo componente con varias configuraciones y observar dónde quedan el codo y los cables durante la entrada y la salida. El objetivo sería conservar una trayectoria estable sin invadir el espacio de la máquina o de reposición. Elegir únicamente puntos de herramienta puede ocultar interferencias del resto del brazo.
La huella de base publicada es de 130 × 130 mm. Ese tamaño ayuda a estudiar el montaje, aunque la bancada debe responder a las cargas dinámicas del conjunto. Kassow publica interfaces como ROS, ROS2 y Profinet, además de su programación; su disponibilidad concreta debe encajar con el controlador y las opciones del proyecto.
El fabricante recuerda la necesidad de evaluar los riesgos antes de compartir espacio con personas. Una pinza o una pieza con aristas cambia las condiciones de colaboración. El KR810 resulta interesante si su séptimo eje permite conservar acceso y reducir interferencias, con una secuencia completa validada y suficiente margen de carga para la herramienta.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.