Kawasaki CP180L: preparar el patrón antes de calcular ritmo
El CP180L publica 180 kg de carga y 3.255 mm de alcance. Qué incluir en una evaluación de paletizado: pinza, capas, alimentación y control de la estación.
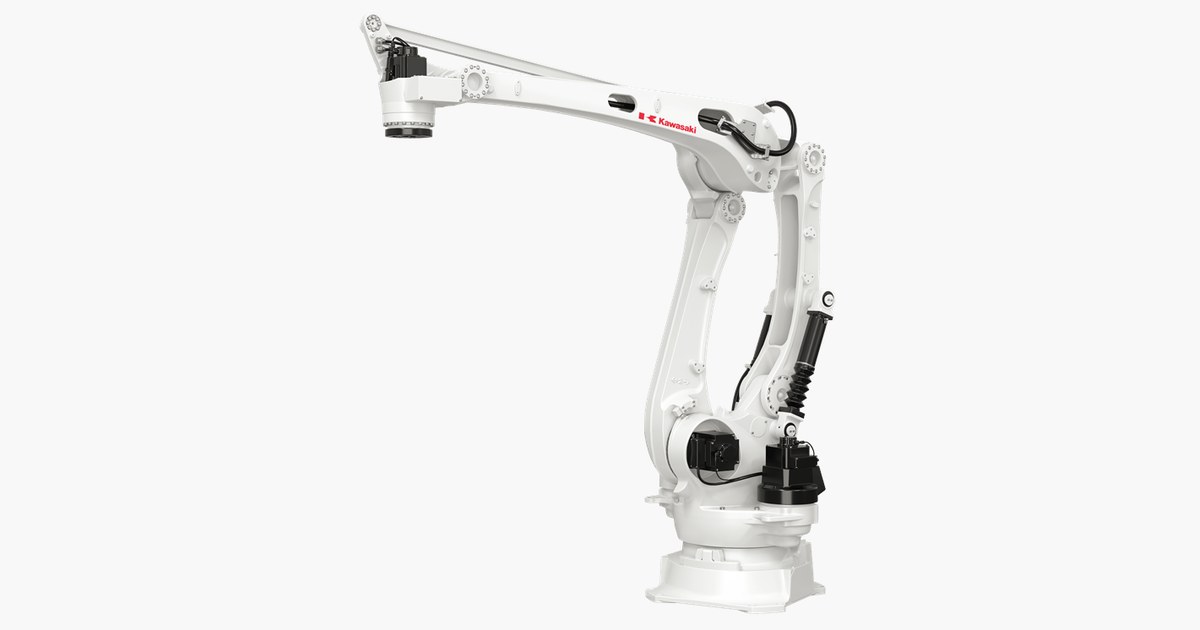
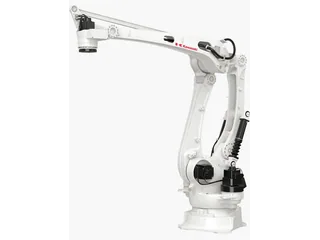
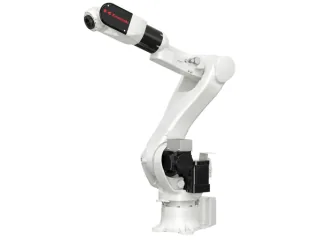
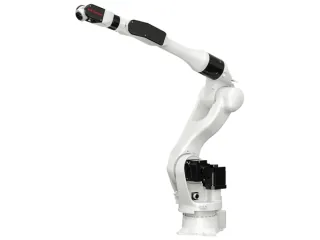
El Kawasaki CP180L publica 180 kg de carga y 3.255 mm de alcance en la página oficial. La marca lo presenta como el modelo de menor carga máxima de la serie CP y el de mayor rendimiento dentro de esa serie.
Esa posición en la gama no determina la cadencia de cualquier línea. Para evaluar el paletizado hay que definir formatos, herramienta y patrón de colocación.
La última capa también debe probarse
Una simulación útil recorre esquinas, capas bajas y altura final del palet. La pinza puede necesitar espacio para entrar, soltar y retirarse sin tocar cajas ya colocadas.
También hay que considerar si recoge una pieza o varias. Cambiar esa estrategia modifica masa, tamaño de la herramienta y número de transferencias. El conjunto debe validarse con las condiciones de carga del robot.
La estación organiza el flujo
Alimentación de cajas, disponibilidad del palet y confirmación del agarre forman parte de la operación. El programa necesita responder cuando una pieza no llega o el útil no confirma una recogida.
Kawasaki cita software de paletizado y controladores F03 y E03. La propuesta debe identificar generación, controlador y opciones, además del manipulador. La instalación y los servicios de la herramienta necesitan la ingeniería correspondiente.
El MPL160-100II ofrece otra plataforma orientada a final de línea.
Antes de comparar una cifra de ciclos, interesa pedir la evaluación con el patrón y la pinza que se utilizarán. Eso permite comprobar tanto la cobertura del palet como la coordinación con el resto de la estación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.