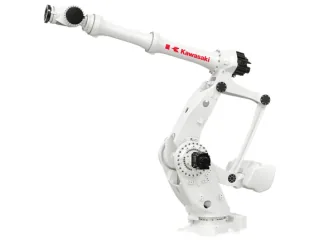
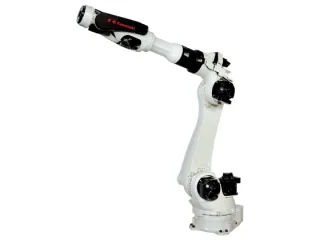
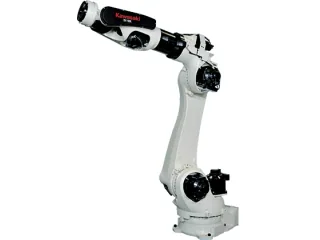
Kawasaki Robotics MXP410X: carga y alcance para una célula industrial
Kawasaki Robotics MXP410X ofrece 410 kg y 3763 mm para manipulación de piezas. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
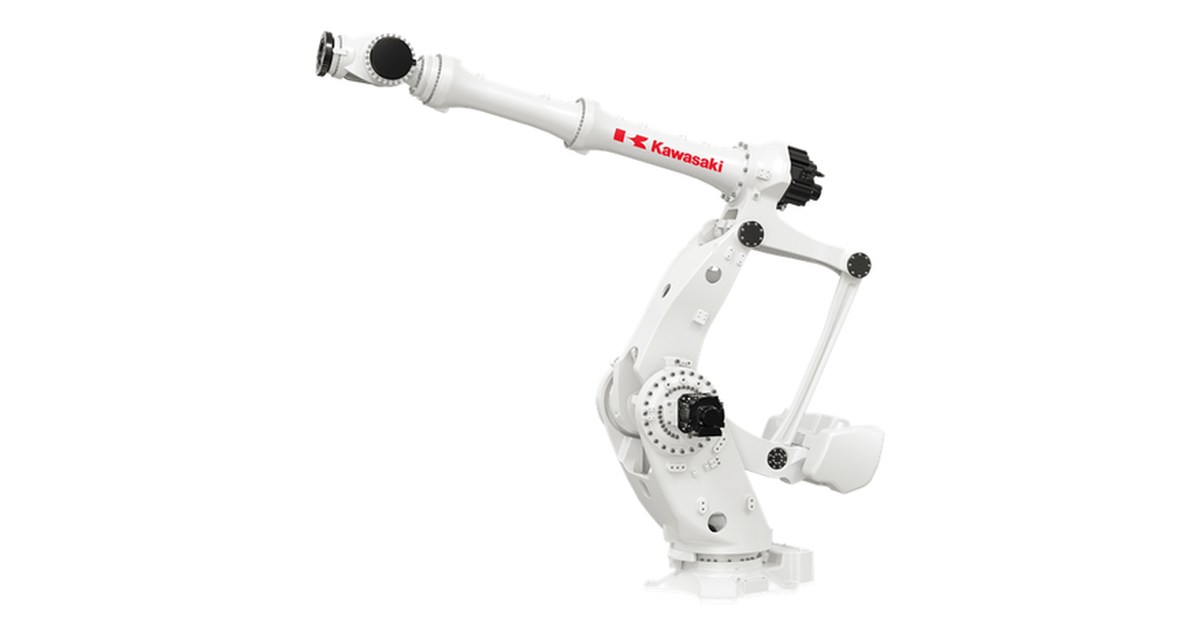
El Kawasaki Robotics MXP410X combina 410 kg de carga y 3763 mm de alcance para manipulación de piezas, según las especificaciones del fabricante. Estas dos cifras permiten comprobar si el conjunto de herramienta y pieza cabe en el brazo y si llega a los puntos de trabajo previstos. La trayectoria real depende también de cómo se coloca el robot junto a la máquina o el transportador.
Comparar la herramienta y los puntos de trabajo
Como referencia, el MXP360L combina 360 kg y 3234 mm. Frente a sus cifras, el MXP410X publica 410 kg y 3763 mm. Son dimensiones de selección, no una clasificación de velocidad: el robot con cifras mayores puede seguir una trayectoria distinta y necesitar otra distribución de la célula.
Preparar el soporte y el control
Para el MXP410X, el fabricante contempla las siguientes posiciones: suelo. Elegir la posición de la base cambia el acceso a los 3763 mm publicados y el espacio que queda para el equipo; la simulación debe partir del montaje realmente elegido.
La referencia indica el controlador F04. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.