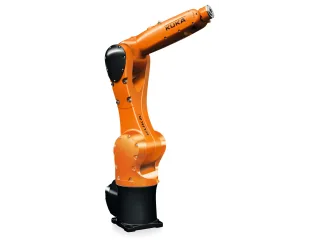
KUKA KR 10 R1100-2: carga y alcance para una célula industrial
KUKA KR 10 R1100-2 ofrece 11 kg y 1101 mm para manipulación de piezas. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
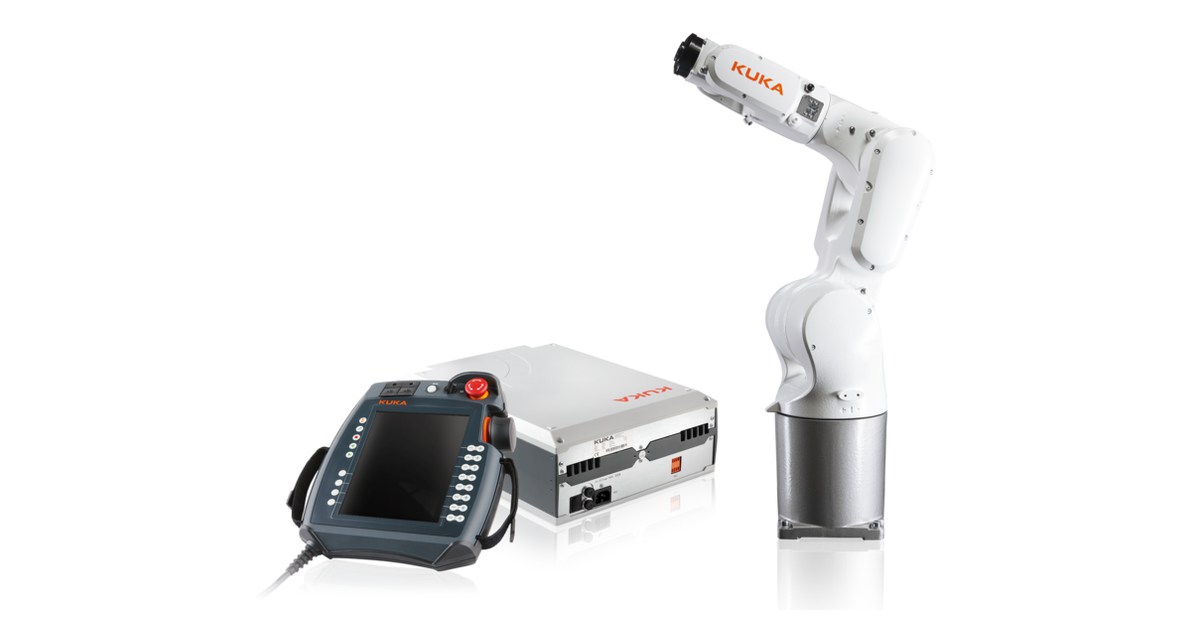
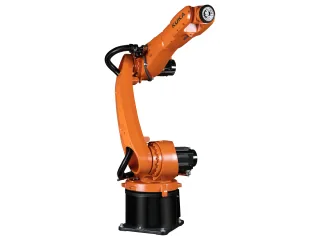
El KUKA KR 10 R1100-2 combina 11 kg de carga y 1101 mm de alcance para manipulación de piezas, según las especificaciones del fabricante. Estas dos cifras permiten comprobar si el conjunto de herramienta y pieza cabe en el brazo y si llega a los puntos de trabajo previstos. La trayectoria real depende también de cómo se coloca el robot junto a la máquina o el transportador.
Elegir la longitud con la misma carga
El KR 10 R900-2 publica la misma carga, 11 kg, y 901 mm de alcance. El KR 10 R1100-2 aporta 200 mm más. Esa diferencia resulta útil si la herramienta debe llegar a un punto que queda fuera del brazo corto; el volumen de trabajo y las colisiones siguen limitando la trayectoria.
Movimiento y colocación del útil
KUKA denomina «Total load» a los 11 kg de esta tabla. Es la carga total de catálogo de la referencia; para dimensionar el útil deben emplearse también sus límites de momento e inercia, sin deducir una capacidad distinta del número que aparece en el nombre.
Preparar el soporte y el control
Para el KR 10 R1100-2, el fabricante contempla las siguientes posiciones: montaje inclinado, techo, suelo, pared. Elegir la posición de la base cambia el acceso a los 1101 mm publicados y el espacio que queda para el equipo; la simulación debe partir del montaje realmente elegido.
La referencia indica el controlador KR C5 micro. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
La ficha lista protección IP 65, IP 67. La clasificación debe leerse con la versión suministrada y las condiciones de limpieza o exposición que admite su documentación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.