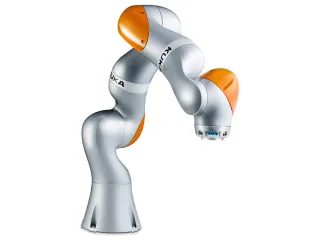
KUKA LBR iiwa 7 R800: carga y alcance para tareas compartidas
KUKA LBR iiwa 7 R800 ofrece 7 kg y 800 mm para automatización colaborativa. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
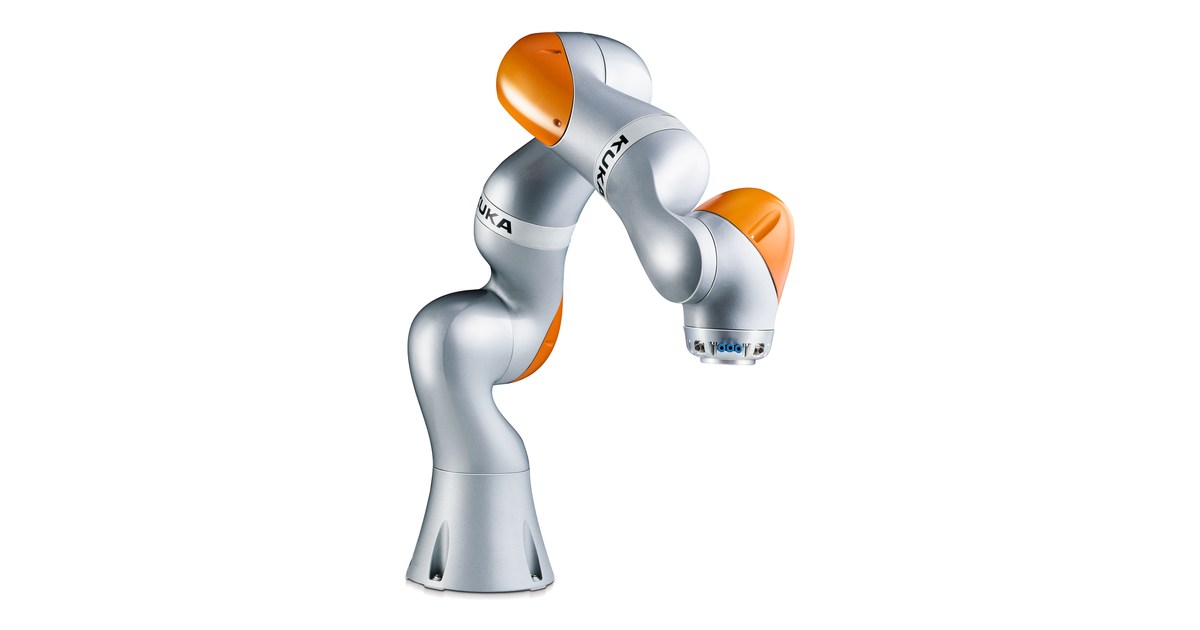
El KUKA LBR iiwa 7 R800 ofrece 7 kg de carga y 800 mm de alcance para automatización colaborativa, según las especificaciones del fabricante. Esas cifras ayudan a elegir la herramienta y situar los puntos de recogida. La forma de compartir la tarea con una persona depende de la aplicación y de las funciones de seguridad que se integren en la célula.
Comparar la herramienta y los puntos de trabajo
Como referencia, el LBR iiwa 14 R820 combina 14 kg y 820 mm. Frente a sus cifras, el LBR iiwa 7 R800 publica 7 kg y 800 mm. Son dimensiones de selección, no una clasificación de velocidad: el robot con cifras mayores puede seguir una trayectoria distinta y necesitar otra distribución de la célula.
Movimiento y colocación del útil
KUKA denomina «Total load» a los 7 kg de esta tabla. Es la carga total de catálogo de la referencia; para dimensionar el útil deben emplearse también sus límites de momento e inercia, sin deducir una capacidad distinta del número que aparece en el nombre.
Repartir la tarea con personas
Para el LBR iiwa 7 R800, el fabricante contempla las siguientes posiciones: techo, suelo, pared. Elegir la posición de la base cambia el acceso a los 800 mm publicados y el espacio que queda para el equipo; la simulación debe partir del montaje realmente elegido.
La referencia indica el controlador KUKA Sunrise Cabinet. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
La ficha lista protección IP 54. La clasificación debe leerse con la versión suministrada y las condiciones de limpieza o exposición que admite su documentación.
La aplicación del LBR iiwa 7 R800 debe fijar la velocidad y el comportamiento cerca de personas con la herramienta instalada. La condición colaborativa del brazo no determina por sí sola cómo se comparte el puesto durante esa operación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.