MAG Crawler: inspeccionar adherido a una superficie ferrosa
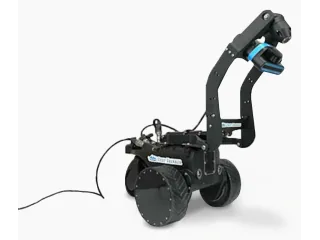
MAG Crawler recorre superficies ferrosas mediante ruedas magnéticas. Cámara, sonar y herramientas de medición se configuran para la tarea y el material de apoyo.
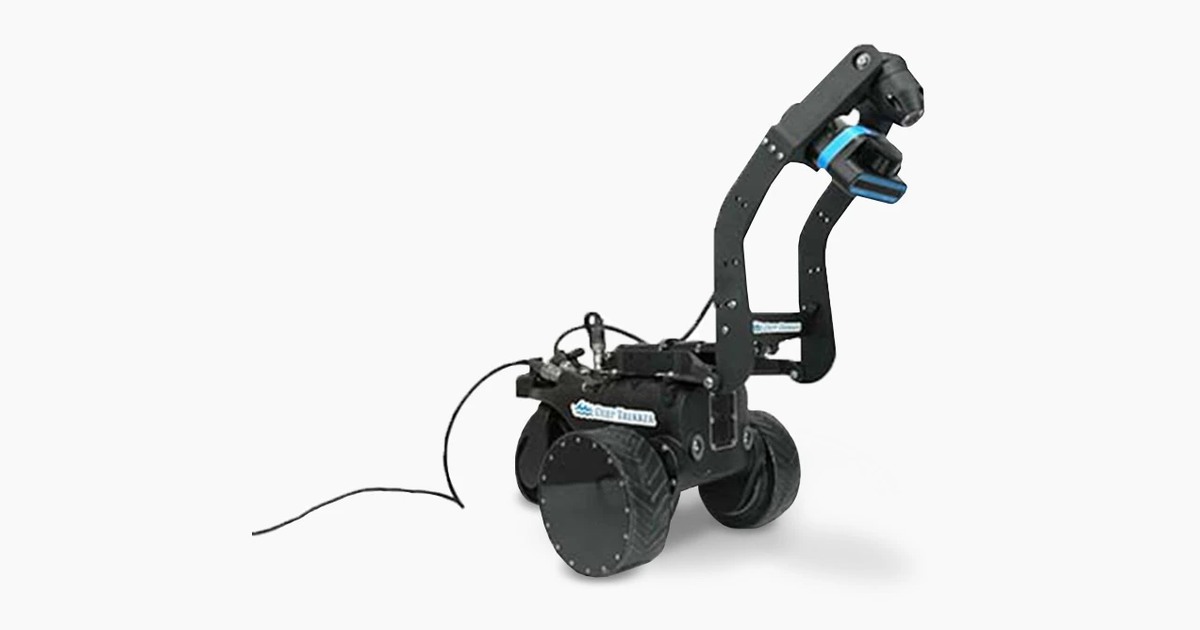
MAG Crawler utiliza ruedas magnéticas para recorrer una superficie ferrosa en lugar de mantenerse flotando delante de ella. El vehículo de Deep Trekker permite acercar sensores a un casco de acero o una pared compatible durante una inspección.
La adherencia depende del material
La página del robot explica su uso en cascos y conductos verticales de superficies ferrosas. El contacto magnético permite trabajar sobre el material, pero no sirve como modo de adherencia universal para plástico, hormigón o cualquier aleación.
La guía de selección de ROV del fabricante destaca el interés del crawler para inspección de cascos con sonar. Al apoyarse sobre la superficie, la operación cambia respecto a un vehículo que debe estabilizarse en el agua. El acceso y la continuidad del material siguen determinando dónde puede circular.
Deep Trekker publica una masa de 16,6 kg y clasificación de profundidad de 50 metros. La tabla también enumera sensores de inclinación, giro y entrada de agua. Es un sistema manejado mediante cable, con batería a bordo y control variable de avance y retroceso.
Cámara y medición son montajes diferentes
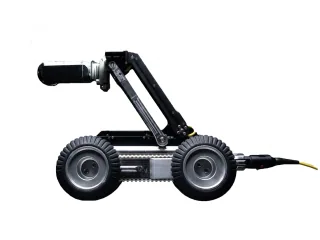
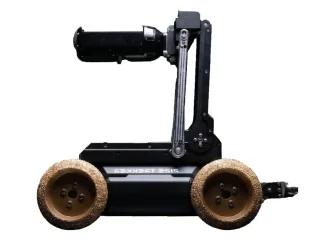
El catálogo muestra herramientas de espesor, sonar y limpieza sobre la plataforma. Esos montajes describen tareas distintas: una cámara registra el aspecto visible; un medidor de espesor requiere contacto y una configuración de medición; un accesorio de limpieza incorpora su propio sistema de trabajo.
El modelo aparece asociado a la plataforma DT640 en las imágenes de accesorios. La elección de ruedas y herramientas cambia la tarea que realiza esa plataforma.
MAG Crawler se ofrece para inspección profesional. Para preparar su uso hay que comprobar primero la superficie de apoyo y después elegir la herramienta que producirá el dato necesario, además de prever el recorrido y recuperación del cable.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.