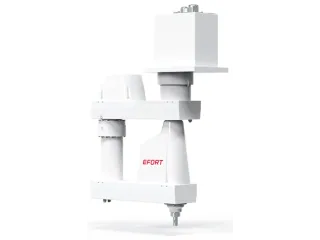
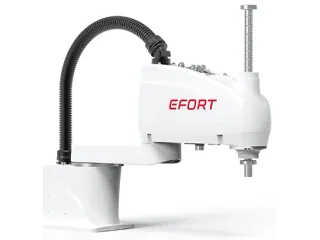
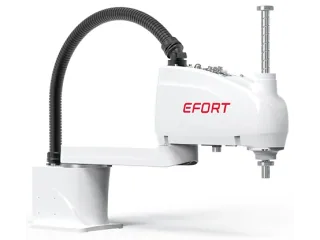
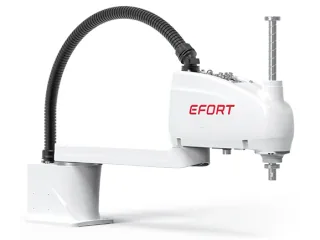
NACHI EC10: carga y alcance del brazo SCARA
NACHI EC10 ofrece 12 kg y 1000 mm para montaje y manipulación horizontal. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
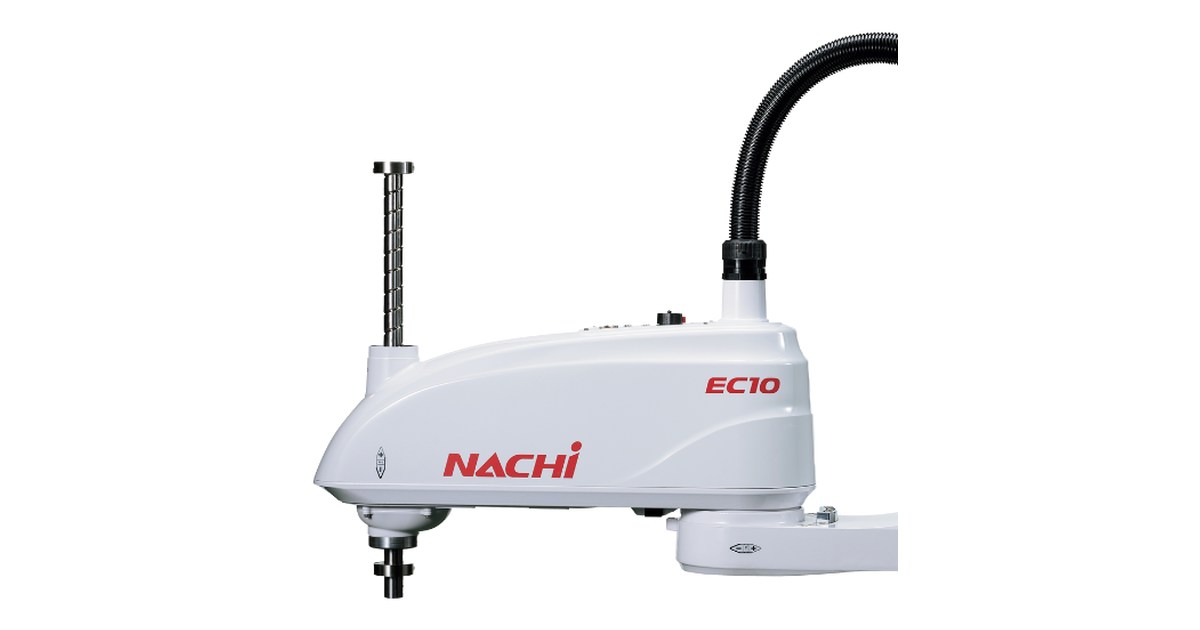
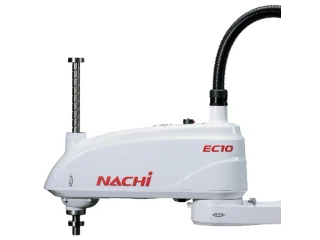
El NACHI EC10 coloca piezas entre puntos de trabajo con 1000 mm de alcance y 12 kg de carga máxima con restricciones de velocidad y aceleración, según las especificaciones del fabricante. Su geometría SCARA lo orienta al montaje y la manipulación horizontal; la longitud elegida debe cubrir tanto el punto de recogida como el de entrega.
Comparar la herramienta y los puntos de trabajo
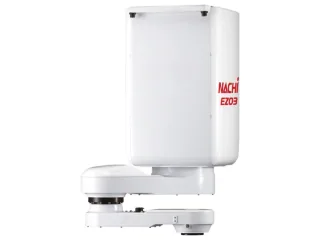
Como referencia, el EZ03 combina 3 kg y 550 mm. Frente a sus cifras, el EC10 publica 12 kg y 1000 mm. Son dimensiones de selección, no una clasificación de velocidad: el robot con cifras mayores puede seguir una trayectoria distinta y necesitar otra distribución de la célula.
Movimiento y colocación del útil
Los 4 ejes del EC10 combinan movimiento en el plano, desplazamiento vertical y giro del útil. Esta configuración sirve para operaciones entre puntos con la herramienta orientada sobre el plano de trabajo.
El catálogo distingue una carga nominal de 5 kg y una máxima de 12 kg. La nominal y la máxima describen condiciones diferentes; el ciclo de referencia debe leerse con la carga y la trayectoria empleadas en su ensayo.
La repetibilidad publicada es de ±0,025 mm en el plano XY. Expresa la capacidad de regresar a una posición bajo las condiciones de la especificación; la tolerancia del proceso incluye además la fijación de la pieza y el montaje de la herramienta.
El EC10 documenta guiado interior de conexiones. Al preparar la herramienta conviene respetar el recorrido y los límites de giro previstos para los cables o las mangueras que se alojan en el brazo.
El manual del EC10 advierte de vibración a baja velocidad y descarta el uso para sellado; para esa tarea conviene buscar un brazo con especificación adecuada al recorrido continuo.
Preparar el soporte y el control
La masa del EC10 se publica como 44 kg (brazo de 1000 mm) y las posiciones previstas son suelo. Ese peso pertenece al robot; al estudiar el soporte deben añadirse herramienta, pieza y esfuerzos transmitidos por el movimiento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.