OnRobot 2FGP20 Fork levanta cajas abiertas desde la base
OnRobot 2FGP20 Fork combina horquillas y una mordaza superior para paletizar cajas de hasta 16 kg. El tamaño del embalaje y el peso de la pinza condicionan su uso.
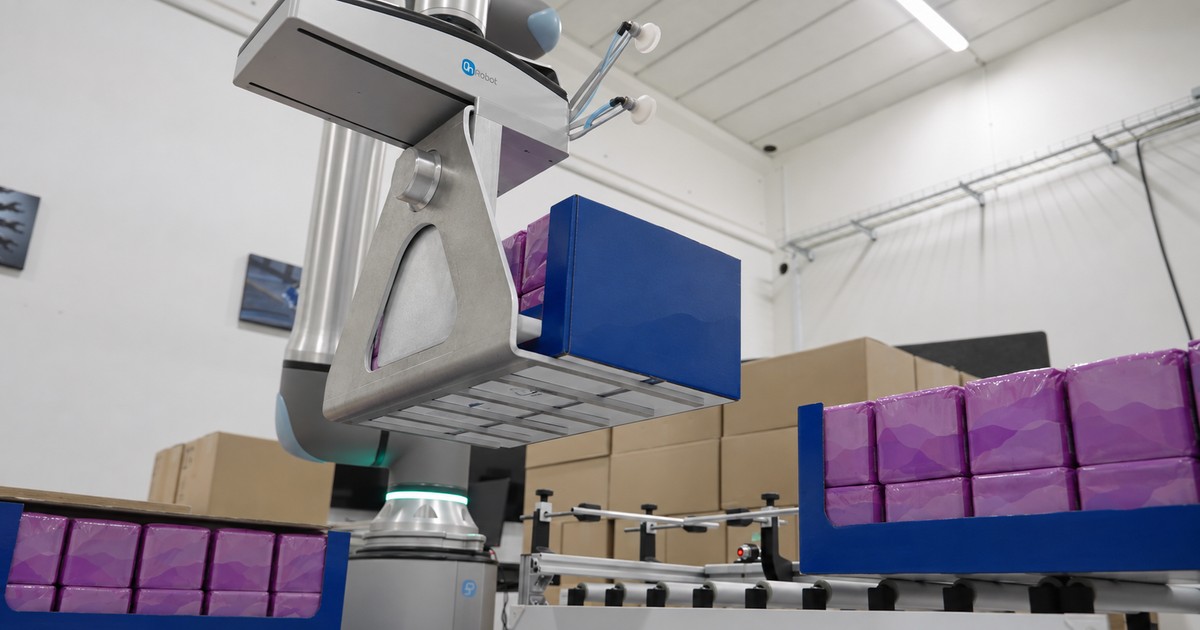
OnRobot 2FGP20 Fork sostiene las cajas por debajo y las estabiliza con una mordaza superior, una combinación pensada para paletizar embalajes abiertos o con paredes que no aguantan bien un apriete lateral. Admite cajas de hasta 16 kg. Para una línea que utiliza bandejas expositoras, permite estudiar la automatización sin exigir una tapa sobre la que apoyar ventosas.
OnRobot ha difundido un comunicado fechado el 12 de octubre, publicado por Industrial Machinery Digest [en], en el que anuncia disponibilidad global. Es una herramienta comercial para montar en un brazo industrial o colaborativo; la oferta no equivale a una célula de paletizado completa.
El embalaje decide dónde puede agarrar el robot
Una caja expositora deja ver su contenido y puede carecer de una superficie superior continua. Con una tapa suelta aparece otro problema: levantar la tapa no garantiza levantar lo que hay debajo. La ficha de la nueva pinza incluye esos formatos y los embalajes de baja rigidez entre sus aplicaciones.
Las horquillas soportan la carga mientras la mordaza la retiene desde arriba. OnRobot permite ajustar la fuerza de esa sujeción entre 10 y 40 N e incorpora una señal para detectar un agarre correcto o avisar de la pérdida de la pieza. Esa información sirve para programar la respuesta de la célula; no demuestra por sí sola que cualquier embalaje vaya a resistir el movimiento.
El vacío sigue siendo una alternativa para numerosas cajas. La documentación técnica de Schmalz sobre generación de vacío [en] explica que, con materiales porosos como el cartón, la fuerza de sujeción se obtiene aumentando el caudal de aspiración y la superficie de contacto. Por tanto, la porosidad no descarta automáticamente una ventosa. La elección depende también de qué zona del embalaje está accesible y puede soportar el agarre.
La diferencia con soluciones como la ventosa Piab BCP40 para cajas está en la manera de transmitir el peso al robot. Con horquillas hay que reservar espacio para introducirlas y retirarlas: conviene revisar tanto la recogida en el transportador como la colocación entre las cajas del palé.
El apoyo mínimo y las cuatro horquillas acotan los formatos
La ficha técnica v1.0 [en] exige que al menos el 60 % de la caja quede apoyado en la horquilla. También distingue cuatro configuraciones estándar. El intervalo de altura de 100 a 450 mm que resume la página comercial se reparte entre versiones cortas y largas:
| Horquilla | Altura de caja | Anchura de caja | Longitud mínima de caja |
|---|---|---|---|
| Estrecha corta | 100–300 mm | 120–400 mm | 200 mm |
| Ancha corta | 100–300 mm | 120–400 mm | 468 mm |
| Estrecha larga | 250–450 mm | 120–400 mm | 200 mm |
| Ancha larga | 250–450 mm | 120–400 mm | 468 mm |
Fuente: tabla de rango de agarre de la ficha técnica, páginas 2 y 3. Son dimensiones del embalaje admitido, no las dimensiones exteriores de la pinza.
La documentación contempla fabricar horquillas o una mordaza a medida para salir de esos rangos. En ese caso vuelve a existir trabajo de diseño específico, aunque el accionamiento sea un producto estándar. Una fábrica con varias referencias debería cruzar las medidas de sus cajas con esta tabla antes de elegir el juego de horquillas.
El mismo documento declara un peso de herramienta de 8,5 kg y limita su inclinación a 15 grados. Los 16 kg de caja no bastan para seleccionar el brazo: este debe soportar también la pinza y respetar los límites de carga y momento durante la trayectoria. Para comparar propuestas de robótica industrial, interesa pedir el cálculo con el conjunto realmente instalado.
Separadores sin cambiar de herramienta
La 2FGP20 Fork incorpora una bomba eléctrica de vacío para colocar hojas de papel o cartón entre las capas. Con los accesorios suministrados, la carga de ese modo llega a 2,5 kg: no debe confundirse con la capacidad de las horquillas. El conjunto evita una toma externa de aire comprimido.
OnRobot anuncia complementos y scripts para varias marcas de robot, integración con D:PLOY y conexión mediante señales digitales para otras combinaciones. Son vías de integración que deben concretarse con el controlador del proyecto. El testimonio de PowerBots incluido en el comunicado procede de un integrador vinculado a la solución; no es una comparación independiente de productividad.
La página española permite solicitar presupuesto. Para dimensionar una instalación, resulta útil enviar al integrador cajas llenas con sus tapas y separadores reales, además del patrón de paletizado. Una prueba con esas muestras permite comprobar si las horquillas pueden salir tras depositar la caja sin desplazar la que ya está al lado.
Fuentes
- OnRobot — ficha española de 2FGP20 Fork y solicitud de presupuesto
- OnRobot — ficha técnica v1.0: apoyo mínimo, formatos, peso e inclinación [en]
- OnRobot — comunicado del 12 de octubre distribuido por Industrial Machinery Digest [en]
- Schmalz — relación entre vacío, caudal y superficie para materiales porosos [en]
- Imagen: fotografía del kit de prensa de OnRobot, distribuida con el comunicado [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.