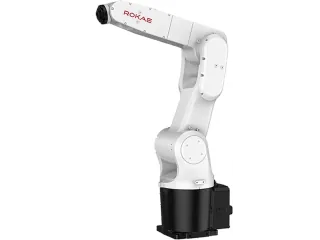
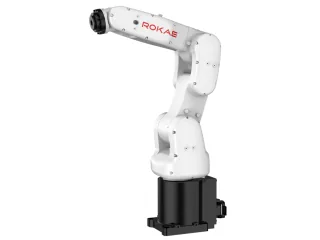
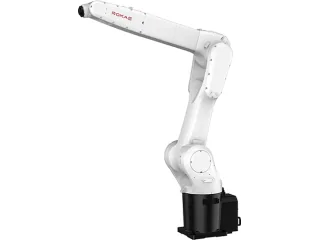
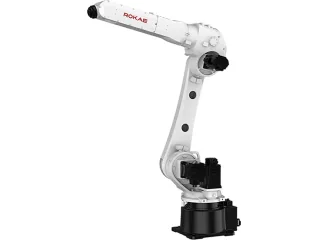
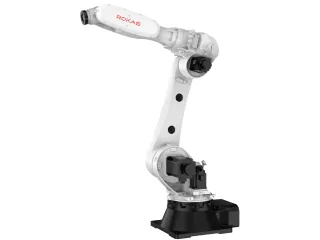
ROKAE XB7L: colocar una pieza ante la cámara de inspección
El ROKAE XB7L publica 7 kg de carga y 906 mm de alcance. Una estación de inspección debe fijar iluminación y postura, además del movimiento del brazo.
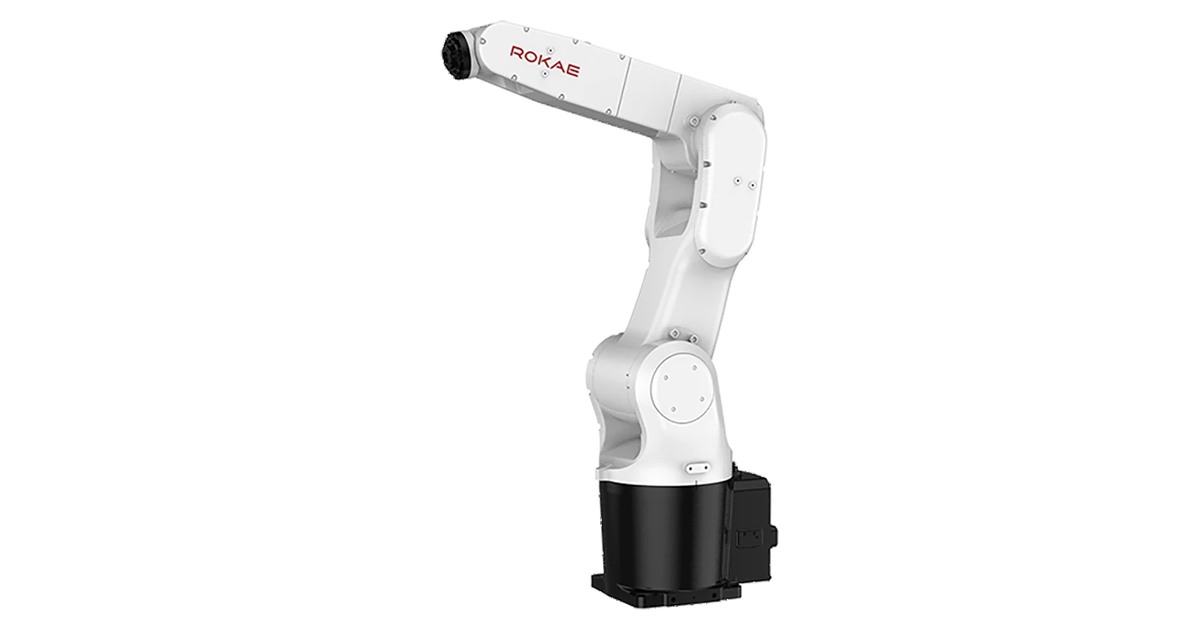
Colocar una pieza ante una cámara exige repetir tanto la posición como la orientación. El ROKAE XB7L ofrece seis ejes, 7 kg de carga y 906 mm de alcance para estudiar ese puesto. La familia XB7 aparece en aplicaciones de inspección del propio fabricante, pero el brazo necesita una cámara y un procedimiento específicos.
La tabla del XB7L declara unos 52 kg de masa, repetibilidad de ±0,03 mm e IP67. La página menciona una muñeca hueca en otra variante de 707 mm. Esa característica no debe atribuirse al XB7L de 906 mm por compartir el nombre de familia.
La imagen llega cuando cesa el movimiento
Una secuencia de inspección puede llevar la pieza a una postura, esperar estabilización y ordenar la captura. La iluminación necesita mantener visibles las referencias que se quieren comprobar. La repetibilidad del brazo no demuestra que una superficie brillante vaya a producir imágenes equivalentes bajo cualquier luz.
El sistema de control xCore dispone de documentación para preparar programas y señales. Coordinar la cámara requiere decidir cuándo se captura, cómo vuelve el resultado y qué hace el robot ante una pieza rechazada. Esas decisiones forman parte de la célula de inspección.
La pinza ocupa parte de los 7 kg y puede ocultar zonas de la pieza. Si se pretende observar varias caras, su posición de agarre debe permitir girarla sin perder sujeción. El alcance de 906 mm ayuda a estudiar la distancia entre recogida y cámara; la selección final requiere comprobar los encuadres con el producto y el útil reales.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.