UFACTORY xArm5: comprobar la orientación antes de programarlo
El UFACTORY xArm5 combina cinco ejes, 700 mm de alcance y 3 kg de carga. Su SDK abierto facilita pruebas, pero la orientación del útil sigue siendo una restricción.
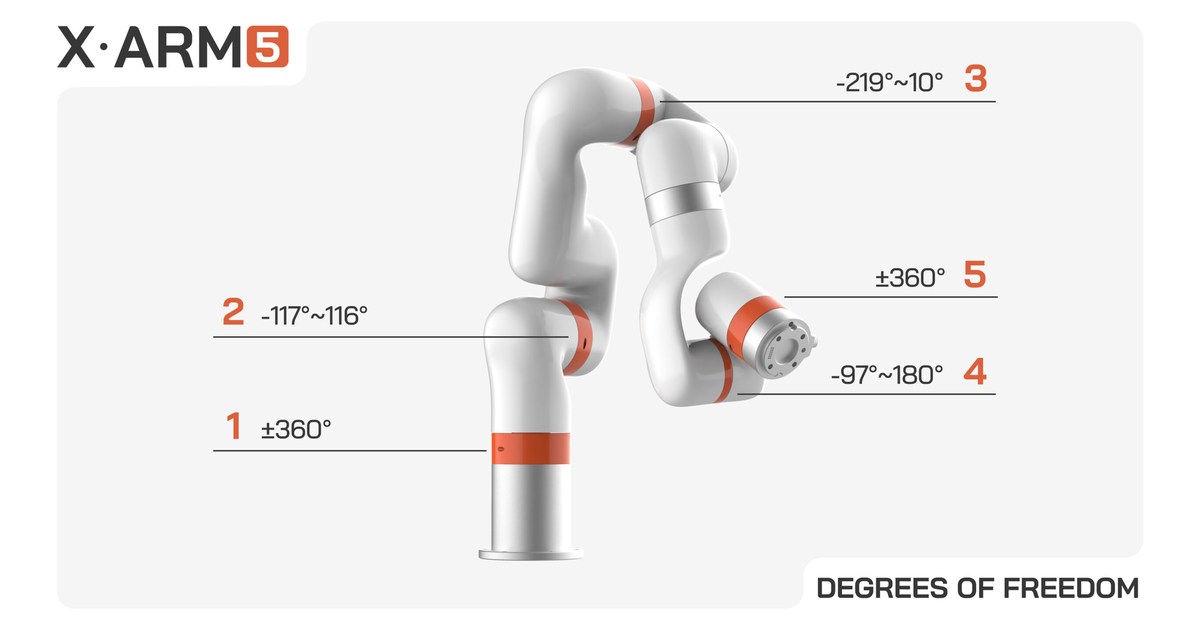
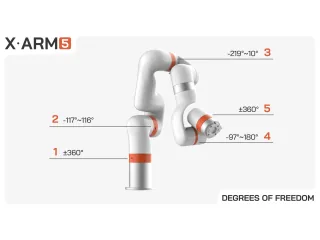
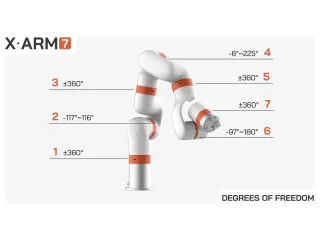
El UFACTORY xArm5 es un brazo de cinco ejes, 700 mm de alcance y 3 kg de carga máxima. Forma parte de una gama que también incluye versiones de seis y siete ejes. Su evaluación merece empezar por una pregunta concreta: qué orientaciones necesita la herramienta para completar la tarea, antes de elegir cómo programar el movimiento.
Tener cinco articulaciones limita la libertad para fijar posición y orientación de forma independiente. Una secuencia de recogida y colocación con el útil vertical puede encajar, mientras una operación que requiera giros complejos en un espacio reducido necesita una comprobación geométrica. El SDK no añade un eje que el brazo no tiene.
Del ejemplo de código al proceso completo
UFACTORY publica un SDK de Python abierto y paquetes oficiales para ROS2. Su documentación incluye órdenes de movimiento y consulta del estado del robot. Es un punto de partida para integrar una aplicación propia, pero el fabricante advierte que conectar otros productos puede requerir código y paquetes que no se suministran con el brazo.
Una prueba útil conservaría los puntos de herramienta y las orientaciones de cada operación, además de los estados de agarre y error. Si la pieza llega desplazada, el programa debe decidir cómo detectarlo y qué hacer después. Ejecutar una trayectoria de ejemplo solo verifica una parte de esa integración.
La ficha publica 11,3 kg de masa para el brazo y repetibilidad de ±0,1 mm. El resultado de una celda depende también del soporte, la pinza y la presentación de las piezas. La carga de 3 kg incluye todo lo montado en la muñeca. El xArm5 merece estudiarse cuando su geometría resuelve la tarea con una herramienta ligera y cuando el equipo puede desarrollar y mantener la comunicación necesaria para el proceso.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.