UFACTORY xArm7: estudiar la postura del codo con siete ejes
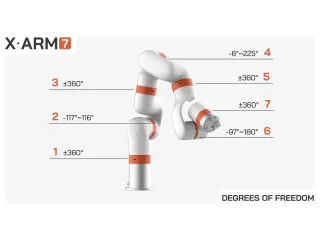
El UFACTORY xArm7 ofrece siete ejes, 700 mm de alcance y 3,5 kg de carga. Su integración ROS2 permite estudiar posturas del brazo antes de probar una tarea física.
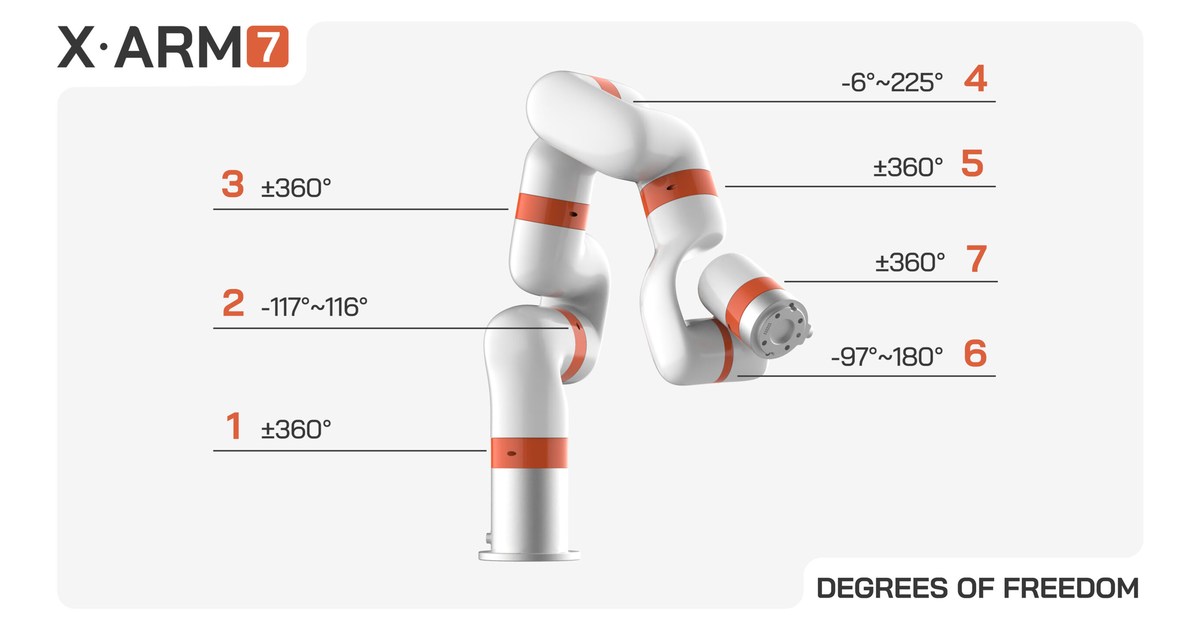
El UFACTORY xArm7 ofrece siete ejes, 700 mm de alcance y 3,5 kg de carga máxima. Frente a una elección basada únicamente en el radio, su articulación adicional invita a estudiar dónde queda el codo al mantener una misma pose de herramienta. Es una característica útil para investigar trayectorias cerca de soportes o dentro de una estación compacta.
La redundancia permite disponer de varias configuraciones para determinadas poses, dentro de los límites del brazo. Elegir entre ellas requiere tener en cuenta interferencias, conexiones y continuidad del movimiento. Una postura válida en un punto puede conducir a una transición poco conveniente en el siguiente.
Dar a la simulación una herramienta representativa
Los paquetes oficiales de UFACTORY para ROS2 incluyen herramientas de descripción e integración del robot. Su documentación contempla añadir geometrías de herramienta, masa y transformación respecto a la brida. Ese detalle importa: simular un brazo sin la pinza puede ocultar una colisión o representar mal el punto que realmente debe alcanzar la pieza.
La comprobación debería usar un útil con dimensiones parecidas al definitivo, límites de la celda y una secuencia completa. Después habría que verificarla físicamente con velocidades apropiadas y contrastar los parámetros del robot conectado. La simulación ayuda a preparar el ensayo, pero no acredita por sí sola la seguridad ni la calidad del proceso real.
La ficha del xArm7 declara 14,3 kg de masa y repetibilidad de ±0,1 mm. Conviene conservar estas cifras al compararlo con otros miembros de la gama: tener más ejes no implica automáticamente más carga o mayor precisión. Su interés está en la libertad para configurar el brazo y en disponer de interfaces que permitan experimentar, siempre con margen para la pieza, la pinza y el trabajo de integración.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.