UR12e-1300: cómo repartir sus 12,5 kg entre pinza y pieza
Universal Robots publica 12,5 kg de carga y 1.300 mm de alcance para UR12e-1300. Qué comprobar al añadir una pinza y definir una estación de trabajo.
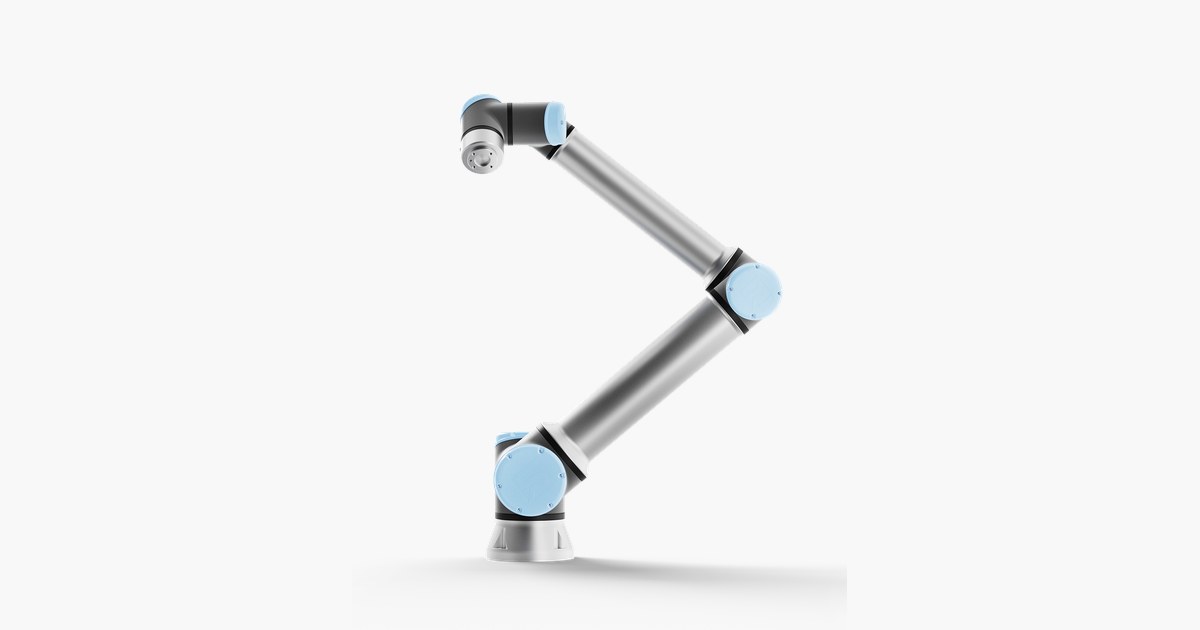
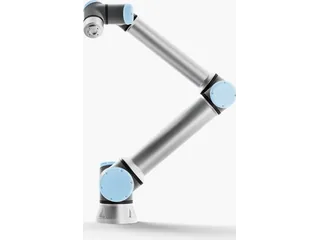
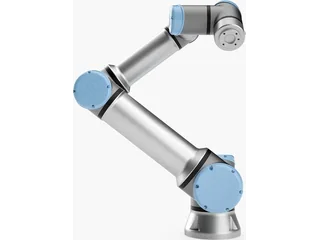
El UR12e-1300 anuncia 12,5 kg de carga y 1.300 mm de alcance, según Universal Robots. Para seleccionar una pinza, la primera pregunta es qué parte de esa capacidad ocuparán herramienta, adaptadores y pieza.
La masa no es la única condición. La posición del centro de gravedad y los esfuerzos de la tarea deben comprobarse con la documentación de carga de la configuración instalada. Una pinza larga puede cambiar el comportamiento aunque el conjunto pese menos que el límite nominal.
El alcance se comprueba con la tarea dibujada
Los 1.300 mm ayudan a situar el robot en un plano, pero no describen todas las orientaciones de trabajo. Interesa colocar en el diseño los puntos de recogida y descarga, la herramienta y las partes de la máquina que pueden bloquear un movimiento.
Un ejercicio útil para el integrador es comprobar la misma pieza en los extremos del recorrido y durante la entrada a la máquina. El tiempo de ciclo debe incluir ese recorrido, además de señales de apertura, cierre y confirmación del agarre.
Revisar también controlador y software
La página actual presenta el UR12e-1300 con controlador CB7 y consola TP7 Core. Universal Robots describe continuidad de la capacidad mecánica junto a la nueva plataforma de cálculo. Por eso, ante un equipo de otra fecha, conviene verificar controlador y versión de PolyScope.
El UR16e ofrece más carga nominal y menos alcance en las especificaciones consultadas. Elegir entre ambos requiere contrastar la pieza y su recorrido, no ordenar una lista solo por kilogramos.
Antes de dimensionar una estación, la comprobación concreta es el conjunto real de herramienta y pieza en todas las posiciones necesarias.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.