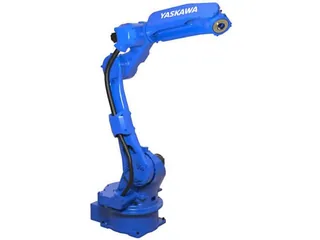
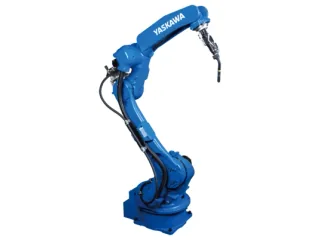
Yaskawa GP25: no confundir alcance horizontal y vertical
El GP25 publica 1.730 mm horizontales y 3.089 mm verticales. Cómo interpretar esas dimensiones al colocar un brazo de 25 kg junto a una máquina.
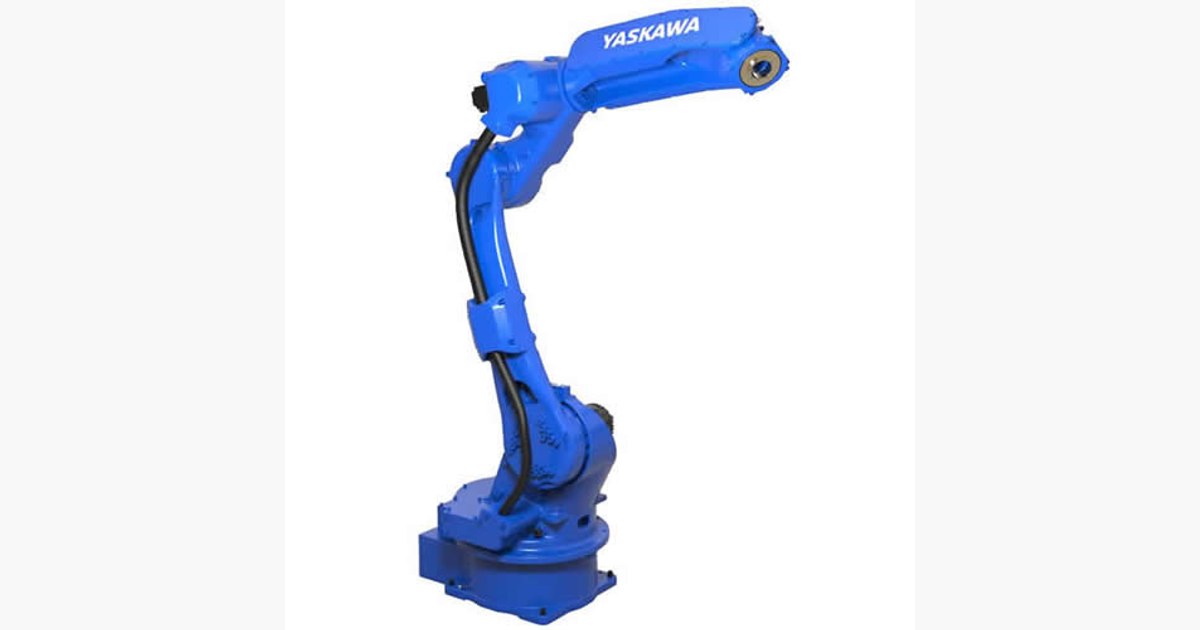
Yaskawa publica 1.730 mm de alcance horizontal y 3.089 mm verticales para GP25 en su página técnica. Son dimensiones distintas del espacio de trabajo; la mayor no debe presentarse como si fuera el radio horizontal del brazo.
La carga nominal es de 25 kg y el controlador indicado es YRC1000. Para asistir a una máquina, esas tres cifras necesitan acompañarse de los dibujos de alcance y las condiciones de carga.
La postura de la muñeca cambia el acceso
Un punto situado cerca del robot puede resultar difícil si la pinza necesita una orientación concreta. También puede haber límites por puertas, utillajes o el propio cuerpo del brazo.
Conviene comprobar la posición de entrada, el fondo de la máquina y la salida con la herramienta completa. Las dimensiones resumidas ayudan a filtrar modelos, pero no demuestran acceso a cada punto del proceso.
Yaskawa destaca el diseño de interferencia reducida para acercar el robot a otros equipos. El plano de la celda debe incluir también la pieza transportada y los servicios de la herramienta.
La carga nominal no describe la pieza sola
Una pinza o un útil de proceso añade masa e inercia. La validación necesita el conjunto y su centro de gravedad, además de las aceleraciones de la tarea.
La conexión de un cable entre manipulador y controlador facilita la instalación de ese tramo. La alimentación y las señales de máquina, útil y sensores siguen requiriendo diseño propio.
El GP8 permite comparar una plataforma menor de la misma gama.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.