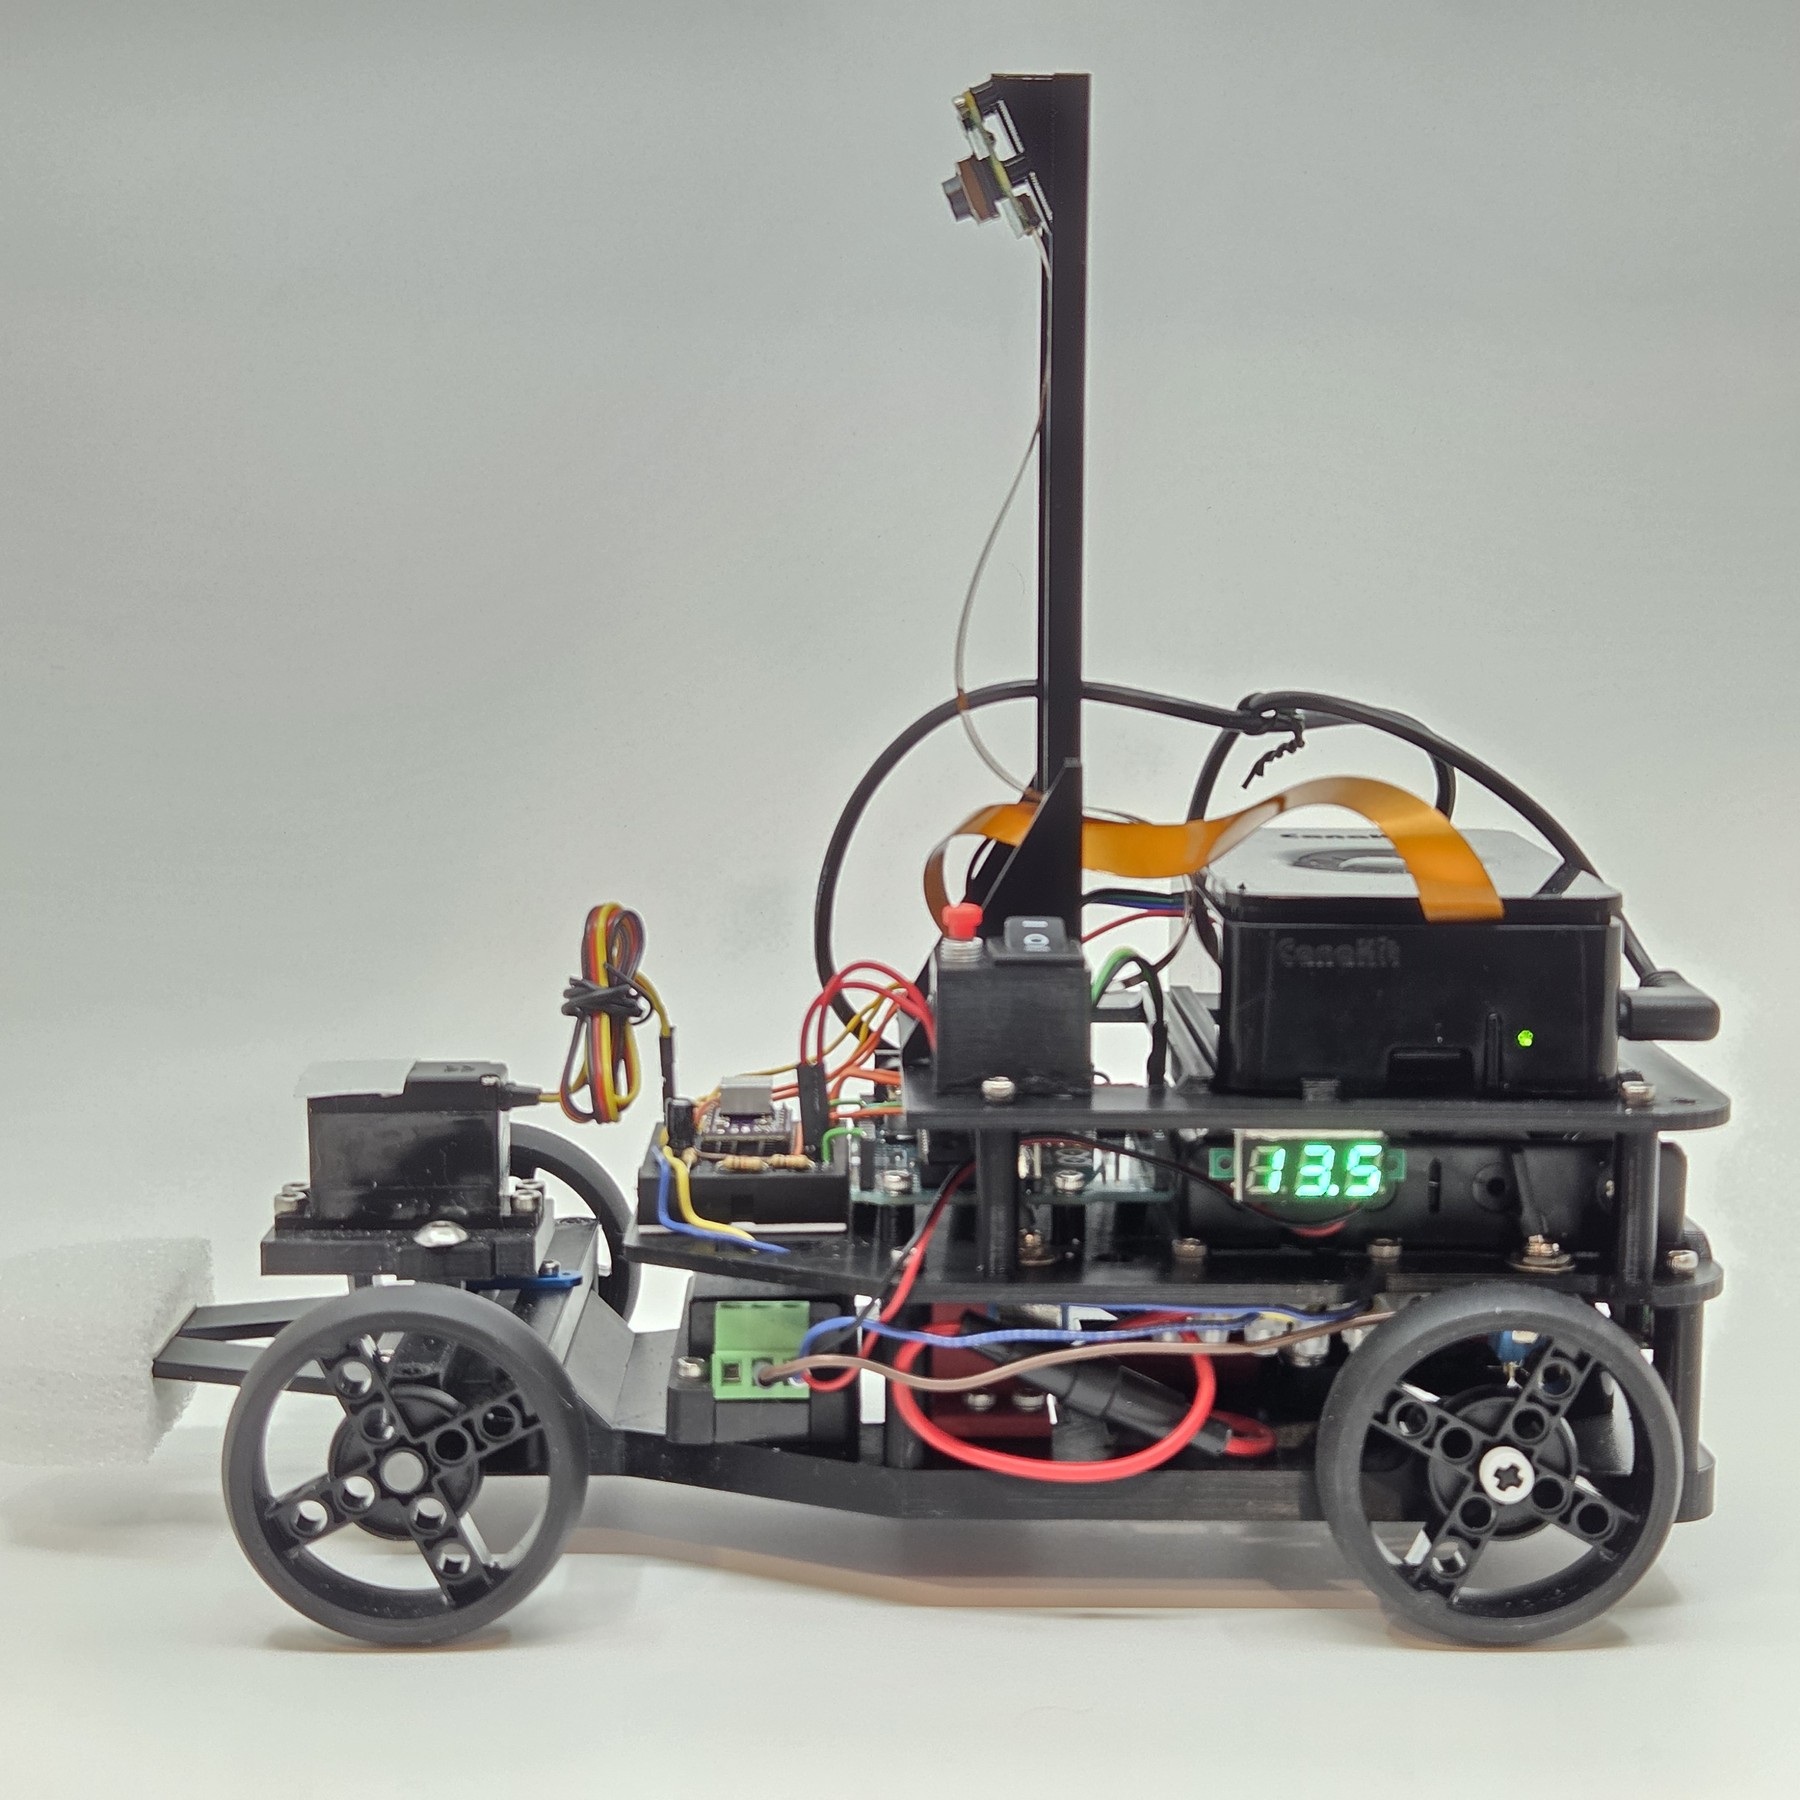
Fotografía de Double-X de su coche robot completo visto de lado, con estructura de tres niveles y cámara en un soporte alto.

Equipo Double-X

Double-X 2025

Double-X combina Raspberry Pi 5, Arduino y un motor a pasos en su vehículo educativo de 2025. Publica la mecánica, el protocolo y los problemas de calor.

Ficha actualizada el .

Memorias de construcción y código del equipo

Información y disponibilidad

Construcción documentada para WRO 2025, con revisiones posteriores en su repositorio. Requiere fabricar las piezas y ajustar el control.

Para qué sirve

Vehículo educativo de fabricación propia para practicar visión, dirección Ackermann y control de un motor a pasos.

Qué tener en cuenta

  • El nombre actual del repositorio contiene 2026, pero la memoria identifica la construcción como Double-X de 2025.
  • Contar pasos ordenados no confirma por sí solo la distancia real cuando hay deslizamiento o pérdida de pasos.
  • El equipo documenta calentamiento del driver y requiere revisar alimentación y control antes de reproducirlo.

Datos documentados

Construcción
Estructura impresa en tres niveles y piezas publicadas en CAD, STEP y STL. Fuente ↗
Procesamiento
Raspberry Pi 5 para la cámara y Arduino Uno R3 para los actuadores. Fuente ↗
Propulsión
Motor NEMA 17 con driver DRV8825; servo de dirección delantera. Fuente ↗
Visión
Pi Camera Module 3 Wide en la configuración descrita. Fuente ↗
Comunicación
Enlace USB serie con órdenes de giro, velocidad y objetivos de pasos. Fuente ↗

Quién está detrás

Equipo Double-X

Equipo Double-X publica documentación sobre el diseño y el desarrollo de Double-X 2025.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Double-X 2025