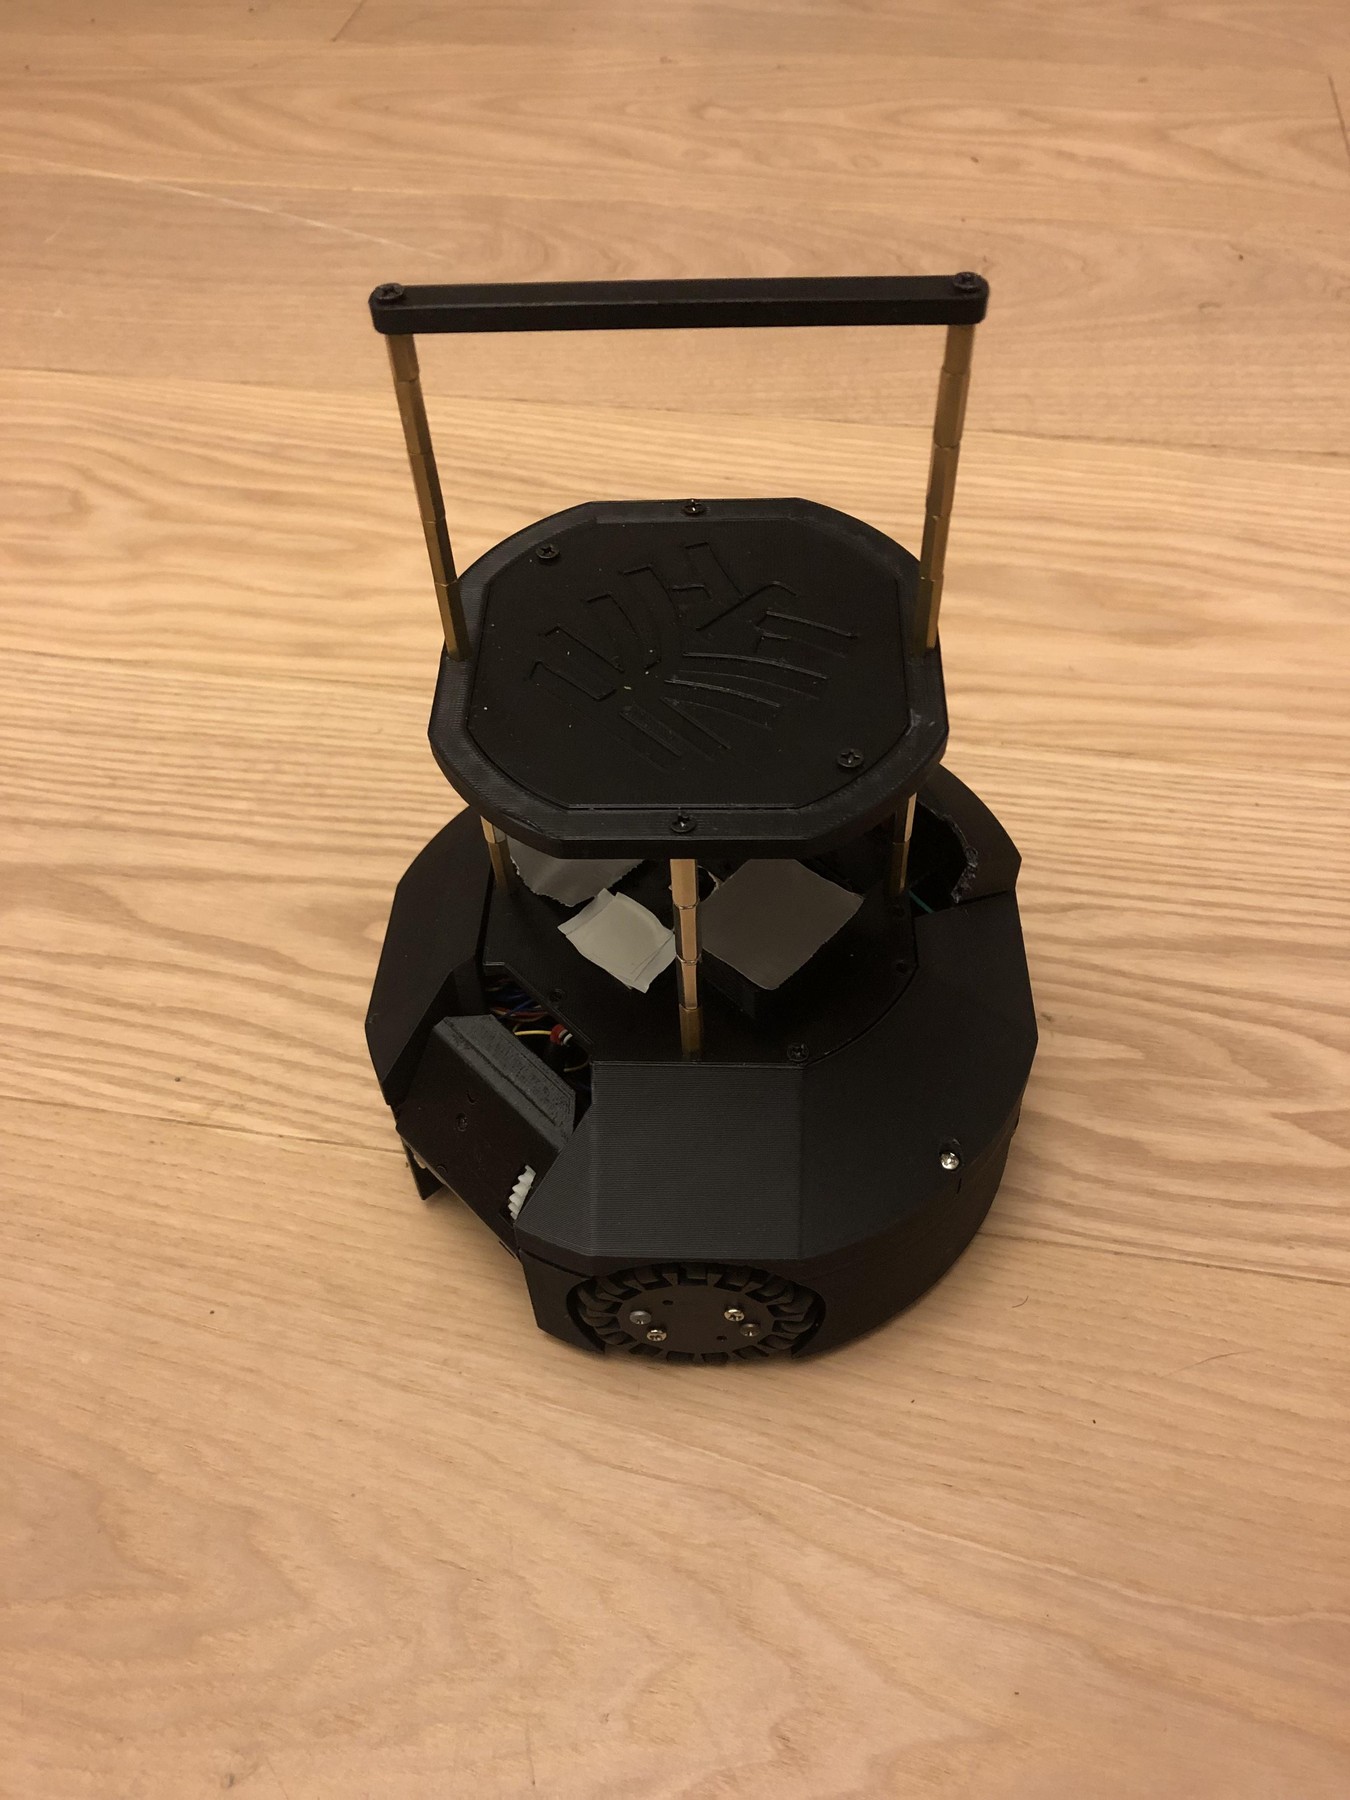
Fotografía de HIKARI del robot construido completo, con cuerpo negro, espejo superior y cuatro ruedas omnidireccionales.

HIKARI, Melbourne High School

HIKARI Soccer 2025

HIKARI construye en 2025 un robot de fútbol de 180 mm con Raspberry Pi 5, espejo y ruedas propias. Sus pruebas muestran el coste de modificar motores y soportes.

Ficha actualizada el .

Memoria técnica de HIKARI

Información y disponibilidad

Plataforma de Melbourne High School para RoboCup Junior Soccer Open 2025, con documentación y repositorio de desarrollo públicos.

Para qué sirve

Aprender integración de visión en Python y diseño mecánico compacto para un robot autónomo de fútbol.

Qué tener en cuenta

  • El equipo advierte que la fijación de las ruedas a los motores modificados puede fallar si no se asegura correctamente.
  • La Raspberry Pi introduce límites de latencia e interfaces frente a otras arquitecturas de control.
  • El retenedor utiliza ABS después de que las piezas de PLA se deformaran por temperatura.

Datos documentados

Edición
Diseño iniciado en febrero de 2025, reducido de 210 a 180 mm según el cartel. Fuente ↗
Control
Raspberry Pi 5, con programación en Python. Fuente ↗
Visión
Camera Module 3 Wide y espejo hiperbólico de aluminio mecanizado. Fuente ↗
Tracción
Motores RoboMaster M3508 modificados y ruedas omnidireccionales propias. Fuente ↗
Líneas
24 pares de LED y fototransistor con lectura a través de tres ADC. Fuente ↗
Orientación
IMU BNO085 y referencias visuales de las porterías. Fuente ↗

Quién está detrás

HIKARI, Melbourne High School

HIKARI, Melbourne High School documenta la construcción y el desarrollo de HIKARI Soccer 2025.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de HIKARI Soccer 2025