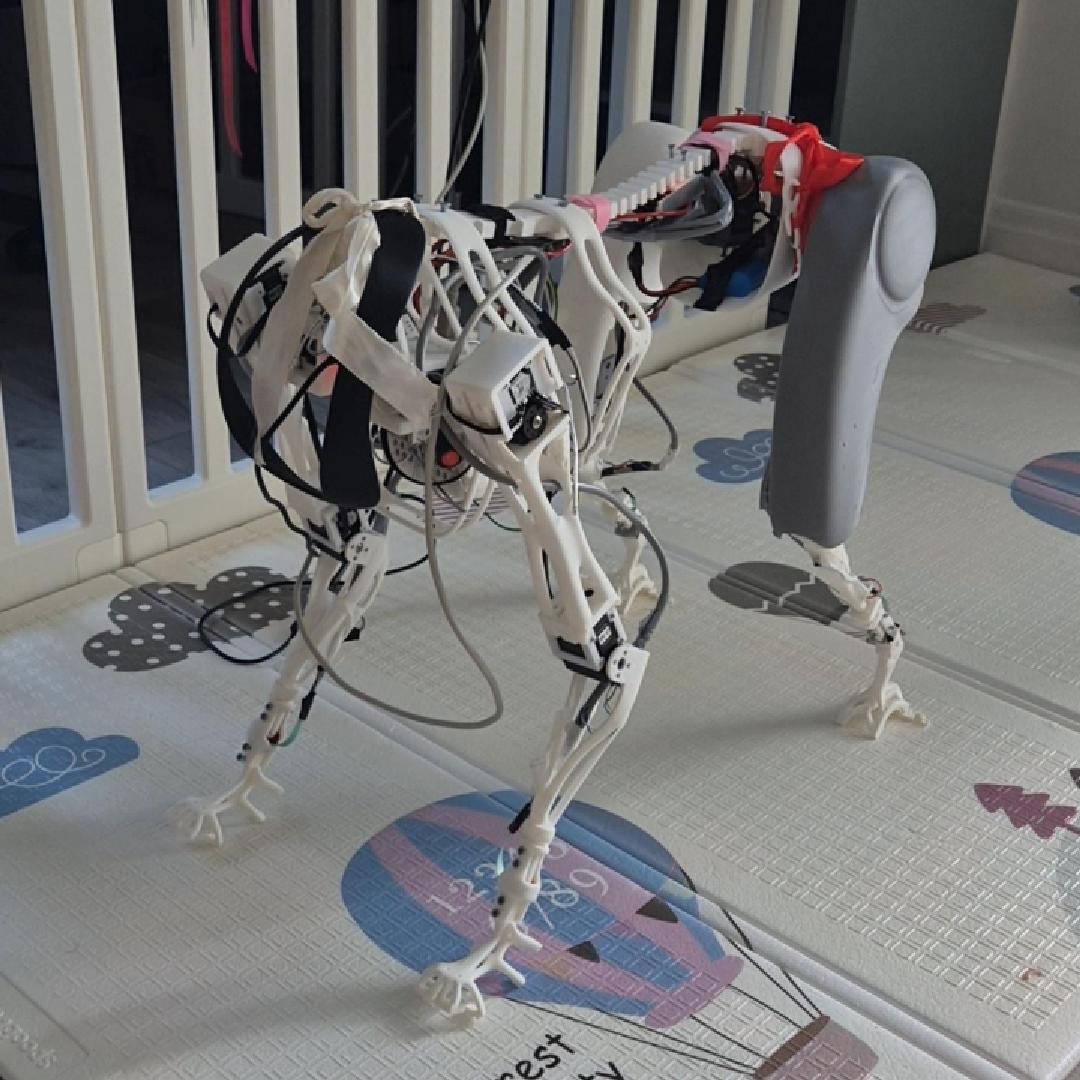
Fotografía de Ksenia Tiuliubaeva de MAO completo, con cuatro patas blancas articuladas, electrónica visible y columna flexible.

Ksenia Tiuliubaeva

MAO

MAO combina doce servos con una columna flexible de TPU. Su documentación distingue las pruebas físicas de postura del control aprendido aún por completar.

Ficha actualizada el .

Proyecto, modelos y resultados de MAO

Información y disponibilidad

Prototipo documentado en 2026 con imágenes del hardware y modelos de simulación. El control aprendido en bucle cerrado sobre el robot sigue como siguiente etapa.

Para qué sirve

Estudiar cómo una columna pasiva flexible influye en las posturas, la sensorización y el control de un cuadrúpedo.

Qué tener en cuenta

  • Los ensayos descritos no demuestran locomoción autónoma continua.
  • La autora identifica límites de alimentación y medida, y deja el control aprendido en bucle cerrado como trabajo pendiente.
  • No hay oferta de venta ni un paquete completo de fabricación y montaje anunciado.

Datos documentados

Mecánica
Cuatro patas y columna pasiva de TPU Fuente ↗
Actuadores
Doce servos de bus LX-16A Fuente ↗
Sensores descritos
Tres IMU, cuatro sensores de fuerza en pies y contactos de rodilla Fuente ↗
Simulación
Modelos de MuJoCo publicados Fuente ↗
Pruebas físicas descritas
Transiciones de postura y segmentos breves reproducidos en abierto Fuente ↗
Material publicado
Imágenes, modelos y herramientas de inspección de posturas Fuente ↗

Quién está detrás

Ksenia Tiuliubaeva

Ksenia Tiuliubaeva documenta MAO y sus experimentos de control con una columna flexible.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de MAO