RoboCar 1/10X: estudiar dirección de coche sin confundir las generaciones
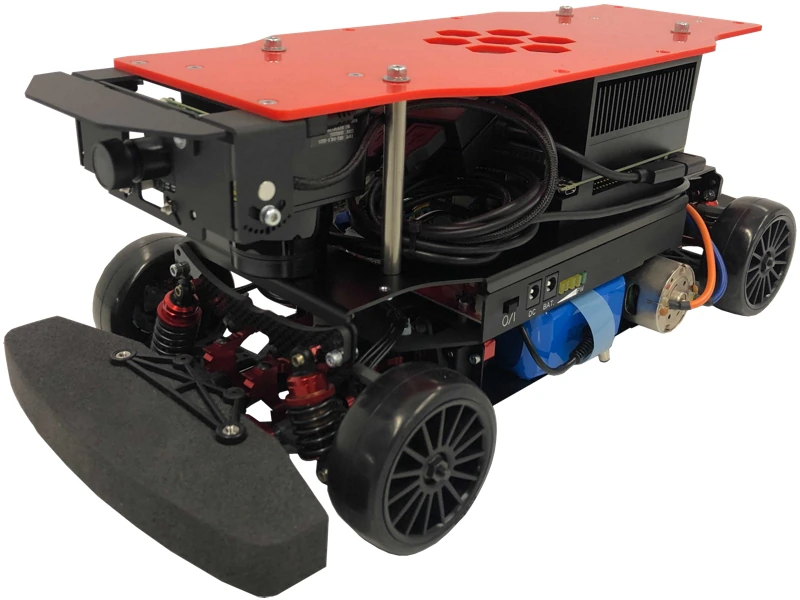
RoboCar 1/10X es un vehículo de investigación con dirección Ackermann y sensores. Sus controladores ROS 2 requieren comprobar ordenador, sistema y funciones portadas.
 robotica.es
ZMP
RoboCar 1/10X es un vehículo de investigación con dirección Ackermann y sensores. Sus controladores ROS 2 requieren comprobar ordenador, sistema y funciones portadas.
Ficha actualizada el .
Web oficialInvestigar dirección, control y percepción de un vehículo de escala reducida con geometría Ackermann.
Quién está detrás
Empresa japonesa desarrolladora de plataformas de investigación para conducción y movilidad autónoma.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo