BIOSENTER avanza por el intestino con un cuerpo blando y escamas
El robot BIOSENTER alterna apoyos para avanzar por el intestino y llevar herramientas. MIT y UT Southwestern presentan pruebas preclínicas con control por mando.
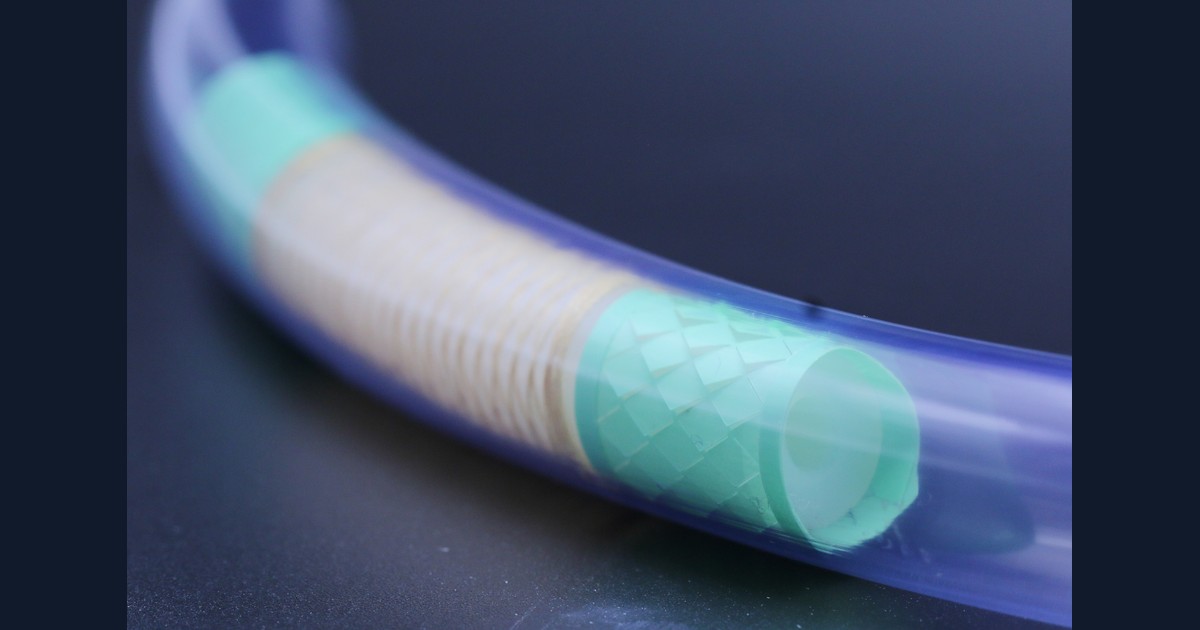
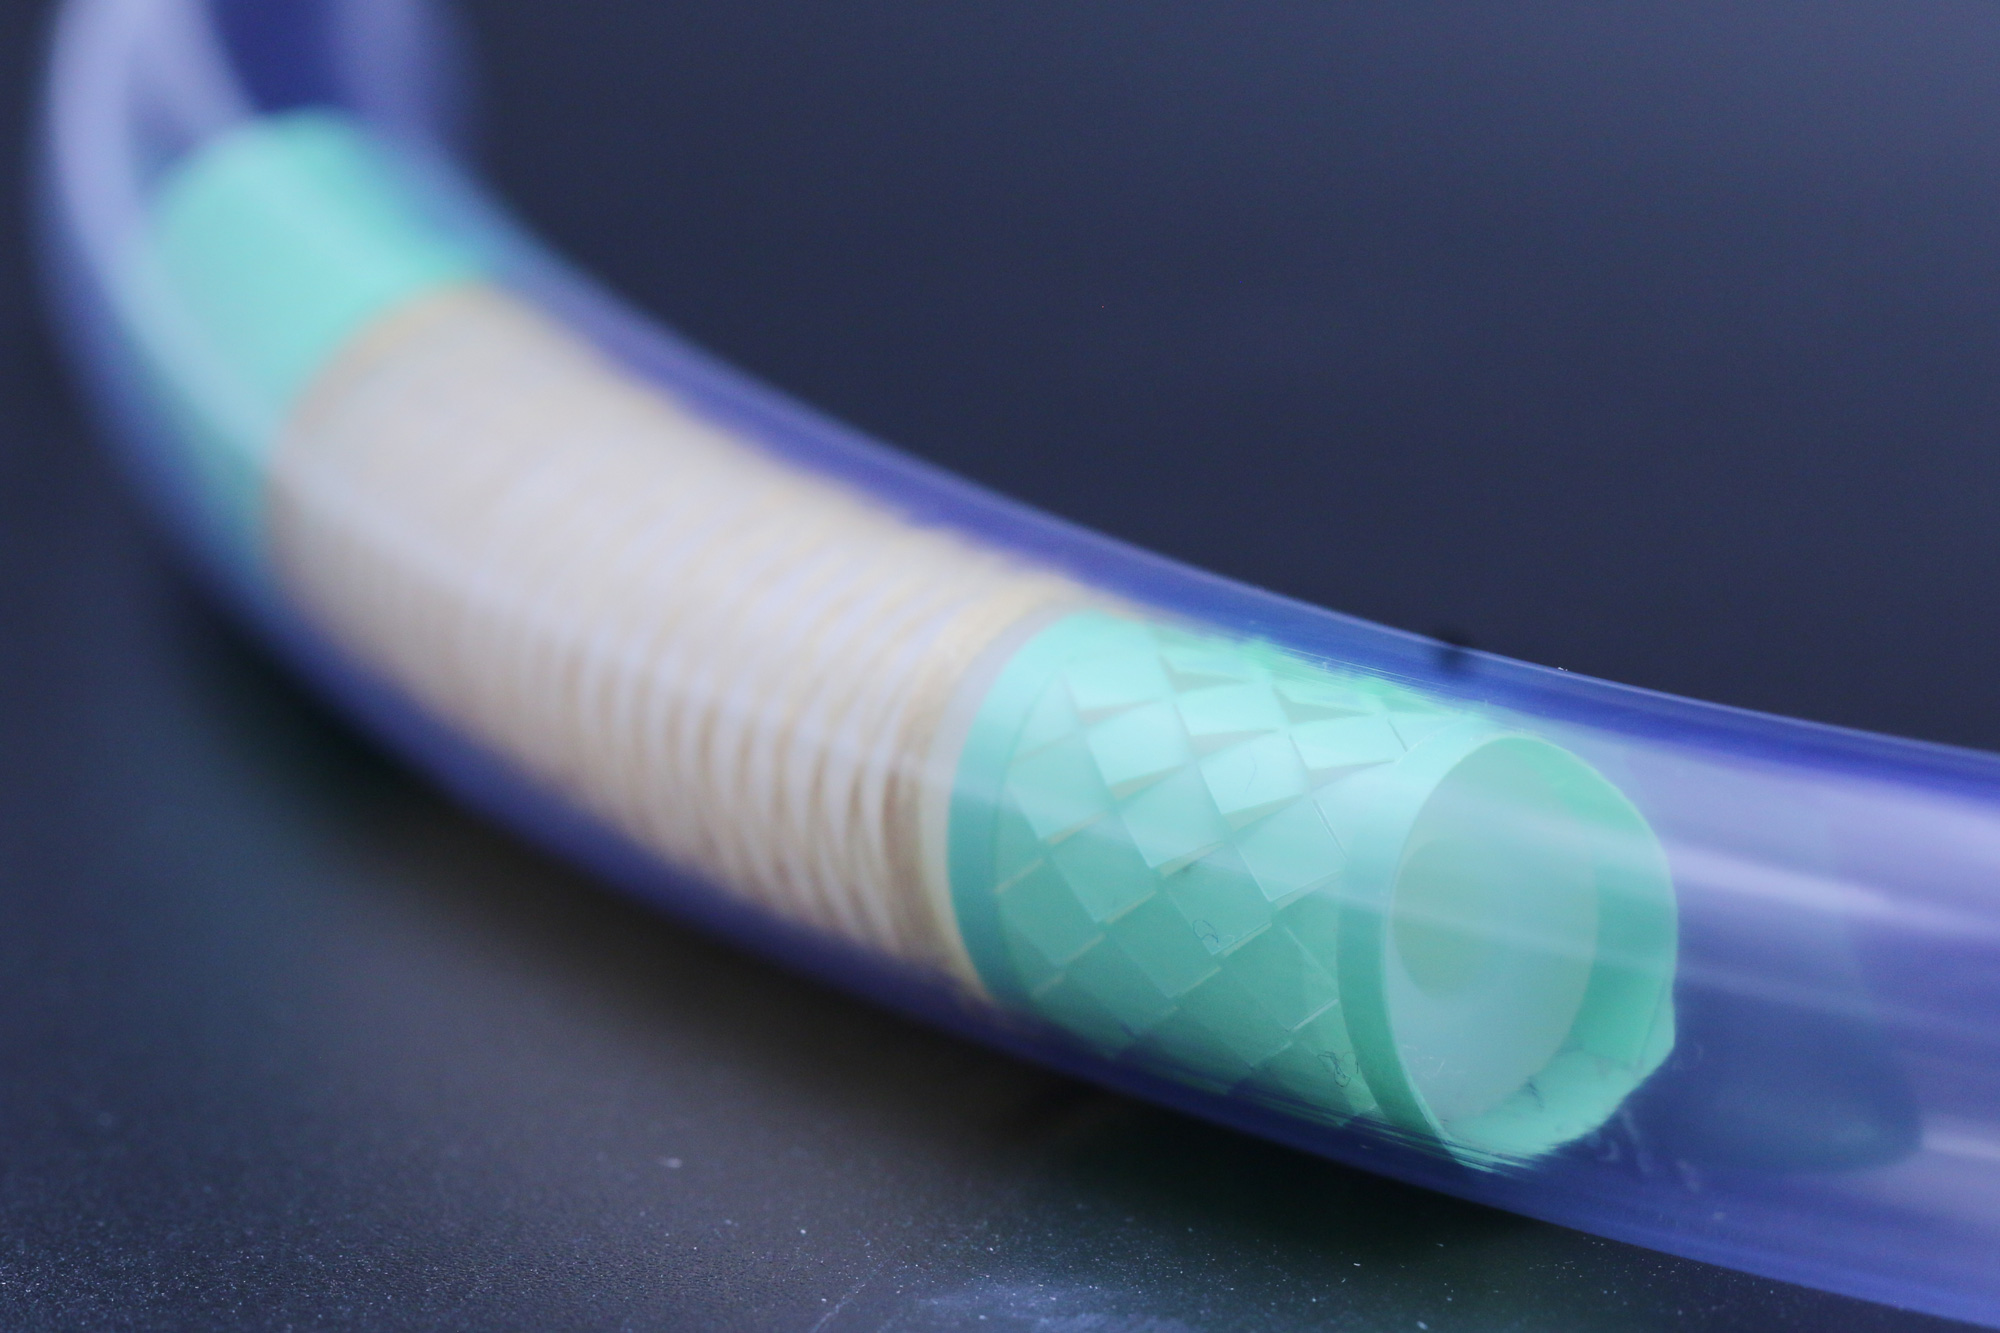
BIOSENTER se agarra, estira el cuerpo y cambia de apoyo: este robot blando utiliza aire y una superficie parecida a las escamas de una serpiente para desplazarse por el intestino delgado. Dentro lleva espacio para herramientas con las que observar y actuar.
El MIT presentó el proyecto el 28 de octubre [en], coincidiendo con su publicación en Science Robotics. Es una investigación compartida con UT Southwestern y otros colaboradores, todavía en fase preclínica. Su interés robótico está en conseguir tracción sobre un tejido resbaladizo y delicado.
Agarrarse antes de dar el siguiente paso
El cuerpo contiene cuatro cámaras que se inflan en distintas combinaciones. Así puede alargarse o doblarse para cambiar de dirección. En ambos extremos hay globos de anclaje que alternan el contacto con la pared: uno sujeta mientras el resto del robot se mueve.
La cubierta añade un detalle ingenioso. Está inspirada en el kirigami, que combina cortes y pliegues para crear formas tridimensionales. Al expandirse el globo, los recortes de la funda se levantan y aportan agarre. El diseño busca generar tracción sin necesitar tanta expansión del tejido como un globo convencional.
Según UT Southwestern [en], el cilindro mide algo más de nueve centímetros de largo. Antes de las pruebas biológicas, el equipo ensayó su movimiento en tuberías transparentes que reproducían curvas del intestino.
Un mando fuera y herramientas dentro
El hueco central permite incorporar cámara, pinzas para tomar muestras y un dispositivo para administrar líquidos. El robot permanece conectado al equipo exterior. Un operador utiliza un mando para guiarlo por los pasos estrechos; la navegación autónoma es un objetivo futuro del proyecto.
La distinción importa al leer la cobertura de Popular Science [en], que habla de movimiento principalmente autónomo. La descripción de los investigadores conserva ese papel del operador, visible también en la fotografía oficial del sistema completo.
UT Southwestern informa de un recorrido de aproximadamente 1,8 metros en unos 11 minutos, con uso de las herramientas y sin daño visible en el tejido durante ese ensayo. Sigue siendo evidencia preclínica: el equipo señala que necesita evaluar recorridos más largos, seguridad y facilidad de uso, además de compararlo directamente con la enteroscopia de doble balón antes de pasar a pruebas humanas.
A diferencia del prototipo ENvue Drive para avanzar una sonda de alimentación, aquí el propio cuerpo crea apoyos para desplazarse. Es otra forma de mover instrumentos por espacios estrechos dentro de la robótica médica.
Fuentes
- MIT News — mecanismo de movimiento, herramientas y control externo, 28 de octubre [en]
- UT Southwestern — dimensiones, resultados preclínicos y validación pendiente, 28 de octubre [en]
- Popular Science, Mack DeGeurin — cobertura y descripción de la autonomía, 29 de octubre [en]
- Imagen: equipo investigador, vía MIT News — fotografía de BIOSENTER, adaptada a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.