HANK: seis articulaciones motorizadas para la marcha
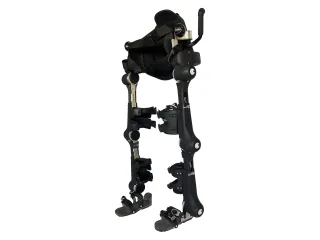
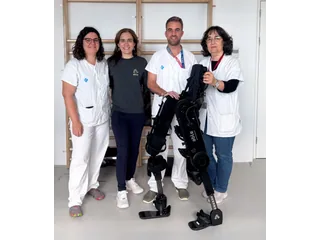
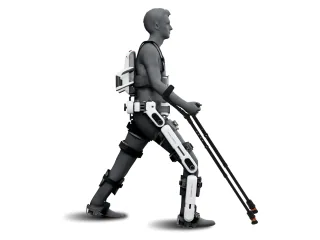
HANK incorpora motores en cadera, rodilla y tobillo para entrenamiento de marcha. El equipo clínico ajusta la asistencia, los apoyos y la colocación del exoesqueleto.
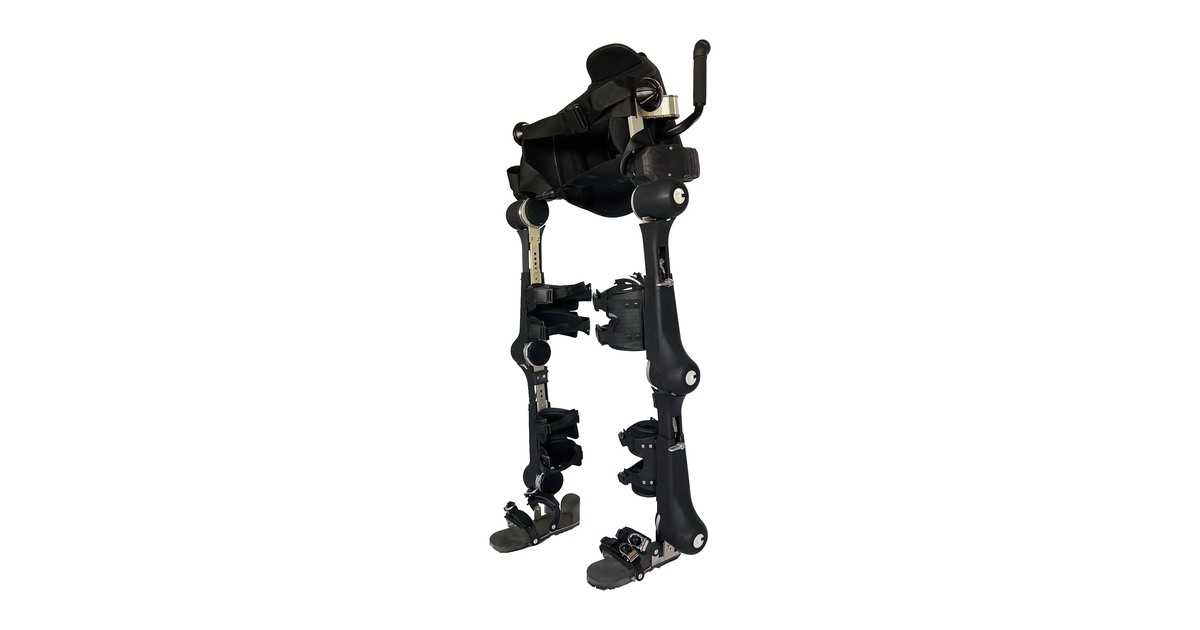
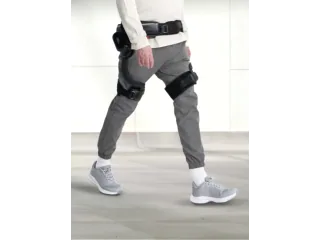
HANK incorpora motores en cadera, rodilla y tobillo de ambas piernas. El exoesqueleto clínico de GOGOA añade así asistencia en el tobillo a la habitual articulación motorizada de cadera y rodilla.
El pie también participa en el patrón de marcha
La página técnica de HANK describe seis articulaciones motorizadas y asistencia a la dorsiflexión del tobillo. Elevar el pie durante una fase del paso exige coordinar ese movimiento con la pierna, en lugar de tratar el tobillo únicamente como un apoyo pasivo.
GOGOA plantea control de asistencia variable y patrones de marcha adaptados a la sesión. La tableta y los mandos sirven al profesional para organizar el ejercicio; las plantillas con sensores pueden utilizar la transferencia de peso como parte de la entrada de control. La disponibilidad de varios modos no implica que todos correspondan a cualquier paciente.
El fabricante anuncia una masa de 16 kg y ajuste para alturas de 1,45 a 1,95 metros, con un peso de usuario de hasta 100 kg. Esos valores describen compatibilidad mecánica y manejo del dispositivo. La valoración de la indicación clínica necesita otros criterios que no se resuelven solo con la talla.
Un equipo para sesiones de rehabilitación
La estructura se ajusta al cuerpo para mantener alineadas las articulaciones humanas y las motorizadas. La colocación, la parametrización y la transferencia entre usuarios afectan al tiempo útil de sesión, especialmente en un centro que trabaja con varias personas durante la jornada.
GOGOA explica que diseña protocolos desde su laboratorio de terapias y opera clínicas de neurorrehabilitación. HANK se presenta dentro de ese uso profesional, no como un producto doméstico de compra y puesta en marcha inmediata.
Los informes de fuerza de interacción y cinemática aportan información para seguir el trabajo realizado. Deben interpretarse dentro del programa de rehabilitación; describir una sesión no equivale a prometer recuperación de marcha independiente.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.