Lokomat: practicar la marcha con asistencia robótica ajustada por el terapeuta
Lokomat combina cinta, soporte de peso y una ortesis robotizada. Cómo funciona una sesión y qué permite concluir un ensayo clínico.
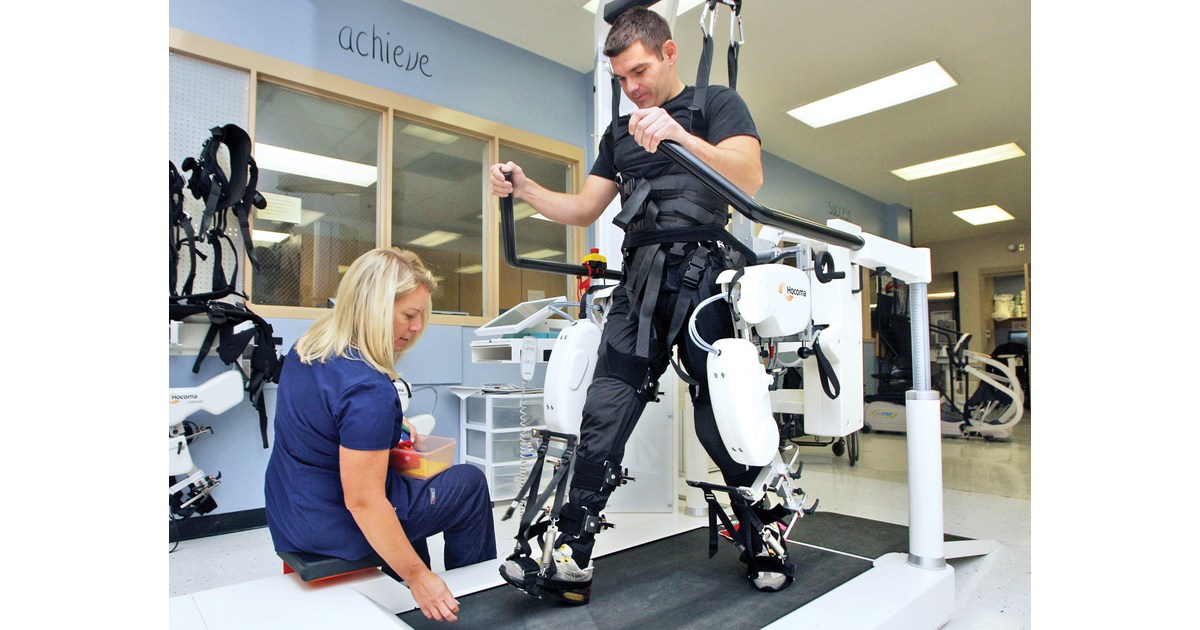
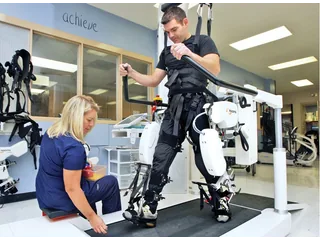
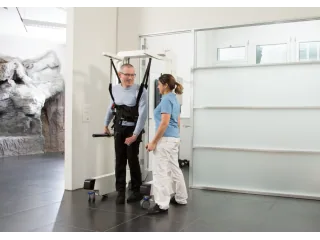
Lokomat utiliza una ortesis robotizada para guiar las piernas mientras la persona camina sobre una cinta. El sistema de Hocoma combina ese movimiento con soporte del peso corporal. Su función es facilitar un entrenamiento de la marcha dentro de un programa de rehabilitación, con ajustes y supervisión profesional.
La documentación del fabricante [en] describe parámetros que el terapeuta puede adaptar, como la velocidad de la cinta, el peso descargado y la asistencia del robot. Son decisiones de la sesión: no existe una configuración que deba aplicarse igual a todos los pacientes.
Tres mecanismos que trabajan juntos
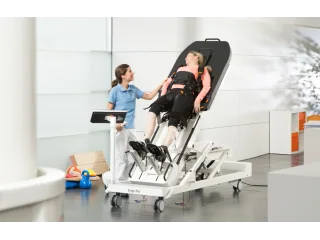
La cinta produce un desplazamiento continuo bajo los pies. La ortesis actúa sobre las articulaciones de las piernas para acompañar la marcha. El soporte corporal permite descargar una parte del peso. El resultado depende de cómo se combinan esas funciones y de la participación de la persona.
Esa combinación distingue Lokomat de un exoesqueleto pensado para desplazarse por una vivienda. Aquí el entrenamiento ocurre en una instalación preparada. La persona no se lleva la cinta ni el sistema de suspensión a un recorrido cotidiano.
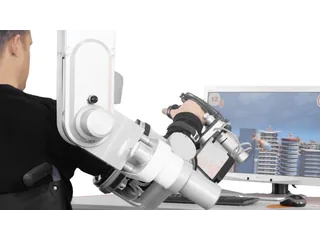
Los ejercicios visuales pueden introducir objetivos y mostrar información durante la sesión. Hocoma presenta opciones de interacción y evaluación dentro de su plataforma. Un juego puede ayudar a organizar una actividad, pero la puntuación obtenida no equivale por sí sola a una recuperación funcional fuera del equipo.
El protocolo importa tanto como el dispositivo
Un ensayo piloto aleatorizado publicado en 2007 [en] estudió a 30 personas tras un ictus en fase aguda. Comparó cuatro semanas de entrenamiento robotizado o convencional, dentro de un programa que también incluía fisioterapia convencional.
Ambos grupos mejoraron en la medida funcional de marcha utilizada y no hubo una diferencia entre grupos en su ganancia. El trabajo también examinó otras variables de marcha y composición corporal. Es un estudio histórico pequeño, no una revisión de toda la evidencia actual ni una garantía para un paciente concreto.
Este ejemplo explica por qué una ficha técnica no basta para evaluar un equipo de rehabilitación. Hay que mirar a quién se trató, qué intervención recibió el grupo de comparación, cuánto duró el programa y cómo se midió el resultado. Una mejora durante un tratamiento combinado no puede atribuirse automáticamente a una única máquina.
Qué observar en una demostración
Para entender Lokomat interesa ver cómo se coloca la ortesis, cómo se ajustan sus dimensiones y cómo se modifica la asistencia. También conviene distinguir los accesorios opcionales de la configuración instalada en el centro. El objetivo es conocer qué trabajo puede preparar el equipo clínico, no elegir una pauta de tratamiento a partir de una fotografía.
Lokomat amplía la sección de robótica para la salud con un sistema estacionario. En el catálogo de robots puede compararse con exoesqueletos de movilidad y otros dispositivos de rehabilitación, cuyas funciones y entornos de uso son distintos.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.