Un dron de 31 cm se pliega a 14 cm para colarse por un hueco de 15 cm
Un cuadricóptero de NTNU, ETH Zúrich y Bonn cruza una abertura de 15 cm a 2 m/s plegando sus brazos al chocar, aunque lo hace en un laboratorio con captura de movimiento.
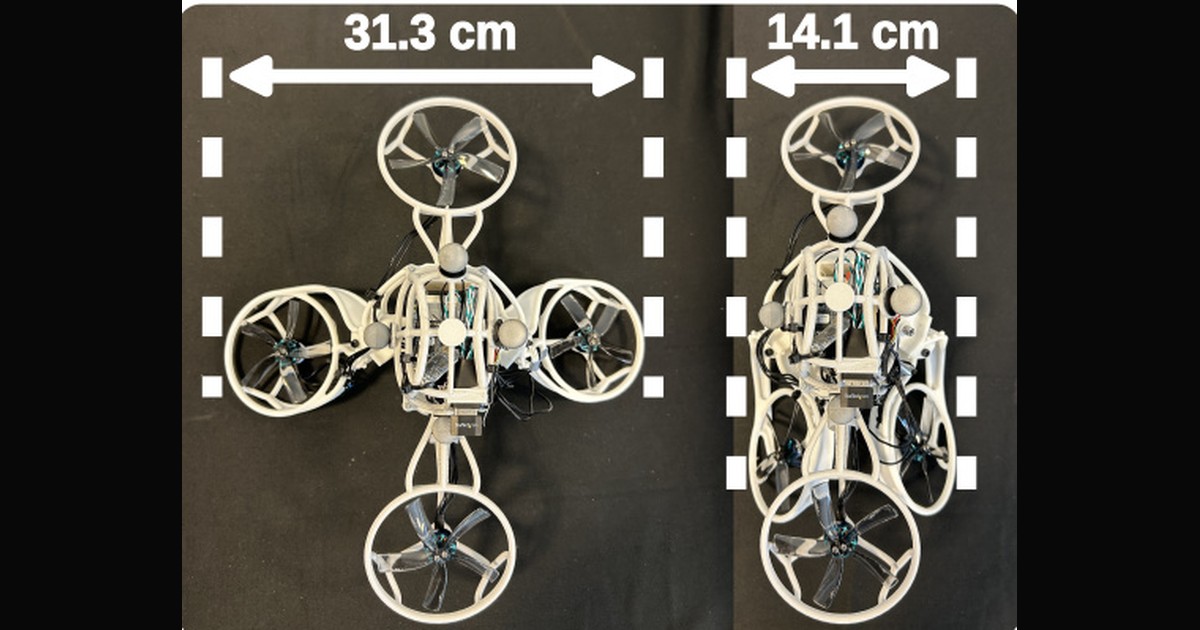
El dron avanza a unos dos metros por segundo hacia un agujero en una pared de madera. El agujero mide 15 centímetros de ancho y el dron, con los brazos abiertos, 31,3. No frena ni lo esquiva: roza el borde, sus dos brazos laterales se pliegan contra el cuerpo, atraviesa el hueco y se vuelve a abrir al otro lado. Lo ha construido el grupo de Kostas Alexis en la universidad noruega NTNU, junto con ETH Zúrich y la Universidad de Bonn, y IEEE Spectrum lo incluyó el 20 de noviembre en su selección semanal de vídeos.
Brazos que se doblan sin motor
Cambiar de forma es una idea que se repite en los laboratorios: hace unos días contamos el caso de TeCoBot, un robot blando que se dobla como una trompa. Aquí el cambio es más simple y está en las articulaciones de los dos brazos laterales. Cada una lleva dos levas con muelles que ruedan una contra otra y dan un par de resistencia a medida: en vuelo, los brazos se mantienen rígidos, y al tocar un borde ceden con poca fuerza. Los brazos delantero y trasero no se mueven. No hay ningún motor extra que decida cuándo plegar, y el dron pasa de 31,3 a 14,1 centímetros de ancho, un 55 % menos, según el trabajo publicado en arXiv.
Con ese cuerpo, el grupo hizo pasar al dron por una abertura de 15 × 20 centímetros con una velocidad de referencia de 2 m/s. En el cruce que muestra el artículo se inclina hasta unos 94 grados y recupera la posición de vuelo en poco más de dos segundos. Cruzó también un tubo de plástico de 40 centímetros de largo y una abertura de 20 centímetros acercándose en diagonal, con un ángulo de aproximación de hasta 30 grados.
El cuerpo lo propuso un optimizador
Los autores no ajustaron el diseño a mano. Un programa probó cientos de variantes en un simulador, con 22 medidas del cuerpo (longitud de los brazos, inclinación de las hélices, eje de las articulaciones) y cuatro valores que definen cómo se dobla cada articulación. Cada candidato se puntuaba por cuántas veces conseguía cruzar huecos de distinto ancho. Tras 800 evaluaciones, unas 18 horas en un portátil con GPU, el mejor diseño cruzó el hueco en el 79 % de los intentos simulados. El mejor de 50 diseños aleatorios llegó al 15 %.
Según el paper, optimizar solo la forma del cuerpo o solo las articulaciones no bastaba: esas versiones fallaban en los huecos más estrechos. En vuelo normal, sin tocar nada, el precio del sistema es pequeño. Frente a una versión de brazos rígidos, el dron se desvía 2 milímetros más de su trayectoria y gasta menos de un 1 % más de energía.
Un hueco que el dron no ve
Esto es un experimento de laboratorio. Los vuelos se hicieron en una sala con captura de movimiento, que le dice al dron dónde está en cada instante. El controlador sigue una ruta fijada de antemano por el centro del hueco, y el artículo no describe ninguna detección del agujero a bordo: el dron no decide por dónde pasar, solo se pliega al tocar. Es el contraste con el microrrobot volador del MIT que lleva sus propios sensores, otra pieza de laboratorio de esta semana.
El margen también es estrecho. En 20 pasadas por la abertura de 20 centímetros con un ángulo de 30 grados, un brazo se salió de su articulación una vez; a 35 grados ocurrió en tres ocasiones y en una el dron perdió altura, y a 40 grados no logró cruzar en varios intentos. El grupo atribuye las dislocaciones a que el prototipo está impreso en 3D. El artículo no da el peso del dron ni cuántas veces se probó el hueco de 15 centímetros: enseña un cruce completo. Es una investigación sin fecha de venta y, por ahora, un preprint sin revista indicada. Quien quiera repetir el diseño tiene el código enlazado en el propio artículo.
Fuentes
- Task-Driven Closed-Loop Design Optimization of Passively Morphing Quadrotors for Contact-Mediated Narrow Gap Traversal, arXiv [en]
- Vídeo del trabajo en el canal de Kostas Alexis, YouTube [en]
- Video Friday: Drone Squeezes Itself to Fit Through Tight Spaces, IEEE Spectrum [en]
- Imagen: figura 1 del artículo de arXiv, de Arza y colaboradores [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.