TeCoBot se dobla como una trompa y se engancha a otros robots
Los robots flexibles TeCoBot usan pinzas para coger objetos y conectarse entre sí. Colorado State muestra cómo cambian de forma para moverse y colaborar.
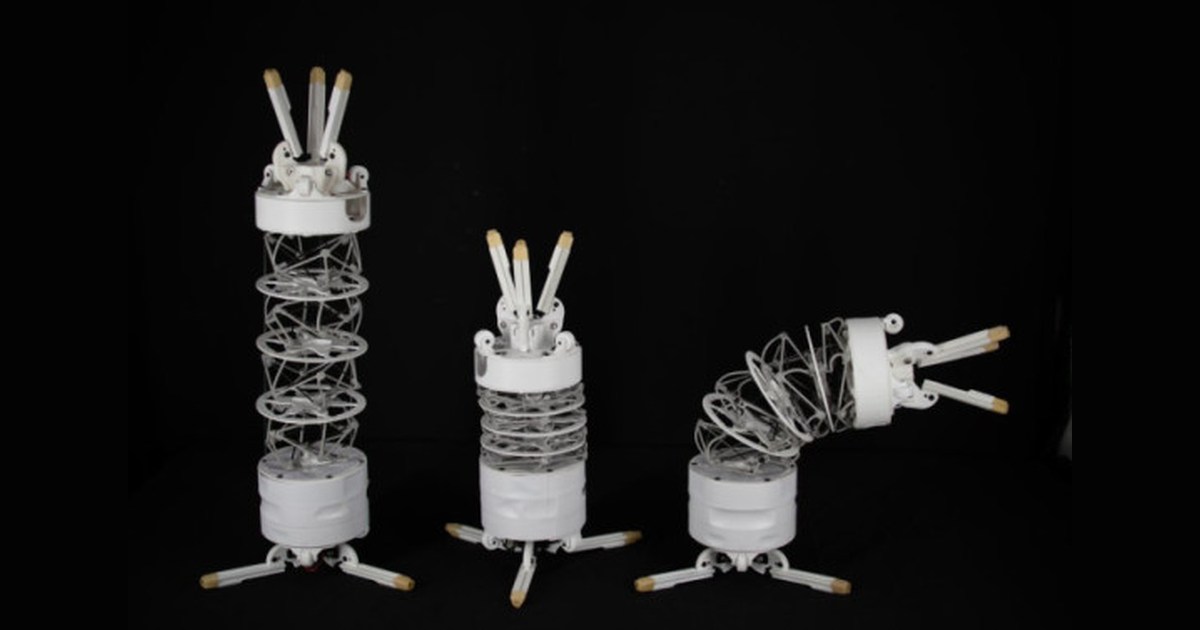
Una pinza en cada extremo y un cuerpo que se dobla como una trompa: TeCoBot puede coger objetos, pero también agarrarse a otro robot. Al conectar varias unidades, el conjunto cambia de forma. Las mismas máquinas pueden componer una cadena, un anillo o una estructura ramificada para desplazarse y manipular cosas en equipo.
El grupo de Jianguo Zhao, en Colorado State University, presenta estos prototipos en un estudio publicado el 11 de noviembre en Nature Machine Intelligence [en]. Como en los módulos Roombots de EPFL, la forma del conjunto puede cambiar al reorganizar las conexiones. Aquí se añade un cuerpo que también se deforma por sí mismo.
Varillas que se sostienen con cables
A simple vista, el cuerpo recuerda a una torre de aros atravesada por una maraña de hilos. La estructura utiliza tensegridad: varillas rígidas mantenidas en su posición mediante cables tensados. Así puede acortarse, estirarse y curvarse sin recurrir a la sucesión de articulaciones de un brazo industrial.
La flexibilidad también cambia la forma de llegar hasta un objeto. El primer vídeo suplementario del estudio [en] muestra una unidad recogiendo uvas situadas a distintas alturas y depositándolas en un recipiente. El robot combina extensión y curvatura para acercar su pinza; el vídeo está acelerado diez veces.
La inspiración recuerda a la trompa flexible del Bionic Handling Assistant de Festo. En TeCoBot, además, ambos extremos sirven para conectar cuerpos. La cobertura de DongA Science [en] destaca que esas pinzas sustituyen a los imanes como sistema de unión y reducen los problemas de alineación durante el acoplamiento.
Tres robots para recoger un papel
Una de las tareas documentadas por los investigadores consiste en ordenar una mesa de 40 centímetros de altura. Tres unidades colaboran para colocar un bolígrafo en su soporte y llevar un papel hasta una papelera. Deben alcanzar la mesa, pasarse el papel y volver a enlazarse para salvar la diferencia entre el suelo y la superficie de trabajo.
El interés está en el reparto físico del esfuerzo. Un robot puede sostener a otro o convertirse en parte del recorrido que necesita el conjunto. La descripción de las pruebas incluye también configuraciones para transportar objetos y atravesar obstáculos; cada forma cambia qué movimientos resultan posibles.
La reorganización de los cuerpos sigue dirigida por personas, precisa el manuscrito de los autores disponible en arXiv [en]. Algunos movimientos, como rodar o reptar, están automatizados. El equipo ha ensayado además el acoplamiento autónomo entre dos unidades, tanto con movimientos programados como con una cámara y marcas visuales que ayudan a alinearlas.
Eso permite separar una habilidad concreta —acercarse y engancharse— de decidir por sí solos qué forma necesita cada trabajo. Esa elección autónoma continúa como línea futura de investigación. Por ahora, las demostraciones enseñan cómo un mismo pequeño robot flexible puede actuar como brazo, apoyo o eslabón de una cadena.
Fuentes
- Saikot, Spiegel y colaboradores — estudio y material suplementario, 11 de noviembre de 2026 [en]
- Autores — manuscrito en arXiv, diseño, tareas y límites de autonomía [en]
- DongA Science, Hyewon Moon — conexiones entre robots y desarrollo pendiente, 11 de noviembre de 2026 [en]
- Imagen: Colorado State University, Walter Scott, Jr. College of Engineering, distribuida en DongA Science [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.