Sandia crea un robot de 15 cm para revisar por dentro tuberías con residuos nucleares
SPIINE, de Sandia National Laboratories, rueda por tuberías de 5 cm, gira en codos de 90 grados y se maneja con un mando de videojuegos. Aún no ha entrado en Hanford.
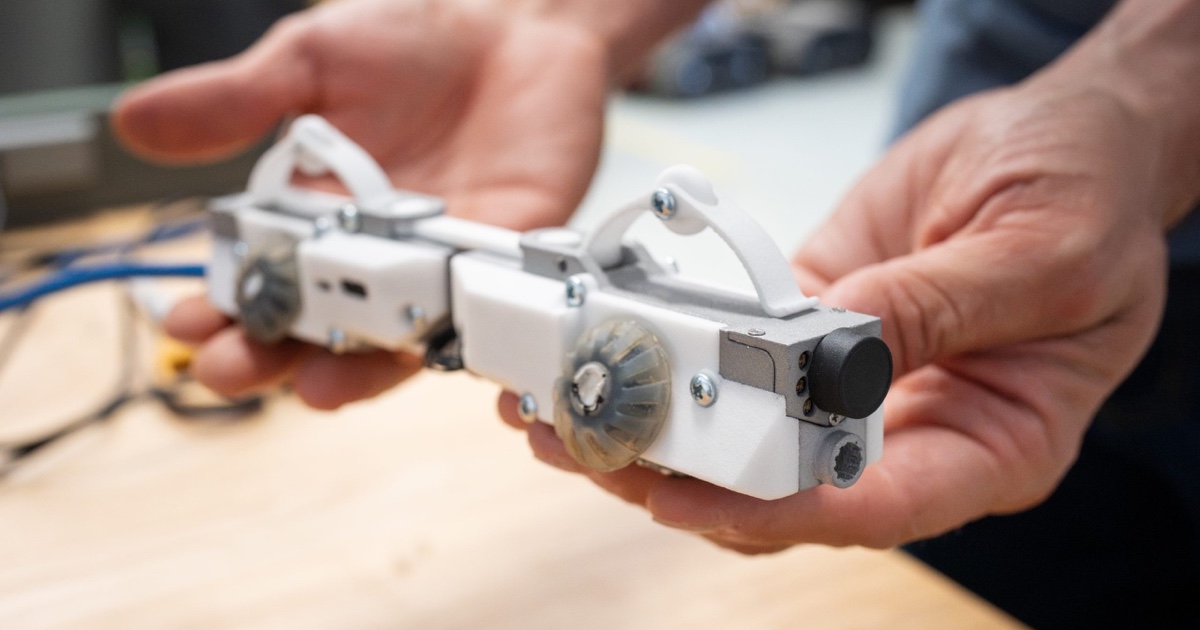
Bajo tierra, en el antiguo complejo nuclear de Hanford (estado de Washington), hay tuberías de apenas 5 centímetros de diámetro que llevan décadas moviendo residuos radiactivos entre depósitos, y los intentos de mirarlas por dentro han tenido poco éxito. Para eso, Sandia National Laboratories, un laboratorio del Departamento de Energía de EE. UU., ha construido SPIINE: un robot de 15 centímetros de largo que rueda dentro del conducto con cámara y luces propias, dobla codos de 90 grados y se maneja con un mando de videojuegos. Lo cuenta en una nota del 19 de noviembre [en]. Funciona en el laboratorio; todavía no ha entrado en Hanford.
Una tubería que no se puede desenterrar
Hanford se creó en 1943 a orillas del río Columbia, dentro del Proyecto Manhattan, y allí se produjo plutonio que se usó en la primera bomba atómica. Hoy lo que queda son residuos radiactivos almacenados en tanques subterráneos, conectados por una red de tuberías antiguas que hay que inspeccionar para saber en qué estado están.
Los conductos son de doble pared, recorren cientos de pies bajo tierra con cambios de dirección y miden hasta 5,1 centímetros de diámetro. Excavarlos no es realista ni barato, y desde fuera no se vería si se están corroyendo por dentro. Las cámaras de empuje, que se introducen como una sonda rígida, llegan a unos 3 metros y no sortean los codos cerrados. Las sondas de ultrasonidos convencionales, que miden el grosor de la pared, son demasiado voluminosas para esas curvas.
Un cuerpo flexible que deja que el tubo lo guíe
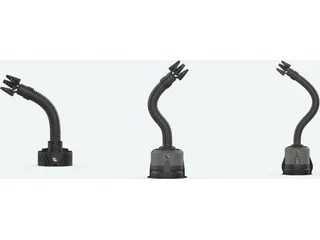
SPIINE (siglas en inglés de «inspector interior autopropulsado para ensayos no destructivos») mide 5,1 por 15,2 centímetros, según Sandia. Tiene un cuerpo articulado en varios ejes, ruedas adaptables, dirección y una cámara de alta resolución con luces LED de colores ajustables. El ingeniero Steve Buerger, que dirige el equipo, explica que querían un cuerpo flexible «para que la tubería guíe un poco al robot»: se adapta a las paredes, rueda y se reorienta cuando hace falta.
Los motores son pequeños, pero tienen fuerza para llevar una carga: una sonda de ultrasonidos o de campo electromagnético para medir el espesor del tubo. El primer objetivo, sin embargo, es más modesto. «Nuestro objetivo inicial es poder poner ojos en la tubería», dice Daniel McArthur, del equipo, antes de buscar corrosión, grietas u otros daños.
Un solo cable lleva energía y datos y aguanta además cargas mecánicas. Con tantas curvas, ese cable se enrosca como una manguera alrededor de un árbol: cuanto más se tira, más se aprieta. Es el llamado efecto cabestrante, y Buerger explica que se reduce si se reparte la propulsión en varios puntos del cable. Por eso el diseño admite unir varios robots o módulos de propulsión en serie y colgarles cargas. El equipo cree haber resuelto el problema.
Hubo ensayo y error con las ruedas. Probaron distintos compuestos elásticos hasta dar con el que mejor agarra a la pared. El robot, además, tiene que salvar salientes y atravesar lodo o depósitos secos.
Qué falta antes de entrar en Hanford
El proyecto lleva más de dos años y SPIINE ha pasado ya por varias versiones. Las pruebas en Sandia han ido bien, pero el siguiente paso es ensayarlo en el sitio real, donde pueden aparecer problemas nuevos. Sandia ya conoce algunos: un sistema para limpiar la lente o la pared sucia, una recuperación de emergencia por si el robot se atasca o se avería y sensores de ultrasonidos de escala microscópica que quepan en los codos. El diseño, con seis ruedas, se ha publicado en un artículo de la revista Robotics firmado por McArthur y su equipo.
La nota de Sandia no da fecha para esas pruebas en Hanford.
Otros robots de inspección trabajan a otra escala. Salem desarrolla software para que robots ya instalados hagan rondas de inspección en ese sector, y ANYmal X lleva un cuadrúpedo a zonas con riesgo de explosión. SPIINE, en cambio, trabaja dentro del propio conducto.
Fuentes
- Crawling to the rescue, nota de Sandia National Laboratories [en]
- Daniel R. McArthur et al., «Design of a Compliant Six-Wheeled Robot for In-Pipe Inspection with Geometry Constraints», Robotics (2026) [en]
- Six-inch robot could inspect nuclear waste pipes beyond reach of conventional cameras, Tech Xplore [en]
- Imagen: Craig Fritz / Sandia National Laboratories [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.