Rendezvous capta 20 millones para módulos que se ensamblan en órbita
Rendezvous Robotics capta 20 millones de dólares para desarrollar naves modulares. Prepara una prueba en 2028 con siete piezas que se unirán y cambiarán de forma.
Enviar las piezas de una nave por separado y dejar que se busquen y encajen en el espacio. Esa es la apuesta de Rendezvous Robotics, que acaba de captar 20 millones de dólares para desarrollar módulos capaces de ensamblarse en órbita. La financiación acerca una prueba con siete piezas que deberán unirse, separarse y formar otra configuración.
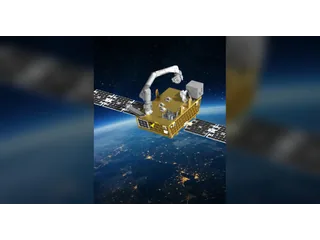
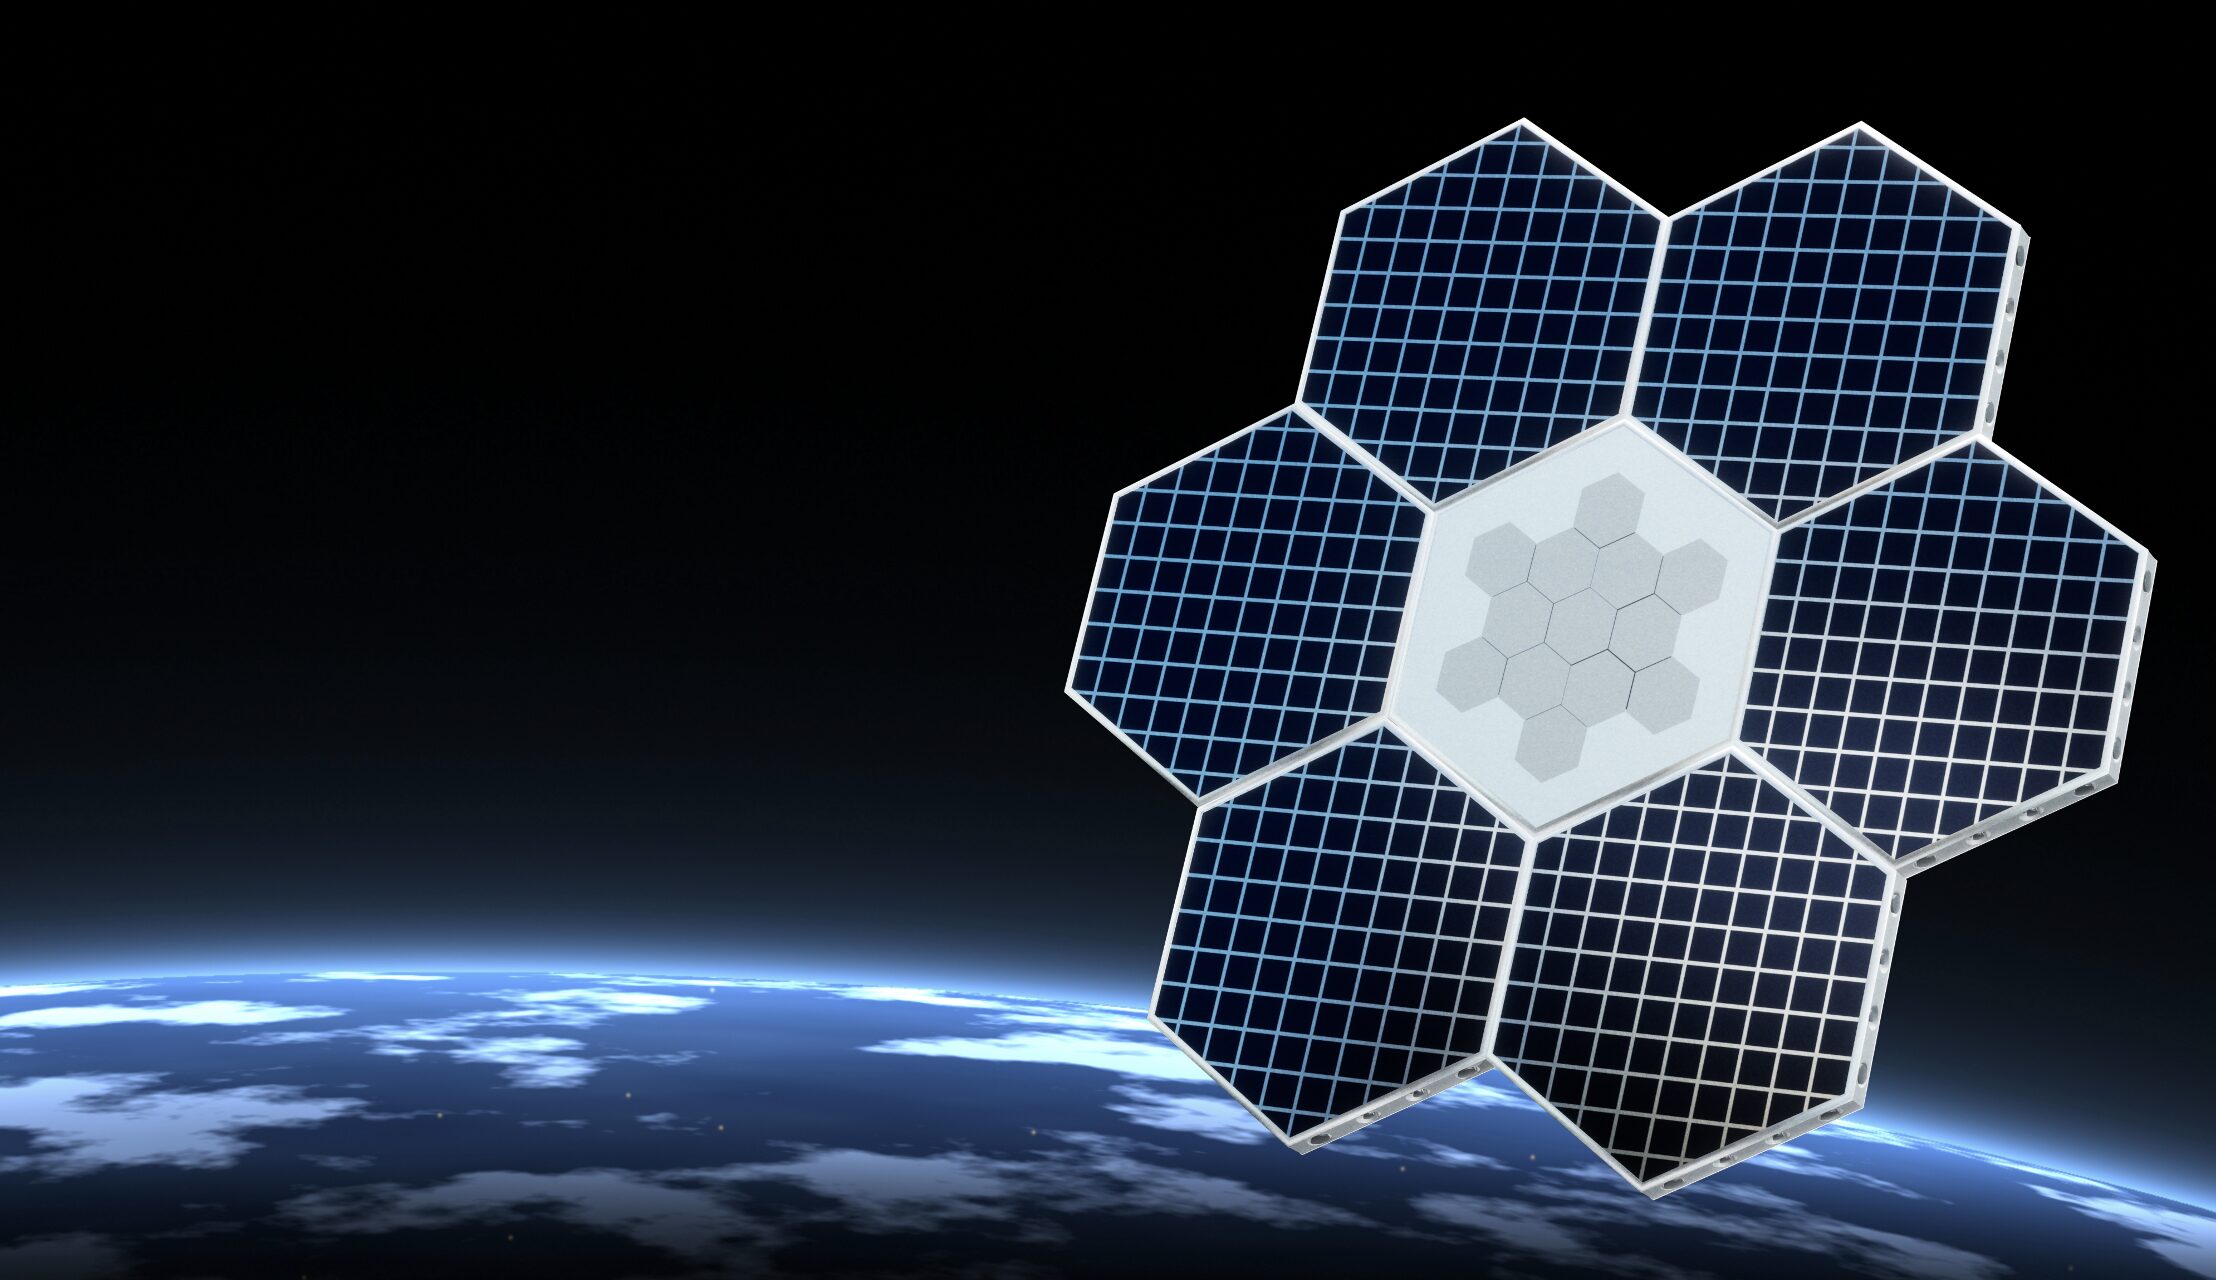
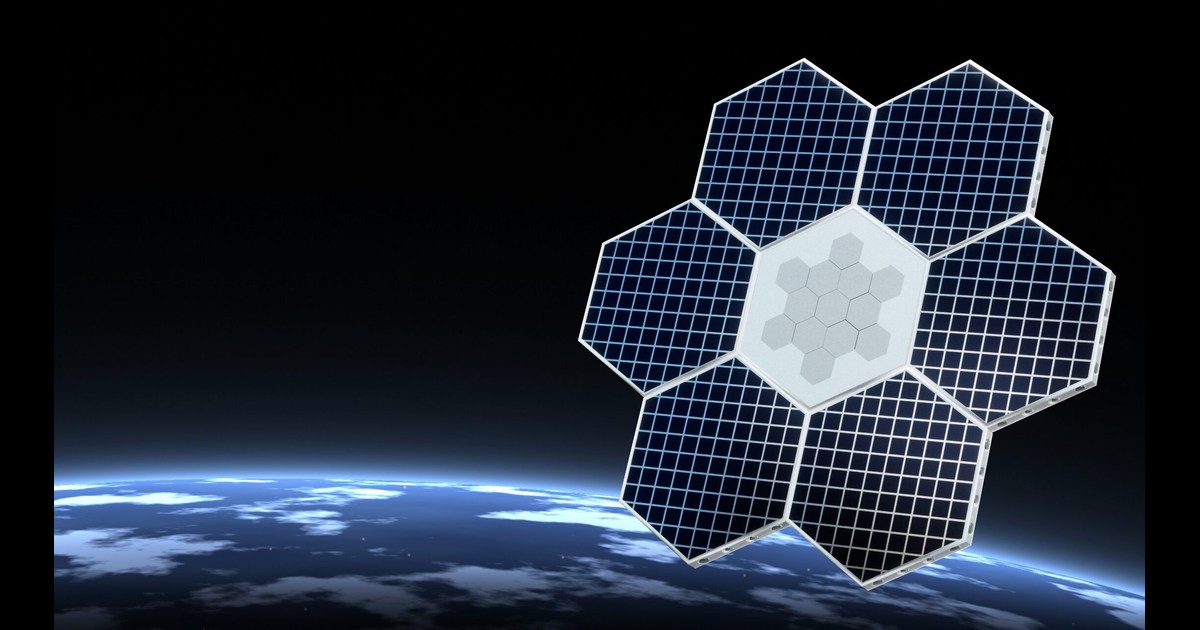
MaC Venture Capital y Toyota Ventures lideran la ronda semilla, anunciada el 28 de octubre [en]. El dinero financiará la siguiente generación de módulos, demostraciones de vuelo y ampliación del equipo. La misión orbital está prevista no antes de abril de 2028; la imagen de cabecera es un render conceptual oficial del sistema que la empresa quiere construir.
El negocio empieza por satélites que puedan cambiar
El tamaño de un satélite depende de lo que cabe bajo la cofia del cohete, la cubierta que protege la carga durante el lanzamiento. Para desplegar una antena o unos paneles grandes, los ingenieros suelen recurrir a estructuras plegables. Rendezvous propone repartir la nave entre módulos compactos y montarla una vez fuera.
La compañía había planteado aplicaciones como hábitats y grandes estructuras espaciales. Ahora concentra su esfuerzo inmediato en satélites de comunicaciones y observación. En una entrevista con Via Satellite [en], su consejero delegado, Joe Landon, explica que busca atender esas necesidades más próximas, aunque mantiene los hábitats entre sus aspiraciones futuras.
Ese enfoque también da sentido comercial a cambiar de forma. Landon plantea enviar un módulo para sustituir una pieza averiada o actualizar una nave, en lugar de rehacerla entera. Es una posibilidad que la empresa persigue, todavía pendiente de demostrar con su nueva arquitectura en vuelo libre.
Cada pieza tiene que encontrar a las demás
Los módulos hexagonales incorporan sensores y procesamiento a bordo. La descripción técnica de Rendezvous [en] combina electroimanes para atraer, repeler y controlar el movimiento con cierres mecánicos que mantienen rígida la unión. Una vez conectados, los bordes permiten intercambiar electricidad y datos.
El trabajo robótico está repartido entre las propias piezas: localizarse, aproximarse y quedar orientadas para acoplarse. El diseño busca prescindir de un brazo externo que coloque cada módulo. Eso lo diferencia de sujetar un objeto con un mecanismo como REACCH, probado en la ISS: aquí se preparan las dos partes para que puedan encontrarse y conectar.
Dos ensayos antes de salir al espacio abierto
La tecnología procede de TESSERAE, una investigación iniciada por Ariel Ekblaw en el MIT y desarrollada después en Aurelia Institute. Las generaciones anteriores han viajado en New Shepard y en dos misiones a la Estación Espacial Internacional.
La empresa prepara vuelos parabólicos para noviembre de 2026 y un ensayo de 32 piezas de quinta generación dentro de la ISS para diciembre. Ese entorno permite estudiar el ensamblaje en microgravedad, igual que otros trabajos aprovechan los robots Astrobee dentro de la estación.
El salto de 2028 será distinto: siete módulos independientes deberán ensamblarse y reorganizarse fuera de la estación. Rendezvous comunica que tiene reservado un lanzamiento compartido. La ronda financiará el camino hacia esa demostración; no acredita todavía una nave comercial capaz de repararse o crecer en órbita.
Fuentes
- Rendezvous Robotics — financiación, destino del capital, antecedentes y calendario de demostraciones, 28 de octubre [en]
- Rendezvous Robotics — sensores, actuadores electromagnéticos, cierres y conexiones entre módulos [en]
- Via Satellite, Rachel Jewett — entrevista con Joe Landon sobre el enfoque comercial y la sustitución de módulos [en]
- Imagen: Rendezvous Robotics — render conceptual oficial del conjunto modular; adaptación a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.