ArmPi Pro: llevar la pinza hasta el objeto con una base Mecanum
ArmPi Pro añade movilidad a un brazo de visión. La coordinación entre parada, detección y recogida es el ejercicio que marca la diferencia.
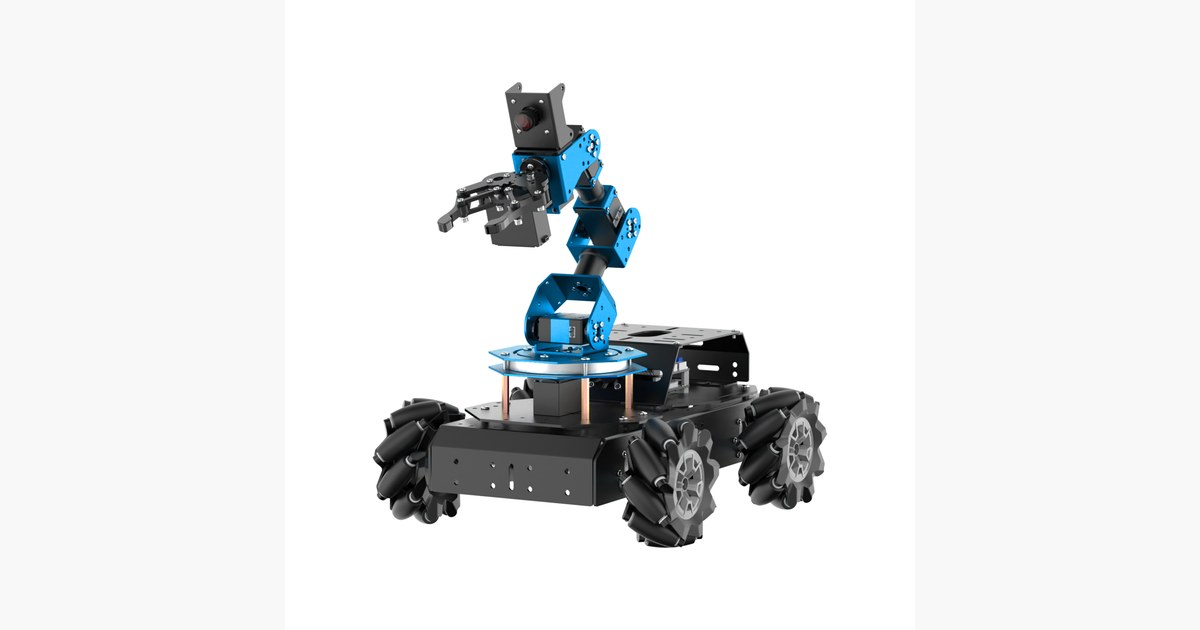
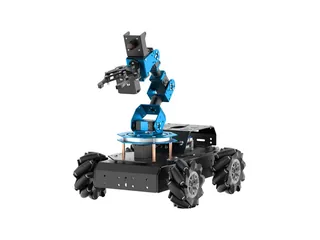
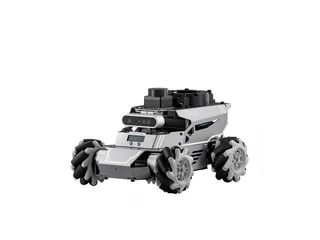
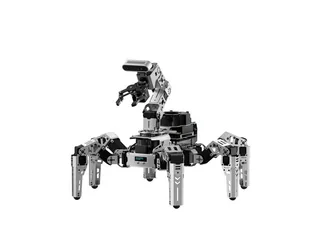
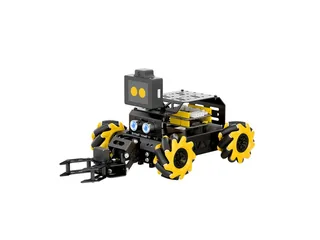
Un brazo fijo trabaja en la mesa que puede alcanzar. ArmPi Pro añade una base Mecanum para llevar ese espacio de trabajo a otra posición. El reto educativo pasa de mover una pinza a coordinar el coche, la cámara y la recogida.
Hiwonder anuncia cuatro motores con encoder, Raspberry Pi 4B o 5 y un brazo de cinco articulaciones más pinza. La tabla indica batería de 7,4 V y 6.000 mAh, con unos noventa minutos de funcionamiento anunciados. Esa duración depende del uso y no es una medición independiente.
Llegar no significa estar colocado para recoger
Un recorrido puede terminar junto al cubo y, aun así, dejarlo fuera del alcance del brazo. Para una práctica conviene definir una posición de parada, verificar el objeto desde la cámara y autorizar después la aproximación. Si la base sigue corrigiéndose mientras actúa la pinza, ambas partes cambian al mismo tiempo.
El contraste con myAGV 2023 de Elephant Robotics es útil: allí el brazo se plantea como ampliación de una base móvil. ArmPi Pro presenta el conjunto de base y manipulación como kit. En ambos casos, navegar y recoger requieren coordinar referencias y posiciones; montar un brazo no resuelve automáticamente esa coordinación.
Hiwonder propone línea, clasificación de colores, transporte e imagen en la aplicación. Antes de combinar todas las funciones, un ejercicio sencillo puede transportar una sola pieza entre dos marcas conocidas. Después se cambia la posición de una marca y se observa qué parte del programa necesita adaptarse.
Resulta interesante para estudiar el paso entre un brazo de sobremesa y un manipulador móvil sin confundir movilidad con capacidad de recoger cualquier objeto de una habitación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.