ArmPi Ultra: de la cámara de profundidad al agarre
ArmPi Ultra reúne Raspberry Pi, control STM32 y servos de bus. Su configuración de visión 3D permite estudiar cómo una detección se convierte en un agarre.
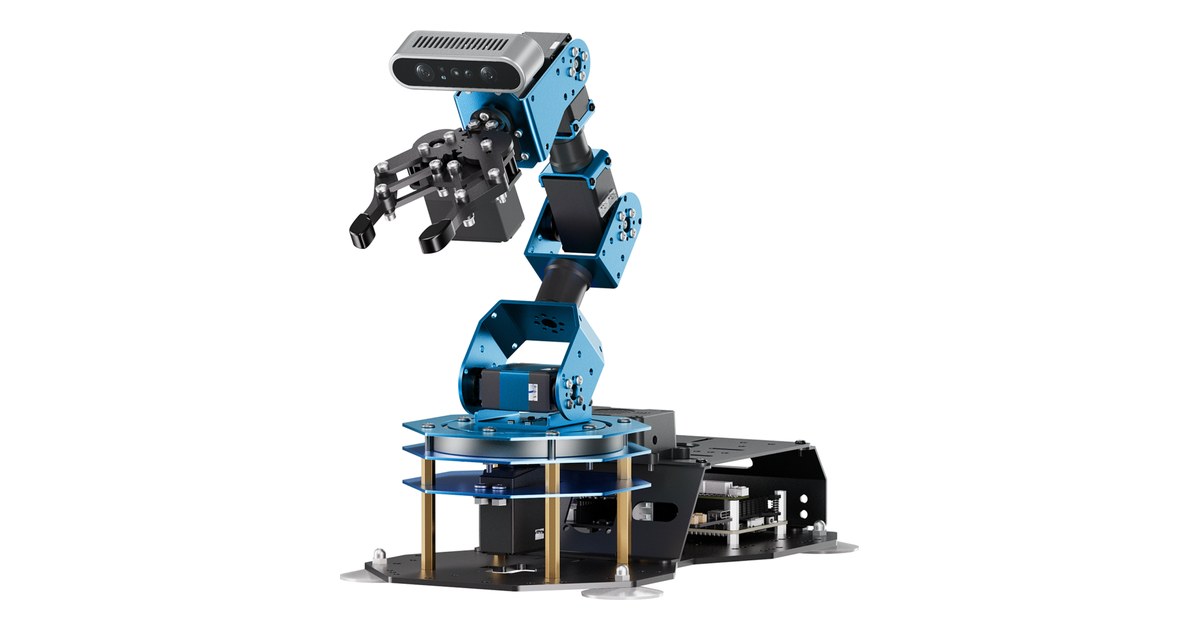
Una imagen permite reconocer un objeto y señalar dónde aparece en pantalla. Para llevar una pinza hasta él también hace falta conocer su posición en el espacio. ArmPi Ultra plantea esa relación mediante visión de profundidad, servos de bus y un brazo de sobremesa.
Hiwonder presenta el robot como una plataforma de formación con ROS, Raspberry Pi 5 y un controlador STM32. Sus demostraciones abarcan seguimiento, clasificación de objetos y actividades que conectan voz, visión y movimiento.
Color y profundidad responden a preguntas distintas
El color ayuda a identificar una región de la imagen. La información de profundidad añade una medida de distancia dentro de las condiciones de trabajo de la cámara.
La configuración anunciada con cámara 3D combina esas dos entradas. Una práctica razonable comienza por observarlas sin ejecutar un agarre: se coloca una pieza en una posición conocida y se comprueba si su detección coincide con la escena.
Después se modifica únicamente su altura o su posición. Así se puede comparar qué cambia en la imagen y qué cambia en la lectura de profundidad. El resultado proporciona una referencia antes de asociarlo con un movimiento del brazo.
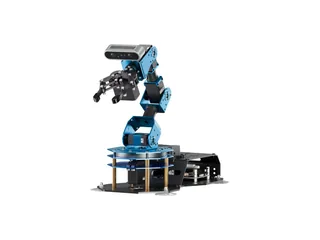
El DOFBOT Pi permite estudiar la calibración de color. ArmPi Ultra añade una propuesta centrada en relacionar percepción tridimensional y manipulación.
Dos controladores, dos trabajos
Hiwonder describe Raspberry Pi 5 como la parte destinada a visión y decisiones, mientras que STM32 atiende el control de servos y el procesamiento correspondiente al movimiento.
La división permite aislar una incidencia. Si la imagen detecta la pieza pero el brazo conserva la postura, interesa comprobar la orden enviada y el controlador. Si la detección cambia con la luz, la investigación empieza en la percepción.
La documentación general de Raspberry Pi explica su plataforma de cálculo y conexiones. Las bibliotecas, el cableado del robot y los ejemplos de agarre forman parte de la integración de Hiwonder y deben seguir la configuración elegida.
Una clasificación que se pueda repetir
Los ejemplos del fabricante incluyen bloques y objetos preparados para actividades de clasificación. Ese entorno ofrece posiciones de recogida y destinos que se pueden comprobar.
Un primer programa puede reconocer una pieza, mostrar el resultado y esperar una confirmación antes de ejecutar la secuencia. Una vez comprobada esa relación, se ensayan varias posiciones dentro de la zona de trabajo prevista.
La pinza, el objeto y la colocación de la cámara intervienen en el resultado. Registrar su disposición ayuda a explicar un fallo que aparece después de mover la base, cambiar una pieza o modificar el soporte.
El LeArm AI ofrece otra introducción a coordenadas y articulaciones. En ambos casos, la posición deseada necesita convertirse en órdenes que el montaje pueda ejecutar.
Revisar el kit y los servicios de interacción
La tienda distingue Starter, Standard y Advanced, además de distintas memorias y opciones con o sin Raspberry Pi. La variante Advanced con Raspberry Pi 5 de 4 GB figura a 619,99 dólares estadounidenses, antes de los costes aplicables al destino.
El contenido de cada paquete determina la cámara y los módulos disponibles. Las funciones que recurren a modelos externos también necesitan la configuración de servicio indicada en los tutoriales; una demostración de voz no implica que todos sus pasos se ejecuten dentro del robot.
ArmPi Ultra resulta interesante para estudiar la cadena completa entre observar, calcular y agarrar. La actividad gana claridad cuando cada resultado se comprueba antes de incorporarlo a la secuencia siguiente.
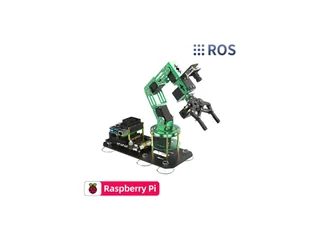
Imagen: Hiwonder, ArmPi Ultra en una configuración de visión.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.