DOFBOT Pi: calibrar el color antes de mover la pinza
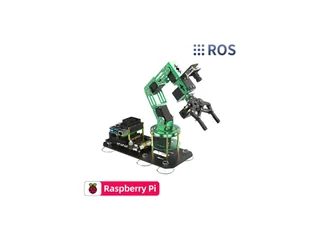
DOFBOT Pi combina seis servos de bus, cámara y Raspberry Pi. El umbral de color y la referencia del espacio de trabajo permiten entender sus ejercicios de visión.
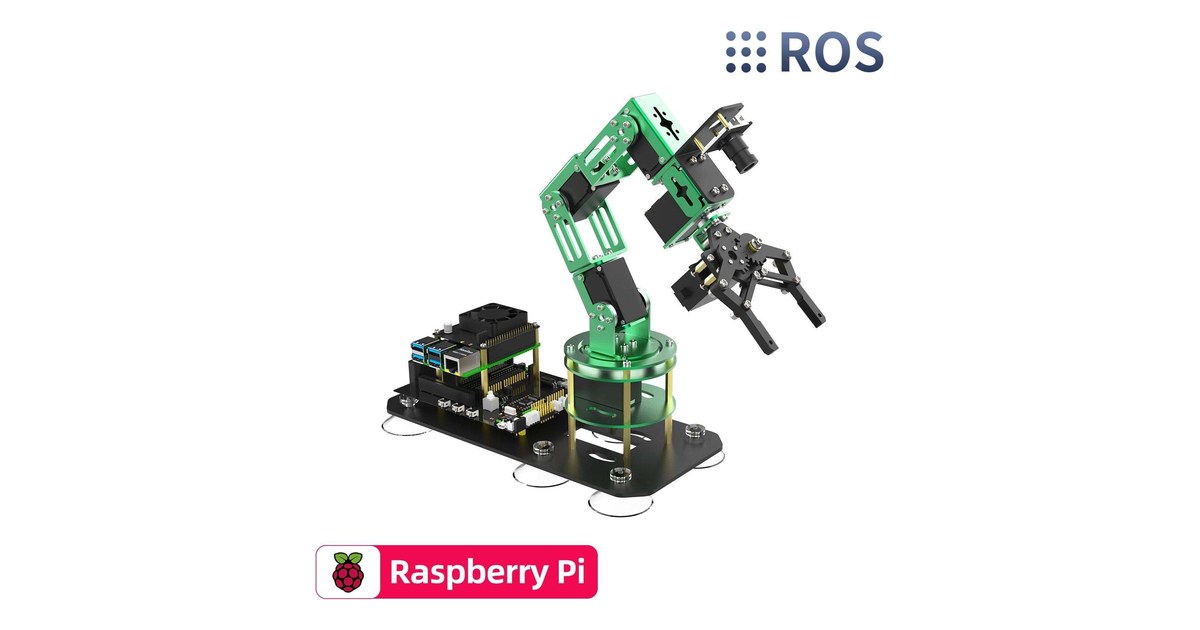
Un bloque puede parecer rojo a quien lo observa y producir valores de imagen diferentes según la iluminación. DOFBOT Pi utiliza cámara y OpenCV para relacionar detección visual con una pinza, de modo que la calibración del color forma parte del ejercicio.
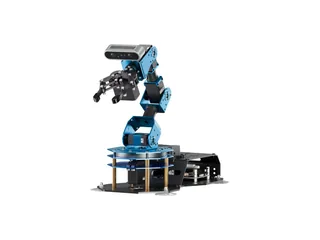
Yahboom presenta una estructura de aluminio con seis servos de bus, cámara de 0,3 megapíxeles y entorno preparado para Raspberry Pi. La documentación actual incluye ROS 2 Humble, programación Python y control desde JupyterLab.
El color se convierte en una máscara
Las instrucciones de OpenCV explican cómo convertir una imagen a otro espacio de color y seleccionar un intervalo con inRange. El resultado es una máscara que indica qué píxeles cumplen la condición elegida.
Ese proceso permite preparar una práctica observable: mostrar la imagen y la máscara antes de ejecutar un agarre. Si parte del fondo aparece dentro de la selección, el problema ya es visible sin mover el brazo.
El manual de DOFBOT incluye ajuste de umbrales y calibración de color. El intervalo debe corresponder al objeto y a la escena utilizados; una iluminación distinta puede modificar la selección aunque el bloque sea el mismo.
El xArm AI ofrece otra plataforma de visión y manipulación. Cada montaje tiene su cámara, posición y ejemplos, que determinan cómo se conecta una detección con el movimiento.
De la imagen a una posición de trabajo
La máscara identifica una región en la imagen. Para dirigir la pinza hace falta relacionarla con la mesa donde se encuentra el objeto.
Yahboom organiza lecciones de calibración, colocación del mapa y agarre visual. Una primera actividad puede mantener el bloque en una referencia conocida y comprobar el movimiento. Después se desplaza dentro de la zona prevista y se observa si la relación conserva el resultado.
Mover la cámara o la base altera el montaje que se había comprobado. Registrar su colocación ayuda a repetir una actividad y a entender por qué una detección correcta puede llevar la herramienta a otro lugar.
JupyterLab y el control del equipo
La documentación separa el servicio de aplicación, JupyterLab y la pantalla OLED que muestra información del sistema. Es útil identificar qué programa controla el brazo durante una práctica.
Un ejercicio de programación puede enviar una orden corta, observar la respuesta y leer un dato antes de repetir. La conexión al entorno de trabajo debe conservarse mientras se modifica el código, para distinguir una incidencia de red de una condición visual mal ajustada.
El miniArm permite comenzar con mandos físicos sin el mismo conjunto de servicios Linux. DOFBOT añade la posibilidad de trabajar con imagen y código desde un entorno de ordenador.
Precio con y sin Raspberry Pi
La variante Standard / RPi-4GB figura a 579 dólares en la tienda. Standard sin Raspberry Pi cuesta 329 dólares y la configuración RPi-8GB aparece a 659 dólares. La diferencia debe relacionarse con la placa que ya se tenga y el contenido exacto del paquete.
DOFBOT Pi puede ayudar a explicar una cadena completa de visión y movimiento. Una máscara comprensible, un montaje conocido y un agarre corto permiten observar cada fase antes de automatizar una clasificación de varios objetos.
Imagen: Yahboom, DOFBOT Pi y base de control.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.