miniArm: grabar movimientos con mandos de potenciómetro
miniArm permite dirigir un brazo Arduino con potenciómetros y guardar secuencias. El número de articulaciones y los accesorios del kit delimitan cada ejercicio.
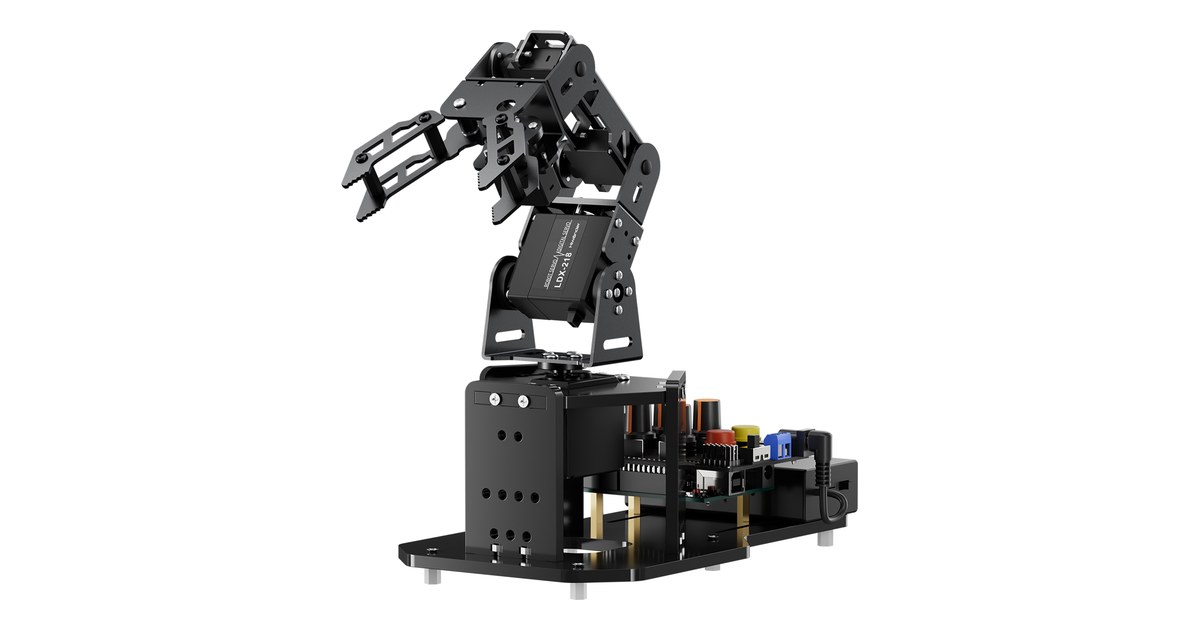
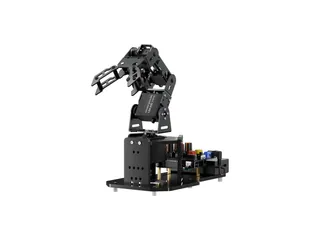
Para comprender un brazo robótico puede ser útil mover primero una articulación con un mando físico. Hiwonder miniArm incorpora control por potenciómetros y edición de movimientos sin conexión al ordenador, además de programación compatible con Arduino.
Ese planteamiento permite observar qué parte del brazo cambia cuando se modifica una orden. Después se puede guardar una secuencia y comprobar cómo se repite al colocar el mismo objeto en una posición conocida.
Cinco movimientos y un controlador de seis canales
La ficha distingue cuatro grados de libertad del brazo más el movimiento de la pinza. El controlador de seis canales no significa que el robot tenga seis ejes de orientación independientes. Una parte de los mandos está dedicada a funciones del conjunto.
La herramienta final abre y cierra para coger objetos pequeños. Para preparar un ejercicio conviene elegir piezas cuya forma y posición permitan ver el efecto de la pinza, en lugar de empezar por un objeto difícil de sujetar.
El Dobot Magician Lite ofrece otro sistema de brazo y control educativo. Compartir el formato de sobremesa no hace equivalentes el alcance, las herramientas ni la manera de enseñar una trayectoria.
Grabar una secuencia ayuda a explicar la repetición
Hiwonder describe la grabación de movimientos mediante mandos y botones. Una actividad puede dividirse en aproximación, cierre de la pinza, elevación y descarga. Cada paso se comprueba antes de unirlos.
Si el objeto aparece fuera del lugar previsto, el movimiento guardado puede completarse sin agarrarlo. Esa diferencia sirve para explicar la relación entre una secuencia abierta y una acción condicionada por un sensor. El brazo sabe ejecutar posiciones; conocer dónde está el objeto requiere otra información.
También puede estudiarse el efecto de la velocidad: una transición rápida cambia cómo se comporta una pieza que ya está sujeta. El resultado de la actividad depende de la geometría, la secuencia y el objeto elegido, además del código.
Arduino es el entorno; el robot tiene su propio montaje
El fabricante publica un sistema basado en ATmega328 y placa compatible con Arduino UNO. La documentación de Arduino describe la UNO R3 y su entorno general, mientras que el manual de miniArm contiene el programa del robot, control de mandos y ejemplos de ampliación.
Se puede empezar por el firmware y los ejemplos identificados para miniArm, antes de cambiar conexiones o bibliotecas. Una placa compatible no garantiza que un proyecto pensado para otro brazo utilice las mismas asignaciones de pines.
El Picoh plantea otra actividad de escritorio, centrada en gestos expresivos. miniArm permite observar contacto físico con objetos y repetición de movimientos de una pinza.
Starter y Standard
El Starter Kit figura a 89,99 dólares y el Standard a 119,99 dólares en la tienda oficial. Las ampliaciones con sensores, Bluetooth o cámara deben comprobarse en la lista del paquete, aunque aparezcan en demostraciones de la misma página.
El punto de partida más útil es una secuencia corta que se pueda explicar articulación por articulación. Añadir un sensor después permite identificar qué información nueva recibe el programa y qué decisión cambia gracias a ella.
Imagen: Hiwonder, miniArm con pinza y controlador.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.