xArm AI: una detección debe llegar hasta la pinza
xArm AI utiliza CoreX, servos de bus y módulos de expansión. Clasificar una pieza exige conectar detección, posición y movimiento dentro del montaje preparado.
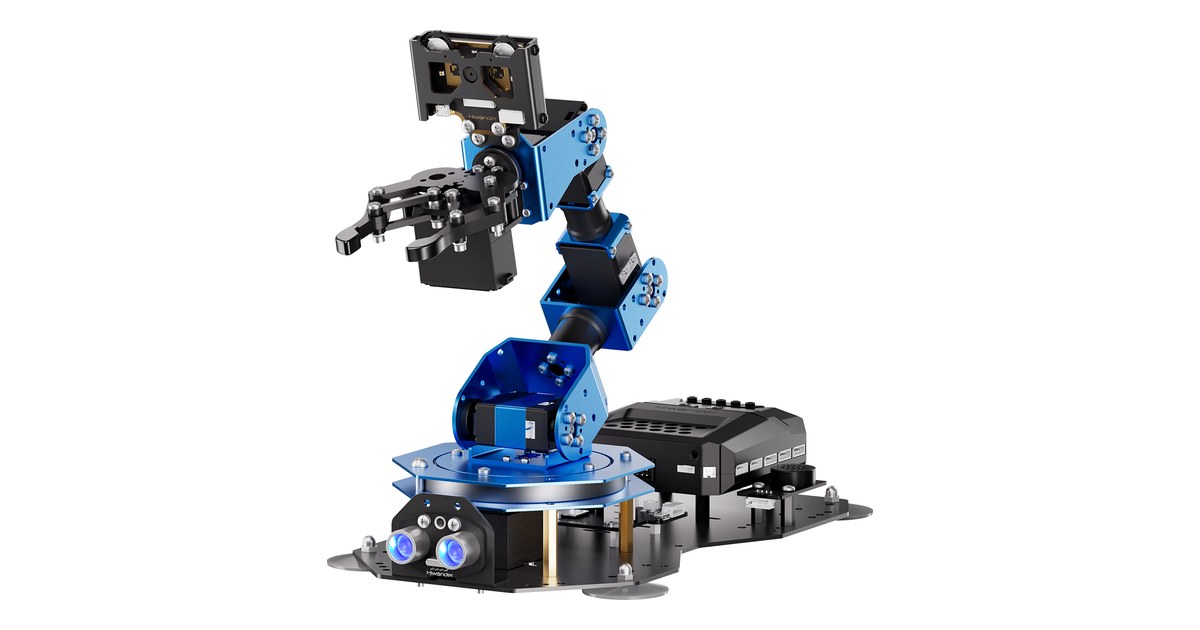
Una cámara puede detectar una etiqueta y el brazo puede ejecutar una trayectoria. xArm AI, de Hiwonder, permite estudiar cómo se enlazan esas dos partes en ejemplos de clasificación de objetos con una pinza.
La plataforma utiliza el controlador CoreX, servos de bus y cinemática inversa. La oferta incorpora distintas ampliaciones de visión, voz y sensores; escoger un ejercicio requiere identificar cuáles lleva la configuración utilizada.
Una etiqueta y una posición son datos distintos
Hiwonder presenta ejemplos con etiquetas, colores y bloques. Reconocer la categoría del objeto permite decidir un destino, pero aún hace falta relacionar su posición con el espacio donde se mueve la pinza.
Una actividad puede mostrar primero qué etiqueta detecta el módulo y dejar el brazo quieto. Después se coloca el objeto en una referencia conocida y se prueba el agarre. Sólo cuando ambas partes funcionan se une la detección con la secuencia.
El LeArm AI ofrece otra plataforma para explorar coordenadas y articulaciones. En xArm AI, el montaje de sensores y la información que recibe CoreX forman parte de esa relación.
CoreX coordina entradas y salidas
La ficha describe compatibilidad con servos, motores y sensores de Hiwonder, además de programación con Arduino, Scratch y Python. El manual contiene los ejemplos y conexiones propios del robot.
Las instrucciones generales de Arduino explican la separación entre preparación inicial y bucle de ejecución. Es una referencia útil para entender cuándo se consulta un sensor y cuándo se repite una acción. El ejemplo específico de xArm determina cómo se aplica esa lógica al controlador y a sus conexiones.
Una condición de clasificación también puede necesitar evitar ejecuciones repetidas sobre el mismo objeto. Si el programa sigue viendo una etiqueta mientras el brazo ya se mueve, debe quedar claro cómo decide cuándo comenzar otra operación.
Cambiar la cámara cambia la referencia
La visión depende de su posición respecto a la zona de trabajo. Mover el módulo o alterar la colocación del soporte modifica el encuadre y la relación que utiliza una actividad preparada.
Conviene registrar dónde se coloca el brazo, qué zona ocupa el objeto y qué referencia usa el ejemplo. Una prueba puede repetir el mismo agarre antes de cambiar la orientación de la cámara, para observar qué parte del resultado se altera.
El Dobot Magician Lite plantea otro sistema educativo de manipulación. Comparar requiere revisar herramienta, montaje y método de programación, además del aspecto del brazo.
Tres kits con contenidos diferentes
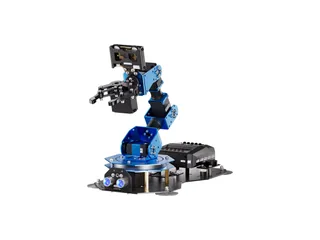
El Starter Kit figura a 269,99 dólares, Standard a 339,99 dólares y Advanced a 379,99 dólares en la tienda. La página atribuye módulos de ampliación a configuraciones más completas. La foto con visión muestra una configuración equipada, sin convertir ese módulo en contenido de cualquier paquete.
La elección puede partir de una tarea precisa: mover entre dos puntos, responder a distancia o clasificar con una cámara. Cada una necesita información y componentes distintos.
xArm AI ofrece una forma visible de estudiar una cadena completa: el sensor produce un dato, una regla decide el destino y la pinza ejecuta un movimiento. Probar esas fases por separado permite explicar por qué una detección correcta puede no terminar todavía en un agarre correcto.
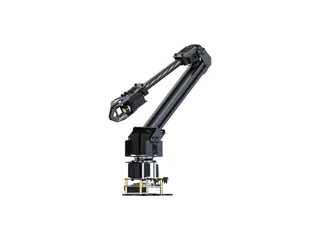
Imagen: Hiwonder, xArm AI en una configuración con visión.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.