CodeBot: pasar de encender motores a medir su movimiento con Python
CodeBot permite trabajar con sensores y motores desde Python. Los encoders ayudan a expresar recorridos, pero medir ruedas no equivale a localizar el robot.
CodeBot permite escribir programas Python cuyo resultado se observa en dos ruedas, sensores e indicadores. Firia Labs combina el robot con un entorno de programación y contenidos de aprendizaje. Una de las posibilidades más interesantes consiste en pasar de ordenar potencia durante un tiempo a medir cuánto giran las ruedas.
La presentación actual de Firia Labs [en] describe motores con encoders, cinco sensores de línea y dos sensores de proximidad. La documentación distingue interfaces para generaciones CB2 y CB3; una instrucción debe corresponder a la placa concreta.
El tiempo no mide directamente una distancia
Un primer programa puede activar los motores durante un intervalo. Es sencillo observar el resultado, pero el desplazamiento depende también de la superficie, de la carga y de otras condiciones. Repetir el mismo tiempo no demuestra que el robot haya recorrido exactamente el mismo trayecto.
La biblioteca MotionController [en] trabaja con velocidad y recorrido expresados en pulsos de encoder. Permite solicitar movimientos distintos para cada rueda y terminar al alcanzar una condición de tiempo o de recorrido.
Esta medida corresponde al giro de las ruedas. Si una rueda patina, su giro no representa necesariamente la misma distancia sobre el suelo. Para una actividad interesa comparar la medida registrada con una marca física del recorrido.
Los sensores hacen visible la decisión
Los sensores de línea permiten leer el contraste bajo el robot. Un programa puede utilizar esos valores para modificar el movimiento. Antes de exigir que siga una trayectoria, interesa conocer qué lectura obtiene sobre el fondo y sobre la línea elegidos.
Los indicadores asociados a sensores y las luces programables ofrecen otra forma de observar el comportamiento. Mostrar una lectura antes de ordenar un giro puede ayudar a comprobar qué condición activó la decisión.
La propuesta actual utiliza Python sobre una plataforma embarcada. Sus bibliotecas definen cómo se accede a cada componente. Conocer Python general ayuda, pero no sustituye leer el nombre y los parámetros de la función específica del robot.
Una experiencia docente y el paso fuera de la lección
En su experiencia con Firia Labs [en], el docente Paul Shircliff describe el entorno CodeSpace y una progresión de actividades. También plantea el reto de conseguir que el alumnado vaya más allá del código guiado. Es una observación de uso, no un ensayo que mida mejoras académicas.
Esa cuestión encaja bien con un proyecto de seguimiento de línea. Después de ejecutar un ejemplo, se puede modificar el ancho de la pista, estudiar una curva diferente o registrar dónde pierde el recorrido. La nueva tarea obliga a relacionar lecturas y control.
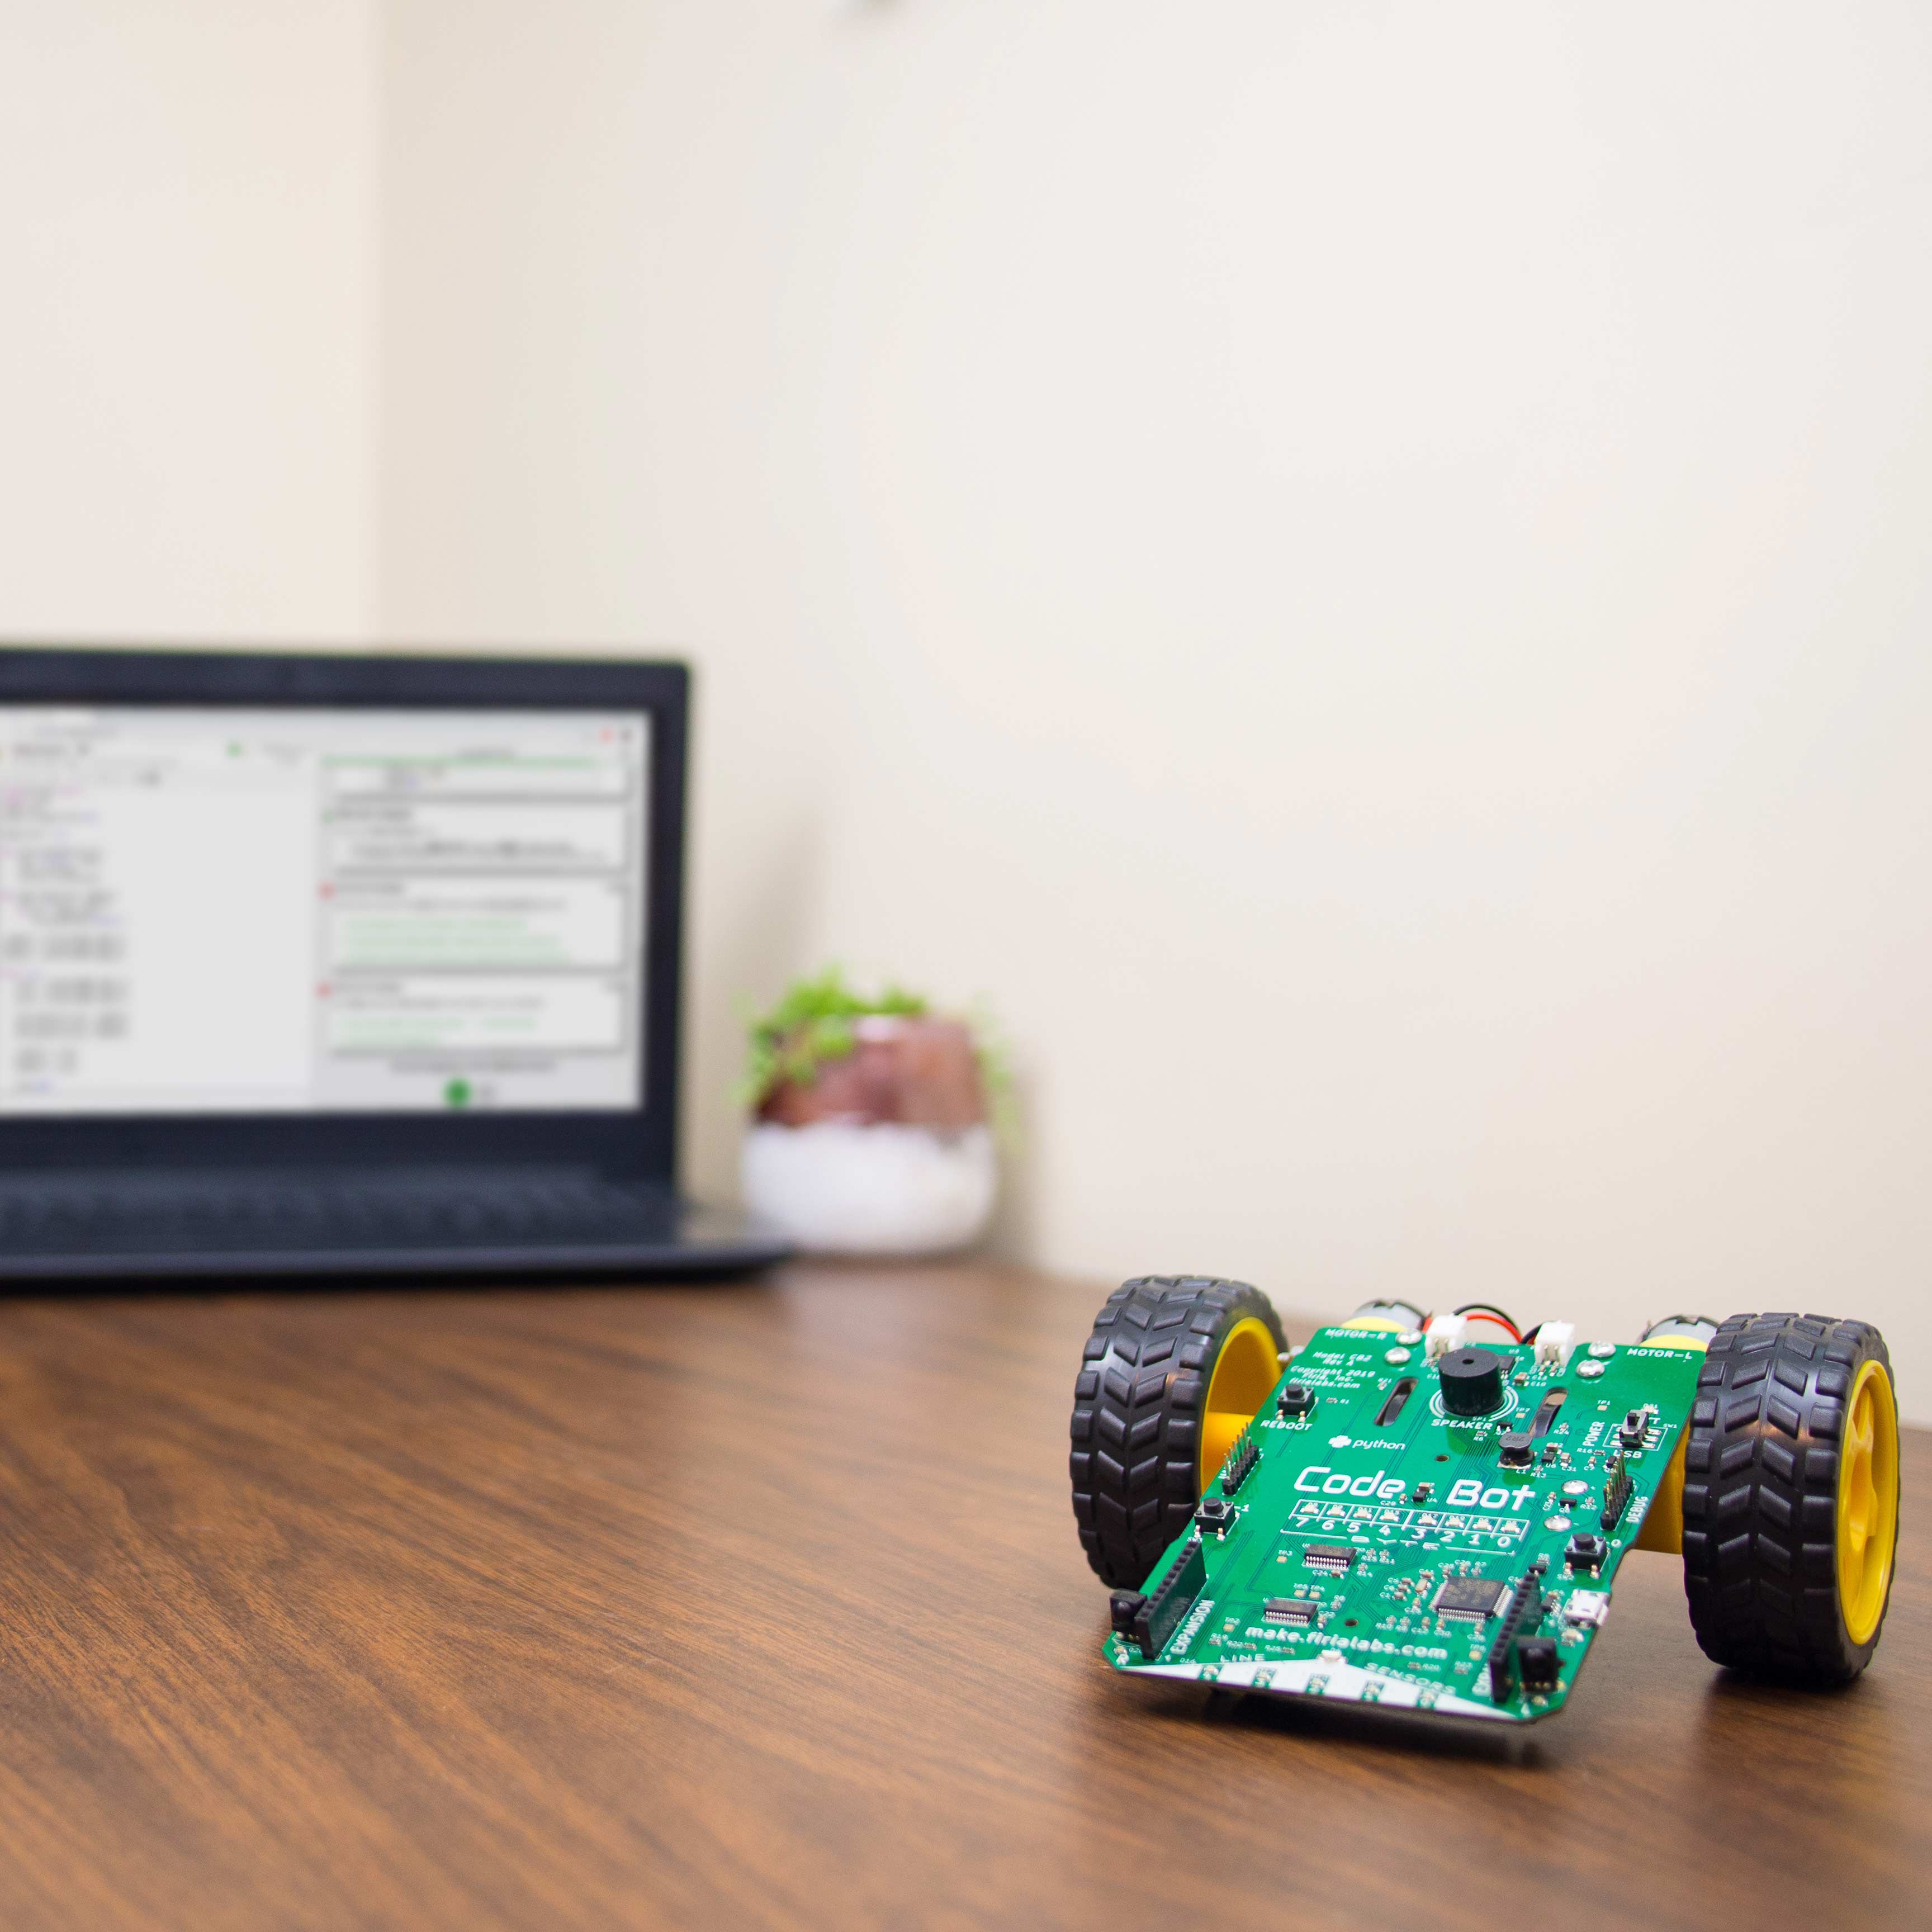
La fotografía muestra una unidad de la familia CodeBot; la placa y las bibliotecas deben identificarse antes de trasladar un ejemplo entre generaciones. El hardware, el acceso al currículo y su renovación son elementos distintos de la oferta, por lo que no se utiliza una cifra genérica como precio de todas las configuraciones.
CodeBot interesa para introducir programación textual con resultados físicos observables. Puede compararse con otros robots educativos y con vehículos del catálogo, atendiendo a los sensores, a la medición del movimiento y a los recursos de aprendizaje incluidos.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.