DonkeyCar: enseñar a un coche pequeño con tus propias vueltas
DonkeyCar convierte un vehículo de radiocontrol en una plataforma de aprendizaje. La cámara y los datos de conducción forman parte del proyecto.
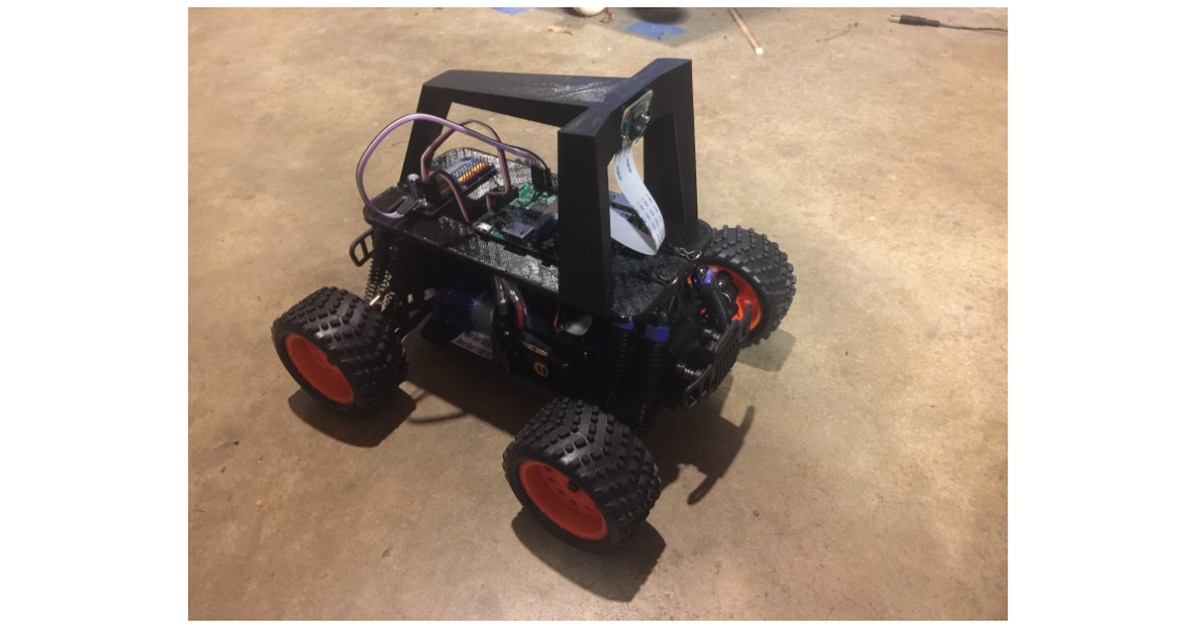
DonkeyCar permite construir un coche pequeño que aprende a recorrer una pista a partir de datos de conducción. El proyecto combina un chasis de radiocontrol, cámara, ordenador embarcado y software abierto. No corresponde a una única caja cerrada: hay montajes y vehículos compatibles diferentes.
La documentación del proyecto [en] distingue el montaje, la instalación, la calibración y la preparación de un piloto. Admite distintas formas de control y de conducción experimental. Antes de pedir al programa que dirija el coche, hay que conseguir que las órdenes de dirección y velocidad tengan un resultado conocido.
Una vuelta manual se convierte en datos
En el aprendizaje por demostraciones, una persona conduce mientras se registran imágenes y órdenes de control. El entrenamiento relaciona lo que ve la cámara con la acción realizada. Por eso la calidad de las vueltas importa: los datos muestran ejemplos de una tarea concreta.
Si las imágenes están mal orientadas o faltan situaciones del recorrido, el modelo no recibe la información esperada. Añadir más vueltas idénticas no resuelve necesariamente un problema de cobertura. Preparar una pista definida y revisar lo registrado forman parte del proyecto.
La cámara debe mantenerse en una posición coherente. Cambiar el chasis, la altura de la cámara o el comportamiento de la dirección puede alterar la relación entre imagen y movimiento. Un modelo entrenado en un montaje no se presupone válido para todos los demás.
También existe investigación con aprendizaje por refuerzo
El trabajo Learning to Drive de 2020 [en] utilizó un DonkeyCar en tres pistas pequeñas para comparar algoritmos de aprendizaje. El robot recibía imágenes monoculares y velocidad, y aprendía de las salidas del recorrido.
Es un experimento con un montaje y una metodología específicos. Sus tiempos de aprendizaje no son una promesa para cualquier kit o circuito. El estudio sirve para mostrar que una misma plataforma física puede utilizarse con estrategias distintas a imitar vueltas manuales.
La documentación de DonkeyCar también incorpora pilotos basados en visión y GPS, además de simulación. Elegir uno define qué datos y preparación necesita la actividad. Tener varias opciones no implica que estén activas simultáneamente ni que resuelvan cualquier entorno.
El objetivo es una pista preparada
Una actividad de conducción a pequeña escala permite observar errores y modificar el proyecto. No debe interpretarse como una demostración de conducción segura por una vía pública. La superficie, la iluminación y el circuito forman parte de las condiciones de funcionamiento.
Antes de comprar componentes interesa escoger una guía de montaje y revisar chasis, motores, control de dirección, placa y cámara. Los precios orientativos antiguos de una página de proyecto no equivalen a una oferta actual de un vehículo completo; por eso no se utilizan aquí.
DonkeyCar amplía los robots educativos con un proyecto de datos y control físico. El catálogo permite compararlo con coches que incorporan actividades listas para usar y con otras plataformas de autonomía experimental.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.