Duckiebot DB21-J: aprender conducción autónoma en una ciudad de maqueta
Duckiebot combina ruedas, cámara y Jetson Nano con ejercicios de percepción y control. La pista y la configuración del kit importan.
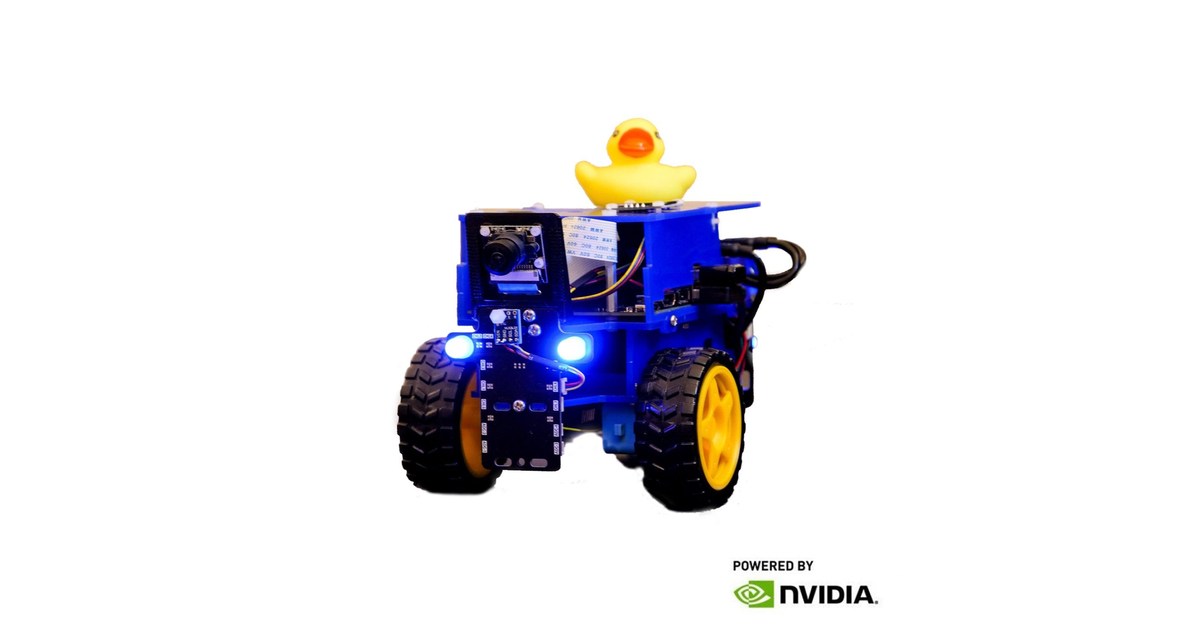
Duckiebot DB21-J es un pequeño vehículo para estudiar cómo un robot convierte lo que ve en decisiones de conducción. El patito de goma situado sobre el chasis lo hace reconocible, pero la actividad se apoya en cámara, sensores, motores y programas dentro del ecosistema Duckietown.
La tienda del proyecto [en] describe dos motores con encoders, cámara frontal de 160 grados, unidad inercial y sensor de tiempo de vuelo. La variante con computación incluida utiliza Jetson Nano de 4 GB. El paquete sin Jetson exige aportar una placa compatible: no se deben comparar ambos precios como si fueran el mismo conjunto.
La ciudad forma parte del experimento
Una pista con carriles y referencias visuales proporciona un entorno definido. El robot recibe imágenes, estima su relación con el carril y ajusta el movimiento de sus ruedas. Modificar la posición de la cámara o las condiciones de iluminación puede cambiar lo que recibe el programa.
La pista urbana no está incluida en todos los paquetes del robot. Duckietown la incorpora en determinados conjuntos de iniciación. Antes de preparar un curso conviene comprobar el vehículo, la ciudad y los accesorios por separado, además del adaptador de alimentación que la ficha señala como excluido.
La versión desmontada requiere montaje e inicialización; existe otra opción ya ensamblada. Elegir una evita parte de la preparación mecánica, pero no sustituye la calibración ni las actividades de programación.
Conectar percepción, planificación y control
ETH Zürich documenta un curso práctico basado en Duckietown [en]. Su planteamiento une modelado, control, estimación, detección y planificación con simulación y robots físicos. El objetivo es comprender cómo encajan esas partes, no estudiar cada una como una herramienta aislada.
Ese enfoque ayuda a interpretar una demostración de seguimiento de carril. La cámara ofrece datos; un algoritmo los procesa; otro componente determina una acción; los motores la ejecutan. Si el vehículo sale del carril, hay varias etapas que revisar. La mecánica y la percepción también cuentan, además del programa final.
La simulación permite ensayar decisiones dentro de un escenario preparado. El robot real añade superficies, sombras, tolerancias y ajustes que no siempre se reproducen de la misma forma. Pasar de uno a otro es una actividad educativa con valor propio.
Un kit para trabajar con autonomía
Duckiebot incluye batería con diagnóstico, pantalla y botón de apagado en la configuración descrita. Esos elementos facilitan el uso del vehículo dentro de sesiones de aprendizaje. No convierten un recorrido logrado en una maqueta en capacidad para conducir entre personas o tráfico real.
El entorno requiere tiempo para instalar herramientas, organizar ejercicios y revisar compatibilidades. Es más apropiado cuando interesa profundizar en autonomía que cuando se busca únicamente manejar un coche desde el teléfono.
En los robots educativos se pueden comparar diferentes niveles de preparación. El catálogo sitúa a Duckiebot junto a otras plataformas móviles, manteniendo separadas las variantes comerciales de un mismo modelo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.